日本科学未来館のケパラン、歩行強化へ 展示ロボットの改良計画が示す導入後運用の論点

3行解説
- 日本科学未来館が9月26日・27日にケパランの交流イベントを開催します。
- 休館期間中に、歩行機能、機体サイズ、センサーとソフトを強化する計画です。
- 展示ロボットを「育てる」運用が、導入後の改良計画を考える材料になります。
ニュースの概要
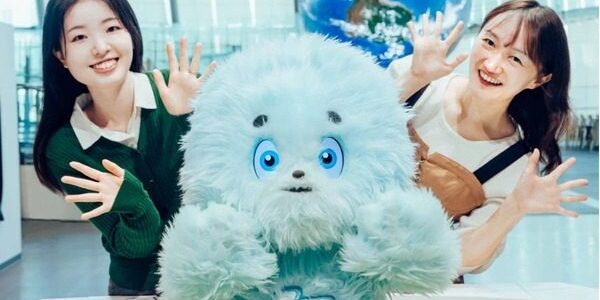
日本科学未来館は、オリジナルパートナーロボット「ケパラン」と交流できる特別イベント「ケパラン グリーティング 2026」を、2026年9月26日と27日に開催すると発表しました。会場は未来館3階の常設展示ゾーン内、ジオ・コスモス前です。参加は事前申込制の抽選で、各日20組、1組最大5名まで、参加費は無料です。
ケパランは、トヨタ自動車未来創生センターが開発するマスコットロボットの技術を基盤にしたロボットです。未来館は2026年10月から2027年4月まで全館休館し、その期間にケパランの歩行機能向上、機体サイズアップ、センサーとソフトウェアの強化を進める予定です。今回のイベントは、アップデート前のケパランと交流できる最後の機会とされています。
何が新しいのか
今回のポイントは、単なる展示継続ではなく、休館期間を使ってロボット自体を改良する計画が明示されたことです。ケパランは2023年11月の公開以来、来館者とのコミュニケーションを通じて、物体認識やリアクション、動作に関する機能を拡充してきました。今回はその延長として、歩行機能の向上に加え、機体のサイズアップとセンサー・ソフトの強化が予定されています。
つまり、見た目や会話だけでなく、自ら移動して周囲に働きかける力を高める方向に進む点が新しいと言えます。展示ロボットが来館者の反応を受けながら機能を増やしていく流れは、導入後に現場の使い方を見ながら改良を重ねる運用に近い考え方です。
GA Roboticsの視点
注目すべきは、ケパランが「歩行機能の向上」と「周囲の状況を正確に把握するセンサーの拡充」を同時に進める点です。移動できるだけでは、混雑した空間で安全に振る舞えるとは限りません。逆に、認識が強くても、歩行が不安定なら来館者の前で積極的に動く用途には使いにくいからです。
このニュースは、コミュニケーションロボットでも、実運用では移動性能・環境認識・対人接点を一体で見ないといけないことを示しています。展示施設のように人が近くを通る環境では、見た目の親しみやすさだけでなく、立ち止まり方、回避動作、接触リスクの抑え方が導入可否を左右するとみられます。
日本の現場で考えると
日本の製造・物流・サービス現場で見ると、この話題は受付、案内、館内誘導、イベント接客のような人との接点が多い業務に近いです。特に、通路が狭い、来訪者が不規則に動く、周囲の音が大きいといった環境では、歩行機能とセンサー性能の両方が重要になります。
一方で、荷物搬送や定型巡回のように動線が決まっている作業と比べると、来館者が自由に近づく空間では安全設計の難易度が上がります。日本の現場では、段差の有無、混雑時の停止判断、既存の案内設備との役割分担、運用担当者がどこまで介入するかを先に決める必要があります。展示更新のために休館期間を使う今回の事例は、導入後の改修や再調整を前提にした運用設計の参考になります。
導入・PoCで確認したいこと
- 来館者がいる環境での歩行成功率と、停止・回避が必要になった回数
- 案内や接客の1サイクル時間が、混雑時でも維持できるか
- センサー強化後に、周囲の人や障害物をどの程度安定して把握できるか
- 連続稼働時に、介入なしでどこまで動作を継続できるか
- レイアウト変更や展示替えの後、再設定にどれだけ時間がかかるか
現時点で分かっていないこと
今回の情報では、歩行機能やセンサー強化の具体的な性能値は確認できません。また、2027年4月のリニューアルオープン時にどこまで機能が完成しているかも、提供情報だけでは分かりません。日本の他施設への展開予定についても、本文には記載がありません。
展示ロボットの改良は、導入後に何を育て、どこで止めるかを考える材料になります。現場での役割設計や更新計画を整理したい場合は、導入相談の前に論点を洗い出しておくと判断しやすくなります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。
出典: ロボスタ