
APTOが語るフィジカルAIの学習データ戦略 豊洲ラボと実機収集が示す導入論点
3行解説
- APTOが、フィジカルAIの学習データをテーマにしたオンラインセミナーを開催します。
- 8月21日に開設した豊洲ラボでの実機データ収集や、模倣学習が話題の中心です。
- NVIDIA、AWS、AIRoA、Qualcommとの連携も紹介される予定です。
ニュースの概要
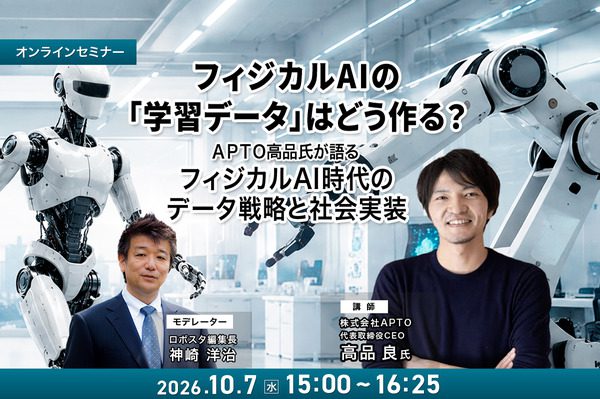
ロボスタは、株式会社APTOの代表取締役CEO・高品良氏を講師に迎えたオンラインセミナー「フィジカルAIの『学習データ』はどう作る?」を案内しました。開催は2026年10月7日で、フィジカルAIに必要なデータの考え方、ロボット学習データの収集・生成・評価、実機ロボットやテレオペレーションを使ったデータ収集などを扱います。
記事では、APTOが2026年8月21日に東京都江東区・豊洲へ、フィジカルAI向けの実機データを収集する「豊洲ラボ」を開設したことも紹介しています。あわせて、NVIDIAやAWSとの技術連携、AIロボット協会(AIRoA)への参画、QualcommのAI・ロボティクス関連プログラムへの参加など、周辺エコシステムとの関わりも示されています。
何が新しいのか
このニュースの新しさは、フィジカルAIを「ロボット本体の性能」ではなく、学習データの作り方から整理している点です。生成AIでは大量のテキストや画像が中心でしたが、フィジカルAIでは現実世界での認識、判断、行動を支える実機データが必要になります。
さらに、APTOは豊洲ラボという実機データ収集の場を持ち、そこを起点にデータ収集、アノテーション、品質管理、シミュレーションや合成データの活用までを話題にしています。単発の研究紹介ではなく、社会実装に向けたデータ基盤の話として整理されている点が特徴です。
GA Roboticsの視点
注目すべきは、APTOが「豊洲ラボ」で実機データを集めると明示していることです。フィジカルAIは、机上のモデル精度だけでは現場で動きません。実際の環境で、どの姿勢・どの距離・どの照明・どの対象物でデータを取るかが、後の認識精度や動作の安定性を左右します。
このため、導入判断では「AIが賢いか」よりも、「自社の現場条件を再現したデータを十分に集められるか」を見る必要があります。APTOがデータ収集と品質管理を前面に出しているのは、フィジカルAIがPoC段階から運用設計まで一体で考える領域に入ってきたことを示しているといえます。
日本の現場で考えると
日本の製造、物流、サービス現場では、通路幅、段差、棚の高さ、照明のばらつき、人の往来など、現場ごとの差が大きいのが実情です。フィジカルAIの学習データも、こうした条件をどこまで含めるかで実用性が変わります。特に、実機ロボットやテレオペレーションで集めるデータは、現場の癖を反映しやすい一方、収集コストも高くなります。
向いているのは、繰り返し作業が多く、対象物や動線がある程度定まる工程です。逆に、毎回レイアウトが変わる、例外処理が多い、危険物や高い安全要求がある作業は、シミュレーションだけでなく実機データの設計を慎重に詰める必要があります。既存のWMS、MES、PLCとの接続や、通信の安定性も、学習データ以前に確認すべき論点です。
導入・PoCで確認したいこと
- 実機データ収集で、対象作業の成功率をどこまで再現できるか。
- 1サイクルあたりの作業時間が、人手や既存設備と比べてどうなるか。
- 連続稼働時に、介入回数や復旧時間がどの程度発生するか。
- アノテーションの設計変更が必要になったとき、再学習や再設定に何日かかるか。
- シミュレーションや合成データを足したとき、実機のみの場合と精度差がどう変わるか。
現時点で分かっていないこと
この案内文だけでは、セミナーで紹介される具体的なユースケースの詳細や、個別企業名を伏せた事例の範囲は確認できません。また、豊洲ラボで扱う対象ロボットや収集条件の細部、NVIDIAやAWSとの連携内容の実装レベルも本文では限定的です。
さらに、参加者が自社の現場データをどう持ち込めるか、あるいはどの業種に最も近い知見が得られるかは、セミナー本編を見ないと判断できません。
フィジカルAIは、ロボット本体だけでなく学習データの設計が導入成否を左右します。自社現場で何を実機で集め、何を補助データで補うかを整理することが重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。
出典: ロボスタ

