MOSAIC-SVが示す水上ロボット制御の自動適応化
3行解説
- 水上ロボット向けに、専用の同定試験なしで動力学モデルを推定する手法が発表された。
- 制御中も毎ステップでモデルを更新し、積載物や外乱の変化に追従する設計が特徴。
- 実船試験では、固定モデルより航行時間が25%以上短く、予測誤差も56%以上小さかった。
ニュースの概要
2026年10月2日、arXivのRobotics分野で「MOSAIC-SV: Real-Time Adaptive Identification of Vessel Dynamics for the Control and Deployment of Aquatic Robots」という論文が公開された。著者はWensen Liu氏ら4名で、水上ロボットの制御と展開に向けた手法を提案している。
論文では、船体や積載物、計測した条件に依存する水力学モデルを、専用の同定試験なしで推定する仕組みを示した。さらに、閉ループのミッション中も制御のたびにモデルを再推定し、その推定値を使って経路計画を行う構成になっている。
何が新しいのか
新しい点は、事前の専用試験に頼らず、仕様書ベースの初期モデルから出発して、運用中にモデルを更新できることだ。論文では、物理的に妥当なUnscented Kalman Filterで水力学・外乱・アクチュエータの各パラメータを毎制御ステップで再推定するとしている。
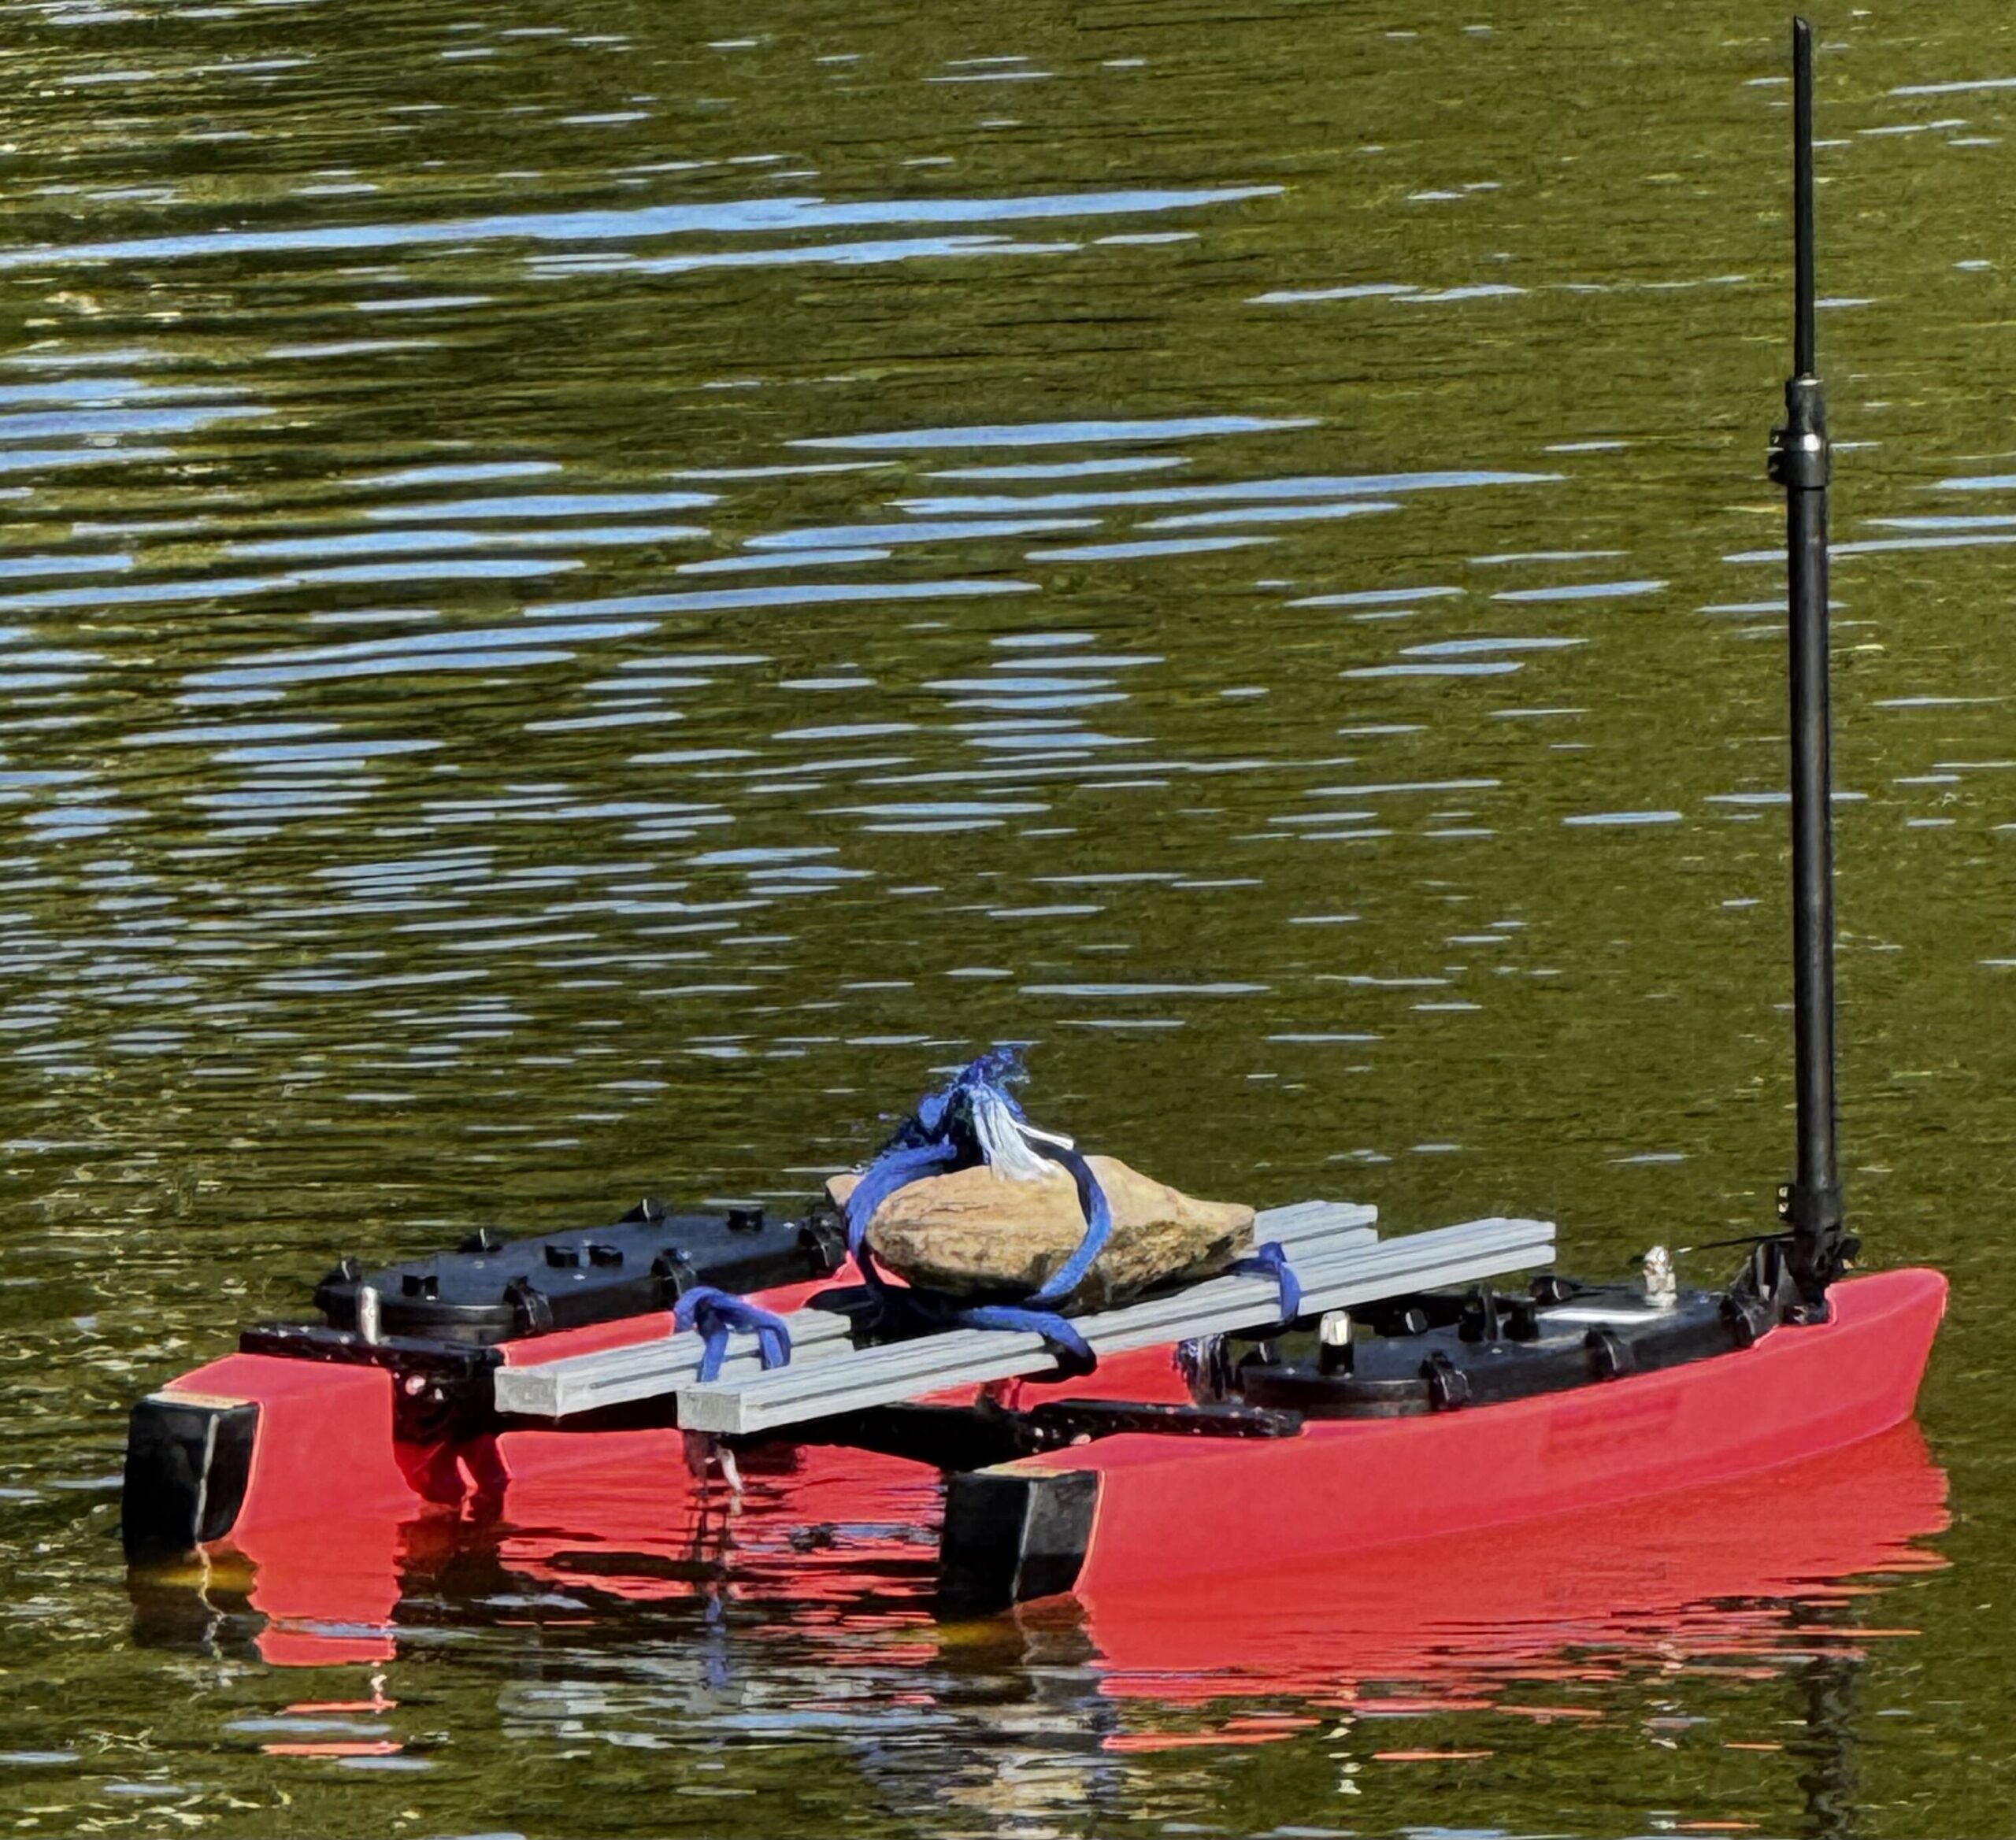
評価では、CyberShip IIのシミュレーションで、静的な不一致や一時的な変化があっても、較正済みモデルの航行性能を回復したという。実船のBlue Robotics BlueBoatでは、固定した工学的事前モデルより少なくとも25%速く航行し、自己予測誤差も少なくとも56%減ったとしている。未モデルの積載物がある条件でも動作した点が、導入時の関心点になる。
GA Robotics編集部注目のポイント
導入判断で重要なのは、「専用の同定試験が不要」とされている点だ。水上ロボットは、船体形状や積載、海面状態で挙動が変わりやすく、事前にきれいなモデルを作るほど現場負荷が増える。今回の手法は、その負担を下げられる可能性がある。
一方で、論文は「current command cannot attribute between actuator effectiveness and external force」としており、推進器の効きと外力の切り分けが難しい場面が残る。つまり、万能な自律化ではなく、どの条件まで追従できるかをPoCで見極めるタイプの技術とみるのが妥当だ。
日本の現場で考えると
日本での用途としては、港湾内の巡回、沿岸監視、施設周辺の点検などがまず想定しやすい。特に、積載物が変わる監視機材搭載艇や、現場ごとに船体条件が異なる後付け運用では、事前同定の手間を減らせる可能性がある。
ただし、実運用では通路幅の代わりに航路幅、係留・離着岸、波や風の外乱、安全監視との連携が論点になる。論文は6.3トンの双外機モノハルにも展開可能だったとしているが、日本の現場では、通信の安定性、遠隔監視、既存の運航ルールとの整合も確認が必要だ。積載変動が大きい用途ほど、モデル更新の効果と限界を分けて見る必要がある。
導入・PoCで確認したいこと
- 積載物を変えたときの航行成功率と自己予測誤差
- 固定モデル比での1航行あたりの所要時間
- 外乱がある条件での制御更新ごとの安定性
- 人の介入回数と、介入後の復帰時間
- 船体や条件が変わった際の再設定・再学習の要否
現時点で分かっていないこと
論文要約からは、日本での実運用条件や法規制への適合は確認できない。また、どの程度の通信環境やセンサー構成を前提にしているかも、本文要約だけでは分からない。
さらに、6.3トン級の船で「feasibly deployed」とあるものの、実際の運用時間、保守負荷、失敗時の復旧手順までは示されていない。導入可否を判断するには、これらの条件を追加で確認する必要がある。
水上ロボットのように、環境や積載で挙動が変わる機体では、事前計測の負担が導入の壁になります。現場で何をPoCで確かめるべきかを整理することが重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。