
合成動画から操作軌道を最適化するCASTER、PoC判断の論点は
3行解説
- CASTERは、合成動画から得た軌道を実機向けに最適化する研究です。
- 物理的に実行できることと、タスクの意味が合うことを両立させます。
- 最良ベースライン比で平均タスク成功率が34.1%向上しました。
ニュースの概要
米国の研究チームが、合成動画を使ったゼロショット操作学習の枠組み「CASTER」をarXivで公開しました。論文は2026年10月8日に投稿され、著者はYinlong Dai氏、Homanga Bharadhwaj氏、Dylan P. Losey氏です。
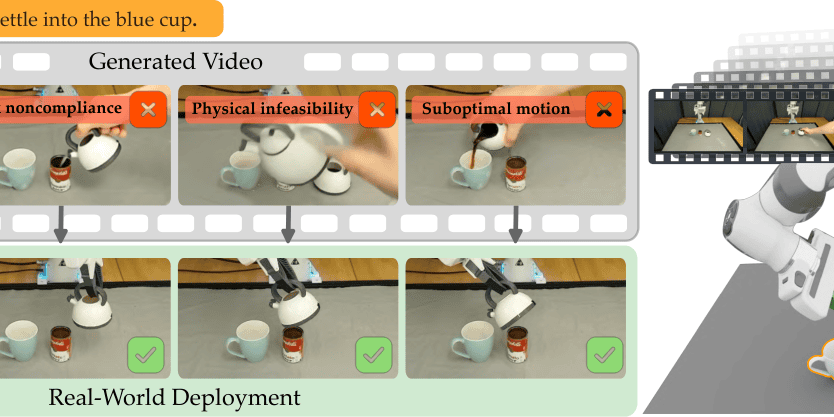
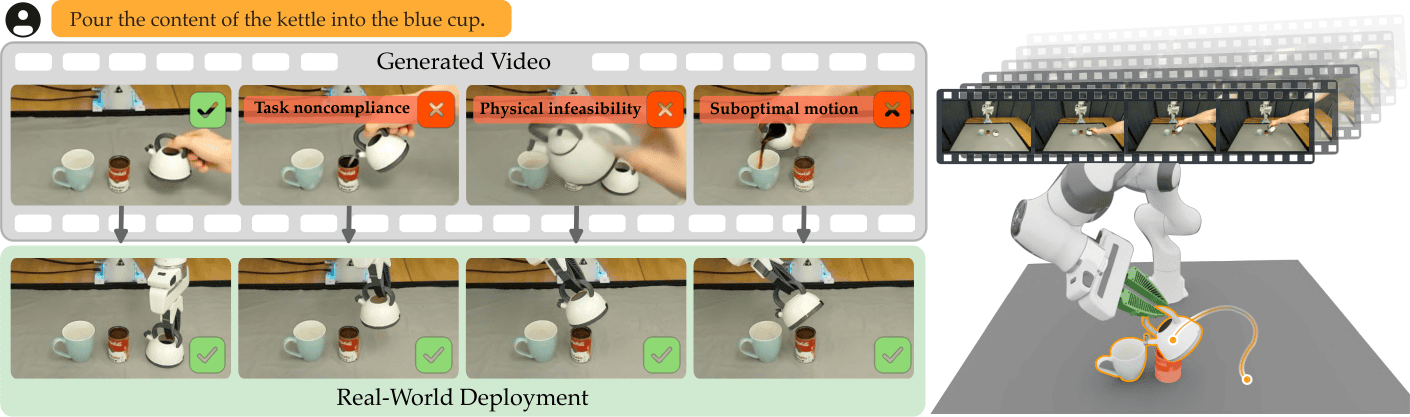
この研究は、実際の人手デモではなく、動画生成モデルが作る合成動画を出発点にしています。動画から抽出した対象物の軌道を初期値とし、デジタルツイン内で物理的実行可能性と意味の整合性を保ちながら軌道を修正する、という考え方を示しています。
何が新しいのか
新しい点は、合成動画から実機の動作へ移す過程を、制約付き最適化として明確に定式化したことです。動画生成の結果をそのまま再生するのではなく、ロボットが現実に動ける範囲へ局所的に修正する前提を置いています。
論文では、動画生成が「意味的な引力圏」の中で探索を始められるように、確率的に初期軌道を与える必要があると整理しています。また、既存の最先端手法は、この統一枠組みの簡略版として見られるとしています。実験ではその簡略化を外し、平均タスク成功率を最良ベースライン比で34.1%改善したと報告しています。
GA Robotics編集部注目のポイント
注目すべきは、改善幅そのものよりも、「合成動画の見た目」ではなく「現場で動く軌道」へ変換する条件を整理した点です。物理整合性と意味の整合性の両方を満たさないと、動画上は自然でも実機では失敗しやすいことが分かります。
導入検討では、生成モデルの性能だけでなく、どの程度の局所修正でタスクが成立するかが重要になります。タスク定義が明確で、軌道の微修正で成立する作業ほど相性がよく、手順の曖昧さが大きい作業では効果が出にくい可能性があります。
日本の現場で考えると
製造や物流で考えると、部品のピック、箱の移載、単純な受け渡しのように、動作のゴールが明確な作業は相性がよさそうです。合成動画を使って初期軌道を作り、現場の治具や棚配置に合わせて微修正する発想は、立ち上げ初期の試行回数を減らす可能性があります。
一方で、通路幅の変動が大きい、対象物の置き方が毎回違う、人との協働が多い、といった現場では慎重な確認が必要です。デジタルツインの精度が低いと、物理制約の見積もりがずれます。既存のWMSやMES、PLCと連携する前に、まずは対象タスクの再現性を見極める必要があります。
導入・PoCで確認したいこと
- 合成動画から得た初期軌道が、現場タスクにどれだけ一致するか
- デジタルツイン上での修正後に、実機で成功する割合
- 1サイクルあたりの処理時間と、連続稼働時の安定性
- 人の介入回数、再試行回数、失敗時の復旧時間
- レイアウトや対象物の置き方が変わった際の再調整時間
現時点で分かっていないこと
提供情報では、対象とした具体的なロボット機種やハードウェア構成は確認できません。また、どの作業カテゴリで34.1%の改善を得たのかも、本文要約だけでは限定できません。
日本の現場での検証結果、商用化の予定、実運用に必要なデータ量も提供情報では不明です。導入判断では、論文の改善幅だけでなく、自社タスクで再現できるかを別途確認する必要があります。
この種の研究は、実機でどこまで再現できるかの見極めが重要です。現場タスクに落とし込む際は、PoCで何を測るかを先に決めておくと判断しやすくなります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

