
偏光空モデルで車両方位を推定 GNSS不安定時の屋外移動に示唆
3行解説
- 空の偏光パターンを使い、車両の絶対方位を推定する研究が発表された。
- Rayleigh sky modelを最適化し、雲や建物などで弱い画素は重みを下げて扱う。
- 都市部3経路で、RMS yaw errorは0.718度から0.889度だった。
ニュースの概要
arXivのRobotics分野で、2026年10月14日に「Navigation by Skylight Polarization via Rayleigh Model Optimization on a Road Vehicle」という論文が公開された。著者はBen Potter氏ら5名で、車両の方位推定に空の偏光情報を使う手法を提案している。
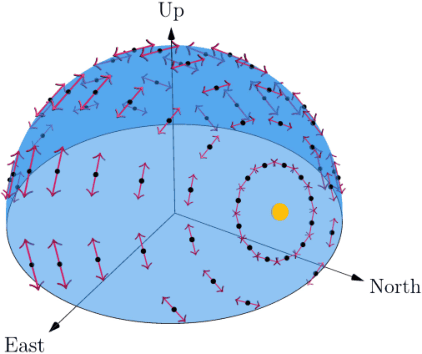
論文では、分割焦点面の偏光カメラで取得した観測と、Rayleigh散乱に基づく空モデル、太陽位置計算を組み合わせる。磁気、慣性、GNSSの参照が劣化する状況でも、車両の絶対方位を推定することを狙っている。
何が新しいのか
新しい点は、空の偏光を使うだけでなく、Rayleigh sky modelを全体最適化して車両状態を推定するところにある。従来の特徴点ベースやモデルベースの偏光航法と比べ、観測画像の全体情報を使いながら、信頼度の低い画素を抑える設計になっている。
論文では、雲、建物、樹木などで偏光が弱くなる画素を低信頼として扱い、部分的に空が隠れていても推定を続けやすくしている。実験は屋根上の偏光カメラと高精度のデュアルアンテナGNSS/INSを使った都市部3経路で行われ、RMS yaw errorは0.718度から0.889度だった。代表的手法に対しては、RMS heading errorを最大87%下げたとしている。
GA Robotics編集部注目のポイント
注目したいのは、部分的な空の遮蔽に対するロバスト性を、モデルの重み付けで高めている点です。屋外移動ロボットでは、GNSSが弱いだけでなく、建物や樹木で視界が切れる場面が多くあります。そこで「見える空の一部だけでどこまで方位が安定するか」は、実装可否を左右する論点になります。
一方で、この結果は屋根上カメラと高精度GNSS/INSを使った評価であり、実運用の車両やロボットにそのまま置き換えられるとは限りません。カメラ設置位置、空の見え方、天候、走行速度の影響が大きい可能性があるため、現場導入では「理論上の精度」よりも、遮蔽環境での安定性を見た方が判断しやすいです。
日本の現場で考えると
この研究は、屋外を走る搬送車、構内の自律移動ロボット、広い敷地の巡回車のように、GNSSが不安定になりやすい用途と相性があります。特に都市部のビル陰や樹木の多い構内では、衛星測位だけに頼らない方位推定の補助として意味があります。
ただし、日本の現場では、空が十分に見えるかどうかが大きな制約になります。高架下、屋根付き通路、狭い構内道路、雨天や積雪時は偏光情報が取りにくくなる可能性があります。既存の地図、IMU、GNSS、車輪オドメトリとどう組み合わせるかも重要で、単独センサーとして期待しすぎない方が安全です。
導入・PoCで確認したいこと
- 都市部や構内での方位誤差が、どの程度の時間帯・天候で安定するか
- 建物、樹木、雲による部分遮蔽時に、RMS yaw errorがどこまで悪化するか
- GNSS/INSやIMUと併用したときの介入回数、復旧時間、冗長性
- 走行ルート変更時に、カメラ設置条件や再調整がどれだけ必要か
- 実運用速度での連続稼働時に、推定の途切れや遅延が出ないか
現時点で分かっていないこと
論文要約では、実車両での適用範囲や、雨・夜間・強い逆光での性能は確認できません。また、日本の道路環境や構内環境での検証結果も示されていません。
さらに、必要なカメラ仕様、計算負荷、既存の自律走行システムとの統合方法も、提供情報だけでは不明です。
屋外移動ロボットや自律搬送では、GNSSが不安定な場面での方位推定が実用性を左右します。自社の走行環境で何がボトルネックになるかを整理したい場合は、導入検討の観点を先に固めておくと判断しやすくなります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

