
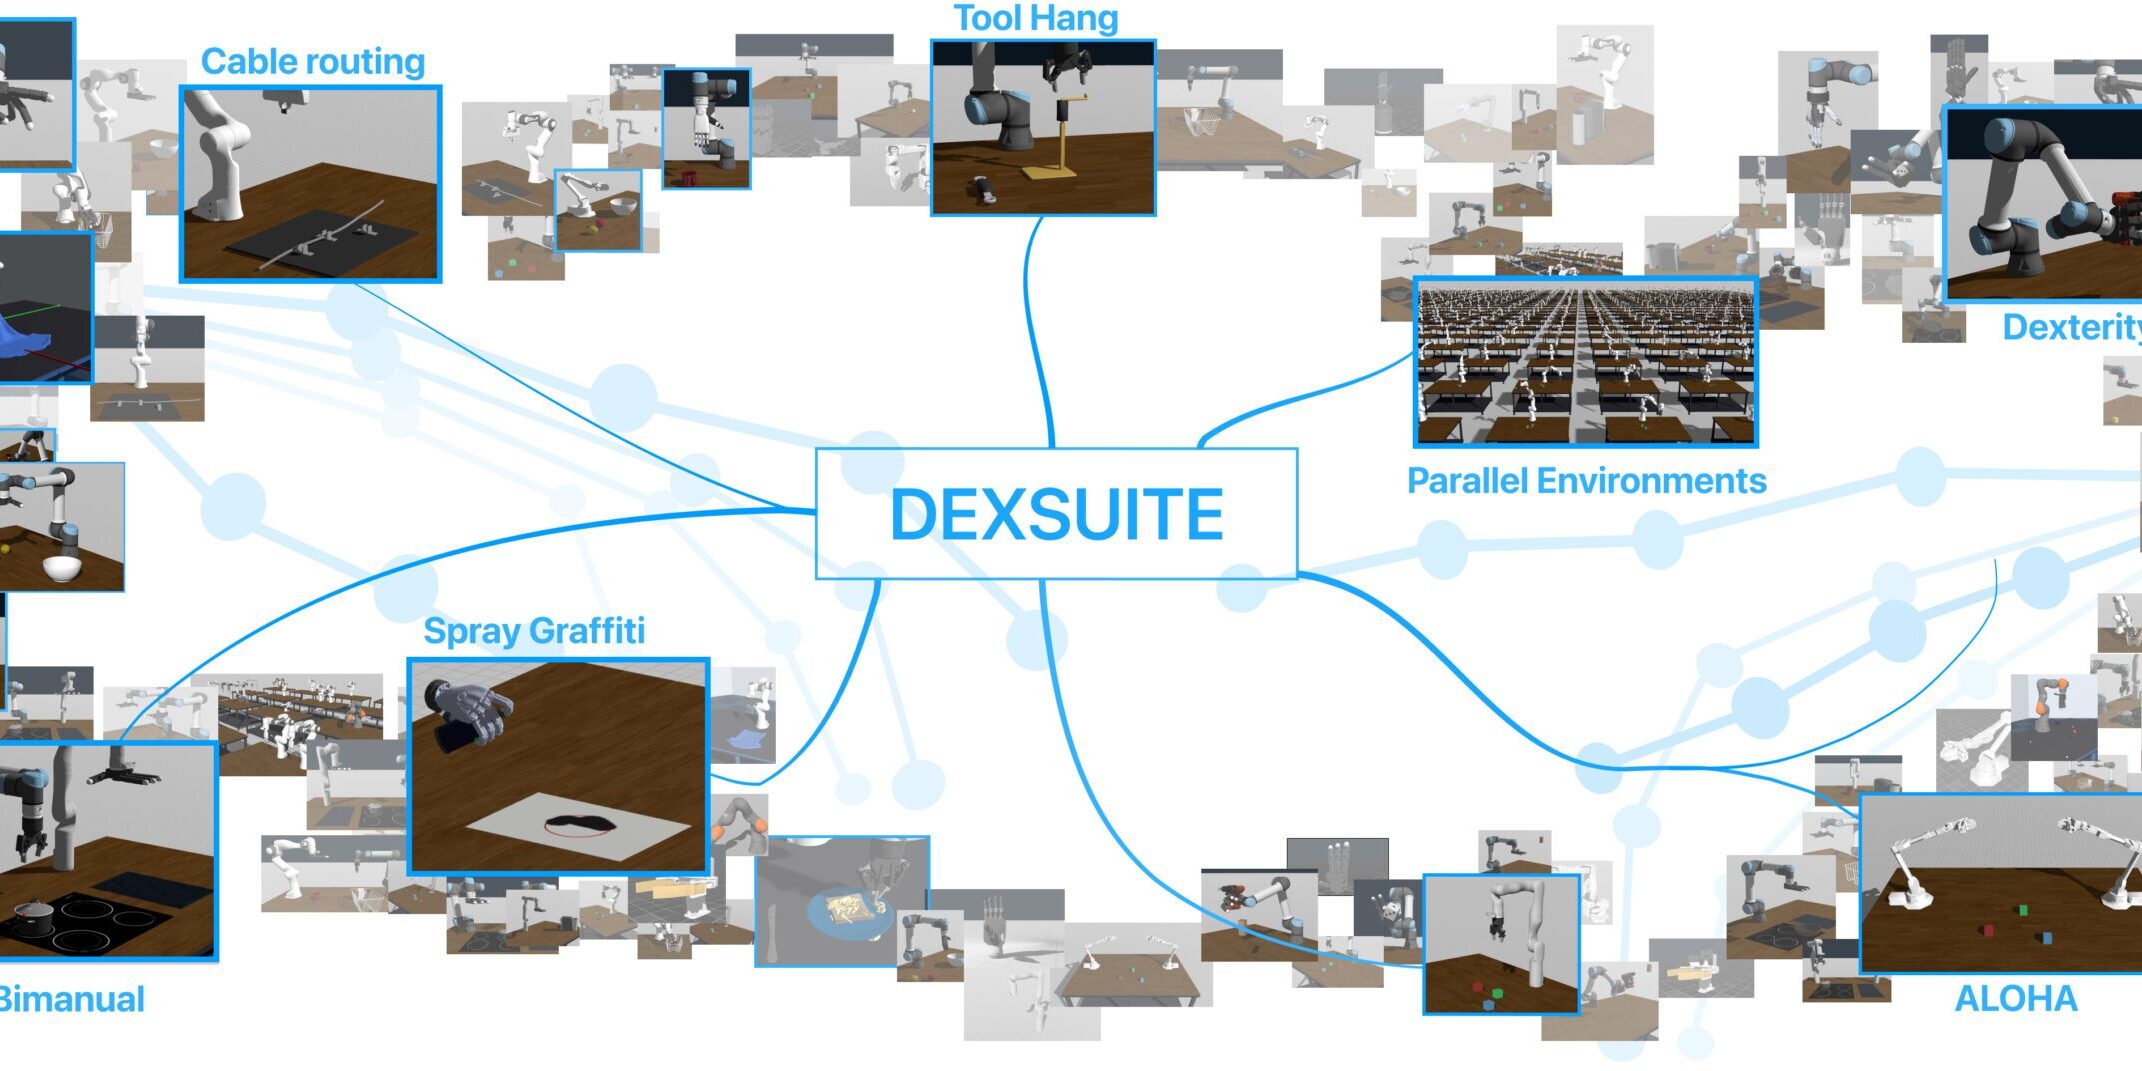
DexSuite公開、巧緻操作のシミュレーション基盤を拡張
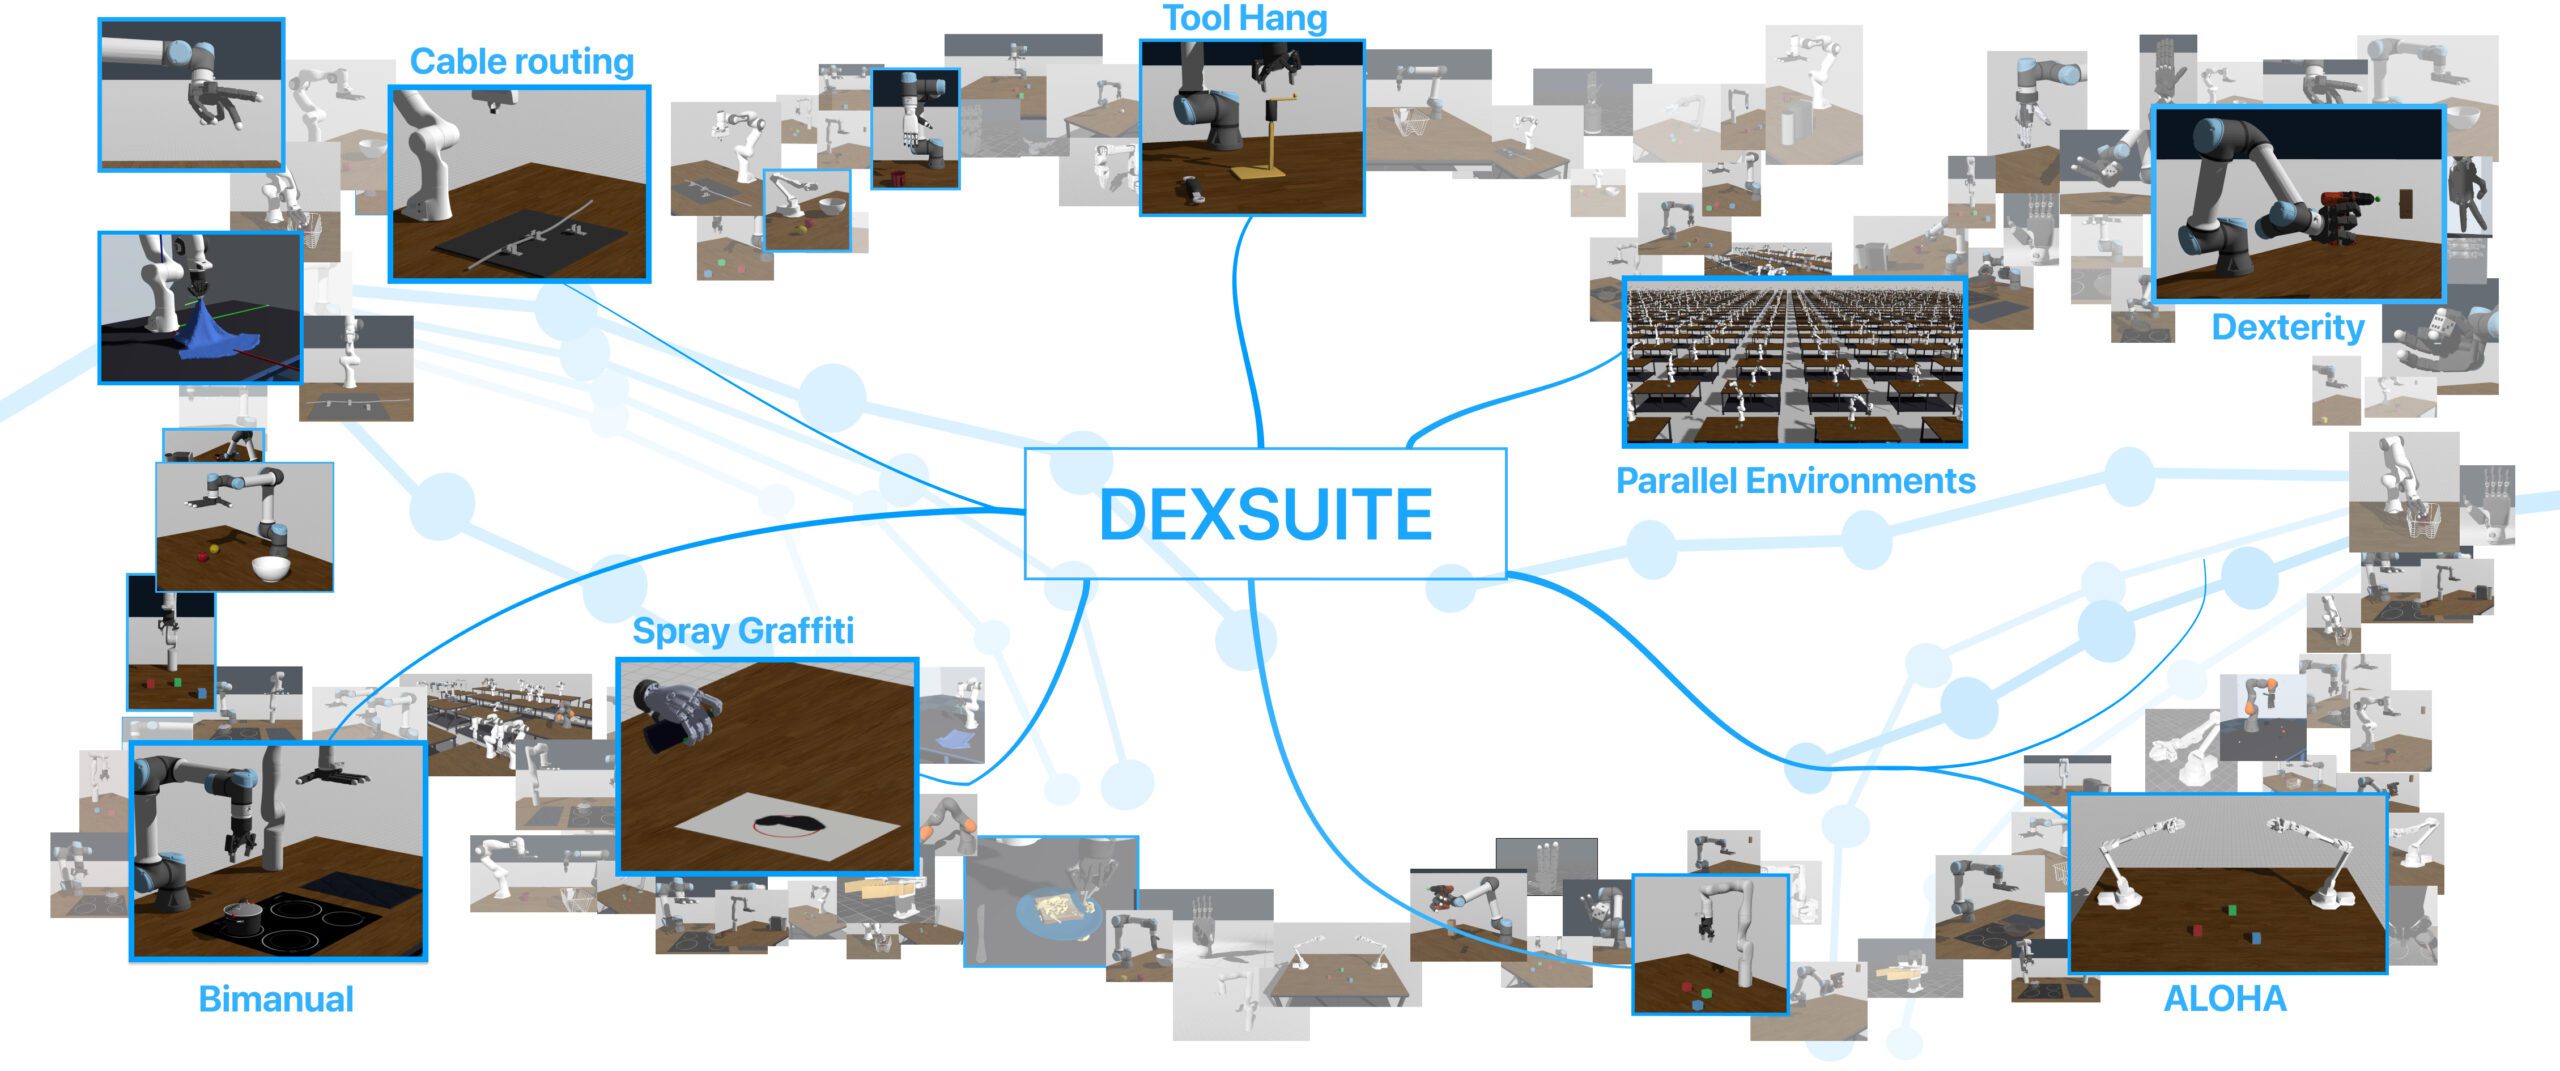
3行解説
- arXivで、巧緻操作向けの統合シミュレーション基盤DexSuiteが公開された。
- 30タスク、10アーム、12エンドエフェクタを組み合わせ、100超の単腕ロボットを構成できる。
- 標準API、遠隔操作、触覚シミュレーション、4,700件の成功エピソードも含む。
ニュースの概要
DexSuiteは、2026年10月27日にarXivのRobotics分野で公開された研究です。著者らは、巧緻操作のための「all-in-one simulation framework」として、Genesisシミュレータ上に構築したと説明しています。
この基盤には、30のタスク、10種類のアーム、12種類のエンドエフェクタが含まれます。平行グリッパーから巧緻手までを組み合わせ、100以上の単腕ロボットと、数千通りの両腕ペアを作れる点が特徴です。
何が新しいのか
新しい点は、巧緻操作の研究で分断されがちな要素を、1つの枠組みにまとめたことです。ロボットの準備、デモ収集、方策評価までを同じ基盤で扱えるため、作業ごとに環境を作り直す手間を減らせます。
さらに、標準化された環境API、統合テレオペ、シミュレーション上の触覚センシングを備えています。加えて、16のtask-embodiment pairからなるベンチマークと、4,700件の成功エピソードデータセットも公開されており、比較評価と学習の両方に使える構成です。
GA Robotics編集部注目のポイント
注目すべきは、DexSuiteが単なるデモ環境ではなく、30タスクと16のtask-embodiment pairを持つ評価基盤として設計されている点です。これにより、巧緻操作の性能を「できた・できない」ではなく、どの組み合わせで難しくなるかまで見やすくなります。
一方で、100以上の単腕ロボットや数千の両腕ペアを扱えるとはいえ、実機の剛性差、把持面の摩耗、ケーブル干渉のような現場要因は別問題です。研究段階では有効でも、導入判断ではシミュレーション結果をそのまま現場性能とみなさず、実機検証へどうつなぐかが重要になります。
日本の現場で考えると
日本の製造・物流現場では、部品の向きをそろえる、箱から取り出す、両手で対象物を保持する、といった作業の検討に近い内容です。特に、標準APIとテレオペがあるため、まずは人が遠隔で教えた動作を記録し、再現性を見たいケースに向きます。
ただし、実際の現場では通路幅や作業台の高さ、対象物のばらつき、安全柵との距離が効いてきます。触覚シミュレーションがあるからといって、すぐに実機で同じ成功率になるとは限りません。両腕協調や巧緻把持は有望ですが、既存設備との干渉や復旧手順まで含めて確認する必要があります。
導入・PoCで確認したいこと
- 30タスクのうち、自社工程に近い作業での成功率
- 単腕と両腕での1サイクル時間の差
- テレオペから自動化へ移す際の介入回数
- 触覚あり・なしでの把持安定性の差
- レイアウト変更後の再設定時間
現時点で分かっていないこと
提供情報では、DexSuiteが日本の実機環境でどこまで再現できるかは確認できません。Genesis上のシミュレーション基盤であることは分かりますが、実機との誤差の大きさは示されていません。
また、4,700件の成功エピソードは公開されていますが、各タスクごとの内訳や難易度の偏りは本文だけでは分かりません。どの作業にデータが厚いかは、導入判断では重要な未確認点です。
巧緻操作の研究成果を現場検討につなげるには、どの作業をまず再現するかの切り分けが重要です。自社工程での検証観点を整理したい場合は、導入前の論点を先に固めておくと判断しやすくなります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

