
ヒューマノイド腕のリターゲティングで関節限界を避ける条件を実証
3行解説
- Unitree H1-2で、手先目標の作り方が関節限界到達に与える影響を調べた研究です。
- 到達距離を正規化した目標では、限界到達が大きく減る結果が示されました。
- 両腕作業や身体をまたぐ動作では、姿勢設計と目標設計を分けて考える必要があります。
ニュースの概要
arXivのロボティクス分野で、MinJun Chang氏による論文「An Empirical Study of Wrist-Target Construction and Joint-Angle Limits in Humanoid Arm Retargeting」が公開されました。対象はUnitree H1-2で、示された人の動きをロボットの関節動作に写し替える際、手首の目標位置をどう作るかが関節角の限界到達にどう影響するかを検証しています。
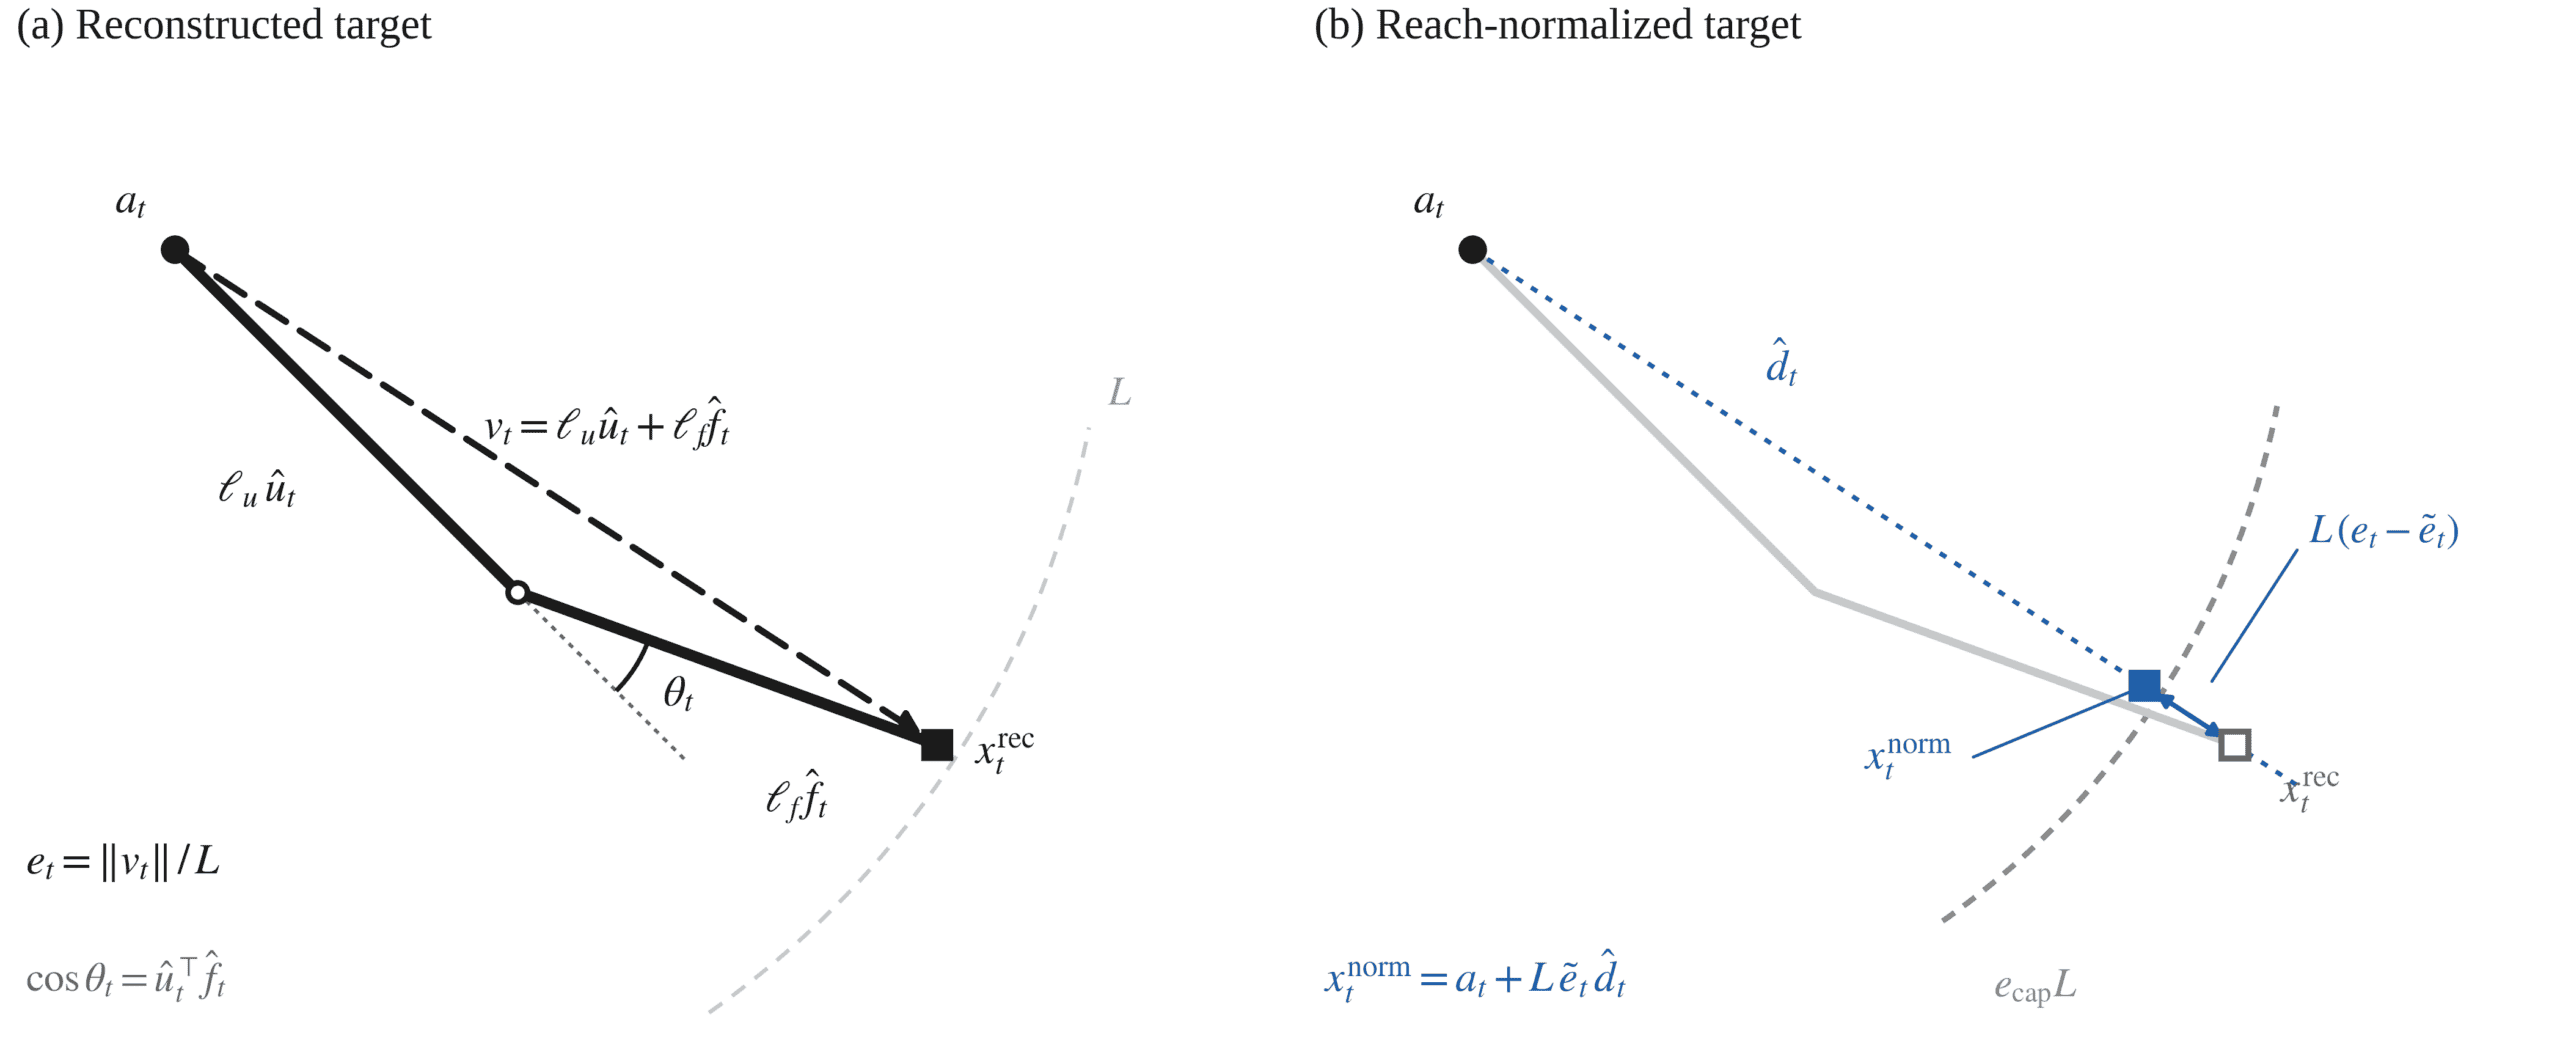
論文では、示された腕の向きとロボットのリンク長から再構成した目標と、向きは保ちながら距離だけを調整したreach-normalized targetを比較しています。前方リーチの試行、1人の被験者による25件の記録、さらに実機での再生を通じて、限界到達回数や追従誤差、実行トルクの違いが報告されています。
何が新しいのか
この研究の新しさは、「姿勢を合わせること」と「手先目標をどう作るか」を別の判断として扱った点にあります。従来の再構成では、示された腕の角度とロボットのリンク長から目標を作るため、肩から手首までの距離が示された姿勢に引きずられます。一方、reach-normalized targetは向きを保ったまま距離を調整し、関節限界への到達を抑えました。
論文中では、前方リーチの20回の反復で、再構成目標は10回が関節限界に達したのに対し、正規化目標は0回でした。実機再生でも、方向一致の記録16回中12回で関節が限界に命令され、正規化記録では0回でした。さらに、限界に達したフレームでは追従誤差と実行トルクが他のフレームより大きかったとされています。
GA Robotics編集部注目のポイント
導入検討で重要なのは、ロボットが「届く」かどうかだけではなく、どの目標の作り方なら関節限界に当たりにくいかです。今回の結果では、同じ動作でも目標の作り方を変えるだけで、限界到達回数が大きく変わりました。これは、ティーチングや模倣学習の段階で、作業の再現性と安全余裕を分けて設計する必要があることを示します。
特に、実機再生で限界到達時に追従誤差とトルクが増えた点は、単なる見た目の再現ではなく、機械的負荷の増加につながる可能性を示しています。現場導入では、動作成功率だけでなく、限界付近での負荷や介入頻度まで見ないと、安定運用の判断を誤りやすいと考えられます。
日本の現場で考えると
この論文は、製造や物流でのピッキング、積み付け、部材の受け渡し、両腕を使う作業に関係します。日本の現場では、通路幅や作業台の高さが限られることが多く、身体をまたぐ動作や遠い位置へのリーチが増えると、関節限界に当たりやすくなります。特に、左右の腕で役割が分かれる工程では、支持腕と作業腕の両方を見て評価する必要があります。
また、現場では安全柵の内側で人と近接して動く場面も多いため、限界付近でトルクが上がる動作は避けたいところです。WMSやMESと連携する前に、まずは作業位置のばらつき、段差、置き場の奥行き、手先が届く範囲を確認し、無理な姿勢を前提にしないレイアウトかどうかを見極めることが重要です。
導入・PoCで確認したいこと
- 手先目標の作り方を変えたときの、関節限界到達回数
- 作業ごとの成功率と、1サイクルあたりの完了時間
- 限界付近での追従誤差と、実行トルクの増加有無
- 両腕作業での介入回数と、支持腕側の安定性
- 作業位置を変えたときの再設定の手間と再現性
現時点で分かっていないこと
この情報だけでは、Unitree H1-2以外のヒューマノイドでも同じ傾向が出るかは確認できません。また、論文は前方リーチ、bricklaying、liftingの比較を含みますが、日本の実際の製造・物流工程でどこまで一般化できるかは示されていません。
さらに、どの程度の作業速度や連続稼働時間なら実用域といえるか、具体的な運用条件は提供情報では分かりません。日本での導入時に必要な安全基準やレイアウト条件も、この要約だけでは判断できません。
ヒューマノイドの導入では、動かせるかどうかだけでなく、どの姿勢なら無理なく繰り返せるかが重要です。GA Roboticsでは、現場の作業条件に合わせた検討の進め方を整理できます。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

