
Spatial-UMI-Dream、RGB-Dで操作精度を高める世界行動モデル
3行解説
- Spatial-UMI-Dreamは、RGB-Dを使う5B規模の操作モデルとして提案された。
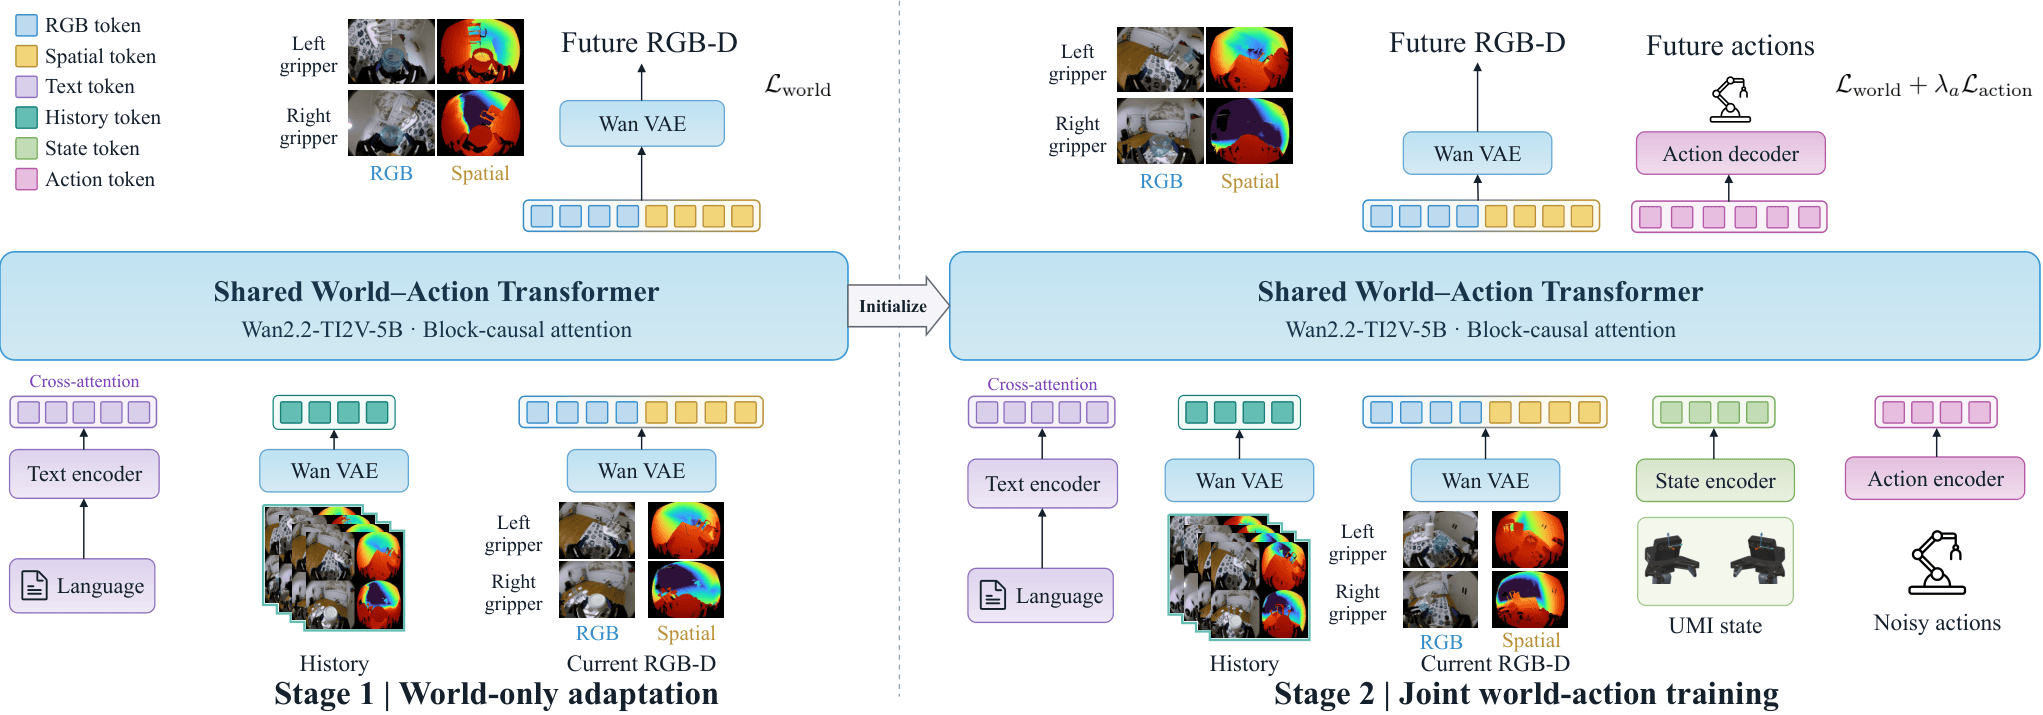
- 605時間のUMIデータで学習し、未来画像・深度・動作を同時に予測する。
- 環境変化と機体差を分けて試せるRoboTwin-UMIも合わせて示した。
ニュースの概要
arXivのRobotics分野で、Weiduo Yuan氏ら7名の研究チームが「Spatial-UMI-Dream」を公開しました。提出日は2026年11月4日です。論文は、Universal Manipulation Interface(UMI)向けに、5B規模のSpatial World Action Modelを提案しています。
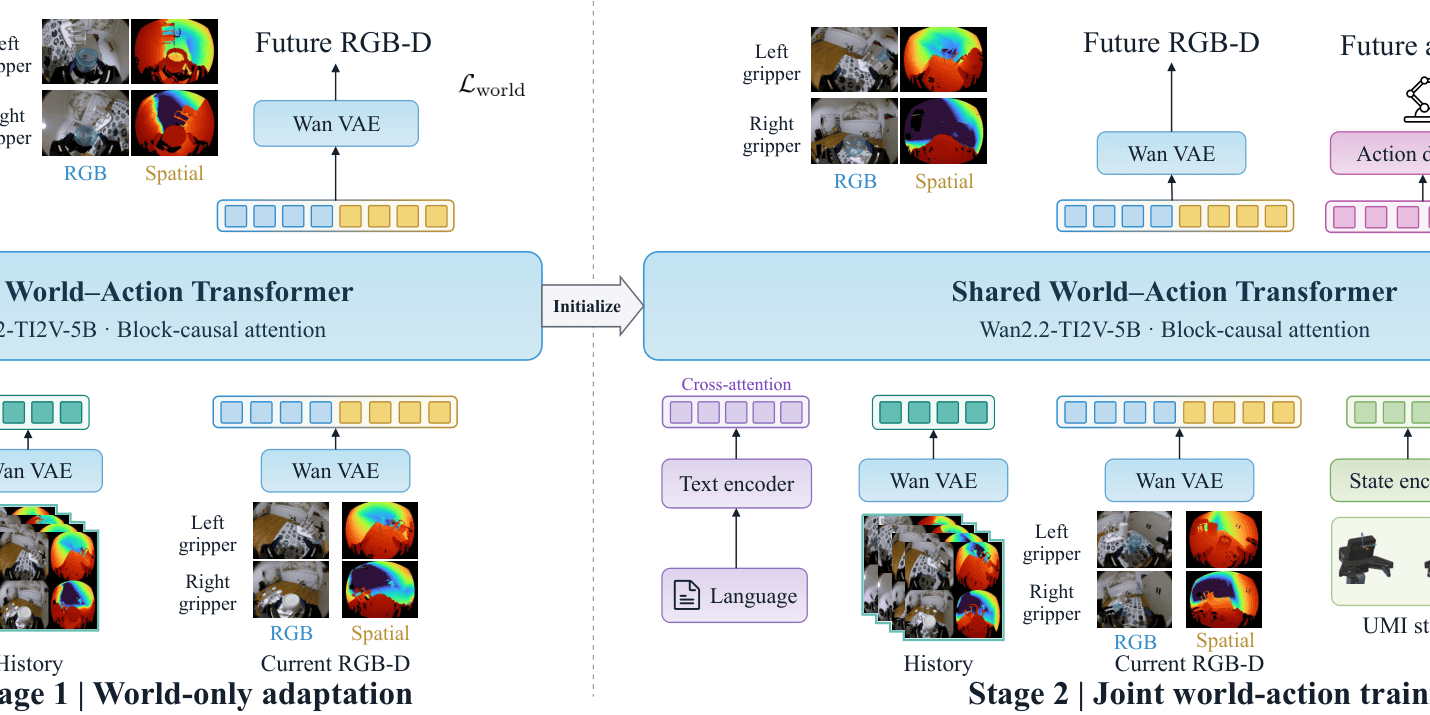
このモデルは、605時間のRGB-D UMIデータで事前学習されています。2段階学習として、まずworld-only adaptationを行い、その後にworld-action learningを組み合わせます。さらに、UMIの評価用にRoboTwin-UMIという20タスクのシミュレーションベンチマークも提案しています。
何が新しいのか
新しい点は、RGBだけでなく、fisheye-aligned metric depthを予測対象に入れ、操作に必要な距離や空間関係を明示したことです。論文では、UMIの近距離・可動カメラではカメラと物体の動きが絡み合い、RGBだけではメトリックな幾何が暗黙的になりやすいと説明しています。
性能面では、RoboTwin-UMIでin-domain success 79.10%、環境変化と機体差を同時に与えた条件で72.15%を記録しました。最強ベースラインとの差は、それぞれ4.65ポイント、10.30ポイントです。実世界6タスクでも平均85.0%成功で、最強ベースラインを24.2ポイント上回ったとしています。
GA Robotics編集部注目のポイント
注目すべきは、RGB-only pretrainingよりRGB-D pretrainingの方がin-domain successで5.75ポイント高いと示した点です。これは、操作モデルの性能が「学習量」だけでなく「深度を含むセンサー構成」に左右されることを示しています。
日本の現場でPoCを考えるなら、カメラを増やすかどうかより先に、深度情報が安定して取れるかを確認する必要があります。近距離での把持や位置合わせでは、見た目の認識よりも、対象物との距離誤差が成功率に直結するためです。逆に、深度が不安定な環境では、このモデルの強みが出にくい可能性があります。
日本の現場で考えると
この研究は、製造や物流での近距離の把持、位置合わせ、部品の受け渡しのような作業と相性がありそうです。特に、対象物の位置が毎回少しずつ変わる工程では、RGB-Dで空間関係を明示する考え方が役立ちます。
一方で、日本の現場では通路幅や治具の配置、照明反射、既存設備との干渉が性能に影響します。UMIのようなデモ収集型の手法は、環境変化と機体差を分けて見ないと評価を誤りやすいです。WMSやMESとの連携以前に、まずは対象工程で人の介入がどれだけ減るかを見極める必要があります。
導入・PoCで確認したいこと
- RGB-D条件での作業成功率が、RGBのみと比べてどれだけ変わるか
- 環境変化時と機体差がある時で、成功率がどの程度落ちるか
- 1サイクル時間と、連続稼働時の失敗発生頻度
- 人の介入回数と、介入後に復旧できるまでの時間
- デモ収集量を増やした時に、性能がどこまで伸びるか
現時点で分かっていないこと
論文本文からは、日本での提供形態や商用化時期は確認できません。また、実機導入時に必要なセンサー構成や計算資源も、要約だけでは分かりません。
さらに、6つの実世界タスクの具体的な内容や、どの業務にそのまま転用しやすいかも限定的です。RoboTwin-UMIは評価用ベンチマークですが、実工場・実倉庫での再現性は別途確認が必要です。
操作の成否を左右するのは、モデルの大きさだけではありません。現場で何を測るべきかを整理したい企業は、導入前の論点を早めに固めることが重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

