
物理結合下の学習制御を検証するTAG研究、導入PoCの見方
3行解説
- arXivで、物理的に結合した動的システムの学習制御研究が公開された。
- 迷路ボードと倒立振子を組み合わせ、互いの動きが制御に干渉する構成を使う。
- 干渉で成功率は一度下がるが、少数の学習で回復する結果が示された。
ニュースの概要
2026年11月17日、arXivのRobotics分野で「Learning and Control in Physically Coupled Dynamical Systems」という論文が公開された。著者はBao Trung Truong氏、Dat Thanh Nguyen氏、Thinh T. Doan氏の3名で、物理的に結合した動的システムの学習制御を扱っている。
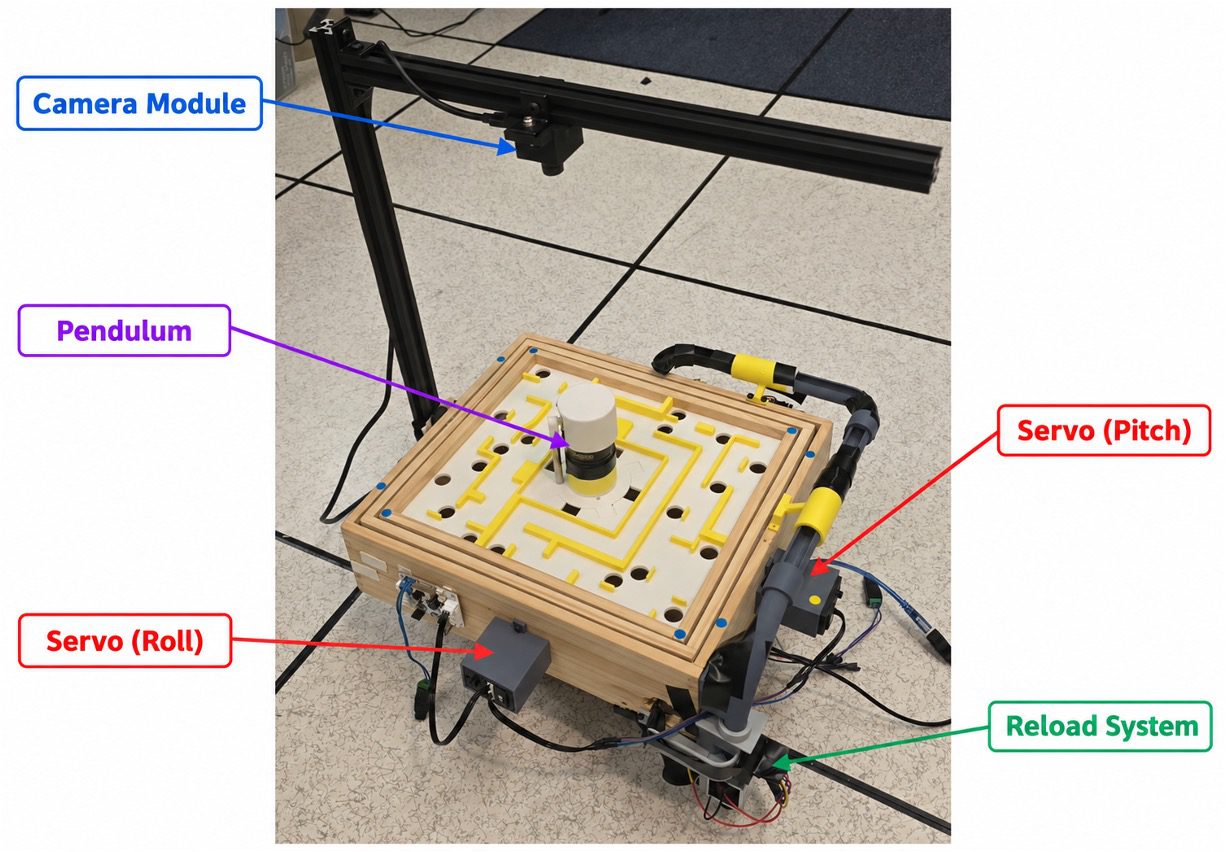
論文では、TAG(Testbed for Autonomous Games)という小型で低コストのロボット基盤を提案している。TAGは、傾きと旋回を制御する迷路ボードと、上部に載せた回転倒立振子を組み合わせた構成だ。振り子の反力や振動がボードと玉に影響し、逆にボードの傾きも振り子の安定性に影響する。
何が新しいのか
この研究の新しさは、単に2つの機構を並べたのではなく、一方の制御が他方の学習にどう影響するかを正面から扱っている点にある。著者らは、迷路側にはmodel-based、振り子側にはmodel-freeの強化学習を使う補完的な枠組みを採用した。
実験では、振り子を加えると迷路側ポリシーの成功率がすぐに大きく下がる一方、少数の学習エピソードで導入前の性能まで回復したと報告している。さらに、独立に学習した2つのポリシーが、物理結合がある状態でもそれぞれ制御に成功したとしている。
| 項目 | 論文の内容 |
|---|---|
| 構成 | 迷路ボード+回転倒立振子 |
| 学習手法 | 迷路はmodel-based、振り子はmodel-free |
| 観測された変化 | 振り子追加で迷路成功率が急落 |
| その後 | 少数エピソードで回復 |
GA Robotics編集部注目のポイント
注目したいのは、物理結合による性能低下が「即時に起きるが、再学習で戻る」と示された点だ。これは、複数の動作系を持つロボットや装置で、初期導入時に一時的な不安定化が起こり得ることを意味する。
一方で、少数の学習エピソードで回復したという結果は、現場での再調整が長期停止にならない可能性も示す。ただし、これはTAGという研究用基盤での結果であり、実機のサイズ、負荷、センサー構成が変われば同じ速度で回復するとは限らない。導入判断では、性能低下の幅と回復までの時間を分けて見る必要がある。
日本の現場で考えると
日本の製造・物流現場でこの研究が示す論点は、複数の制御対象が互いに干渉する場面をどう扱うかだ。たとえば、搬送台車の走行と上部アームの動作、あるいは可動機構と把持動作のように、1つの動きが別の安定性を崩す構成では、単体最適だけでは不十分になる可能性がある。
そのため、通路幅や段差だけでなく、動作中の振動、荷重変化、停止・再開時の挙動まで見ておく必要がある。人と近接するサービス用途でも、動作の切り替え時に姿勢が乱れないか、既存設備の制御と干渉しないかが重要になる。WMSやMESとの連携以前に、まず機械同士の相互干渉を切り分けられるかが論点になる。
導入・PoCで確認したいこと
- 干渉発生時の作業成功率がどれだけ落ちるか
- 再学習後に元の性能へ戻るまでのエピソード数
- 動作中の振動や反力で姿勢が崩れる頻度
- 独立制御と一体制御での安定性の差
- 学習中に人手介入が何回必要か
現時点で分かっていないこと
この論文要約だけでは、TAGの具体的なサイズ、センサー構成、制御周期は確認できない。また、少数エピソードで回復したという結果が、どの程度の試行回数や条件で得られたかも本文情報だけでは不明だ。
さらに、日本の現場に近い環境での再現性や、異なる負荷条件で同じ学習戦略が有効かどうかも示されていない。導入検討では、研究結果をそのまま適用せず、現場条件に合わせた再評価が必要になる。
複数の動作系が干渉するロボットを検討するなら、PoCでは「動くか」だけでなく「干渉でどれだけ崩れるか」を先に見ることが重要です。現場条件に置き換えた評価設計を考える際の参考になります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

