協働ロボットの安全規格、ISO 10218とISO/TS 15066をやさしく解説
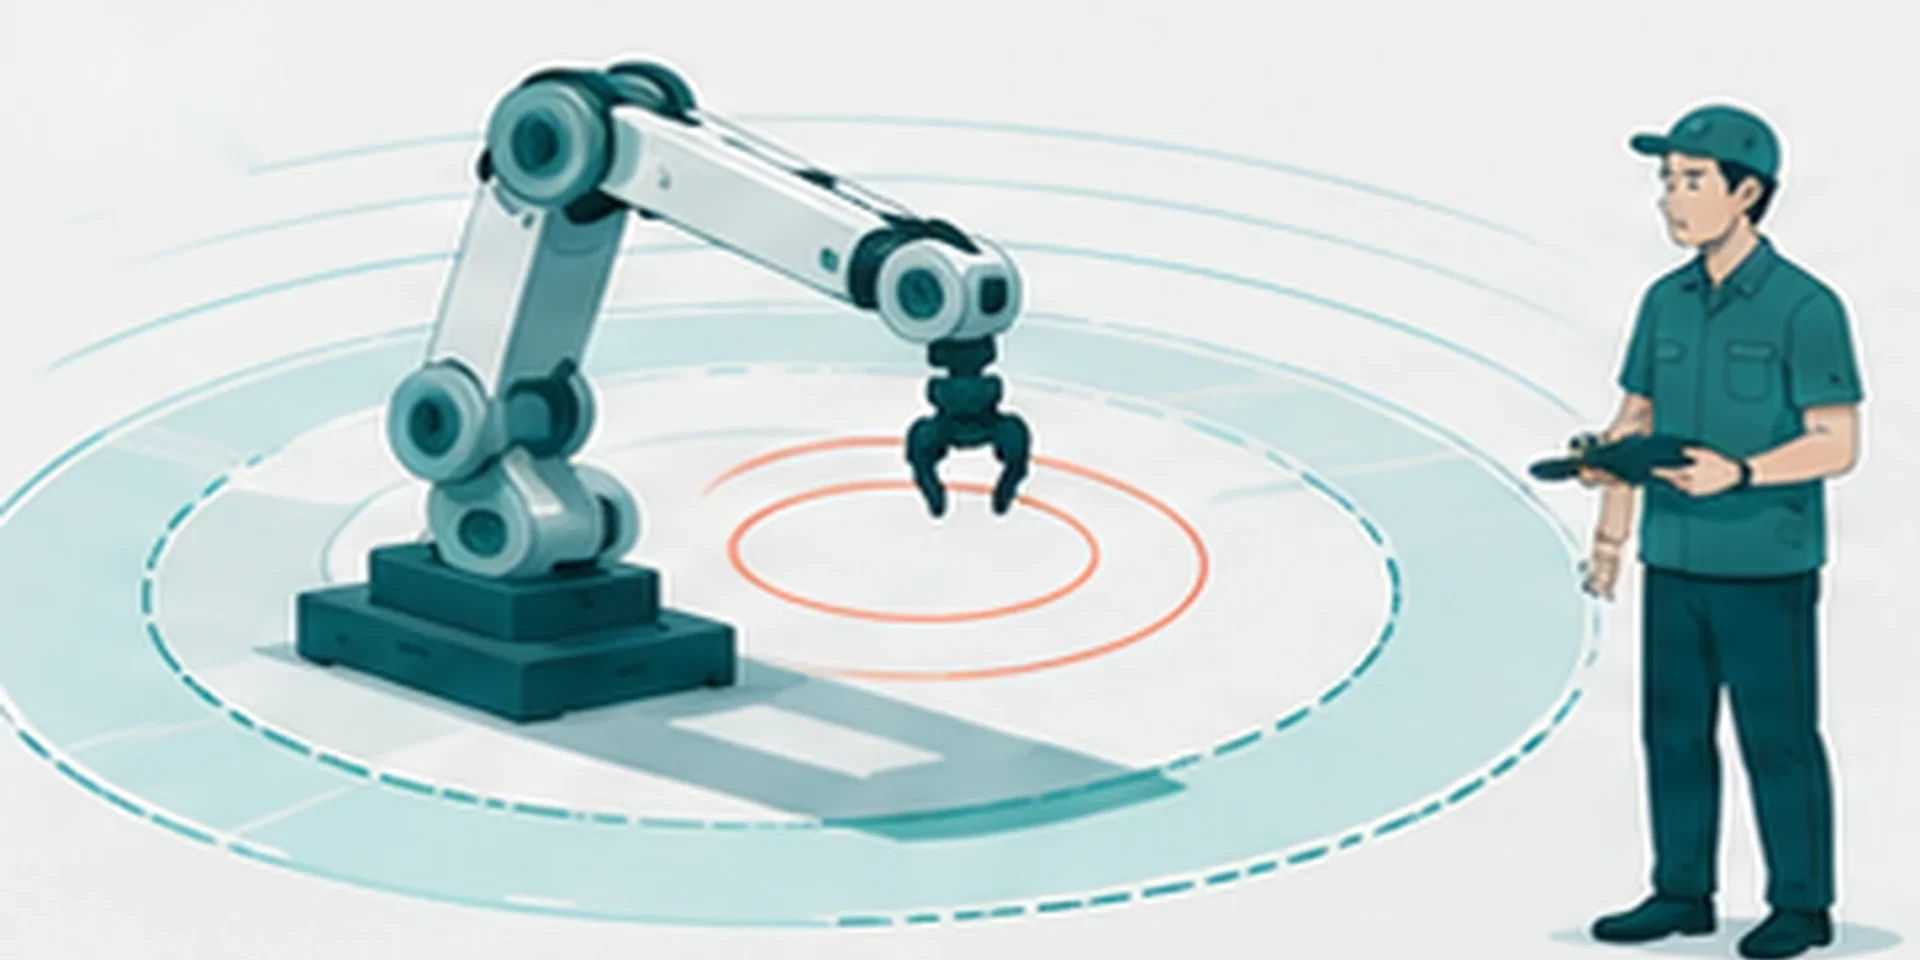
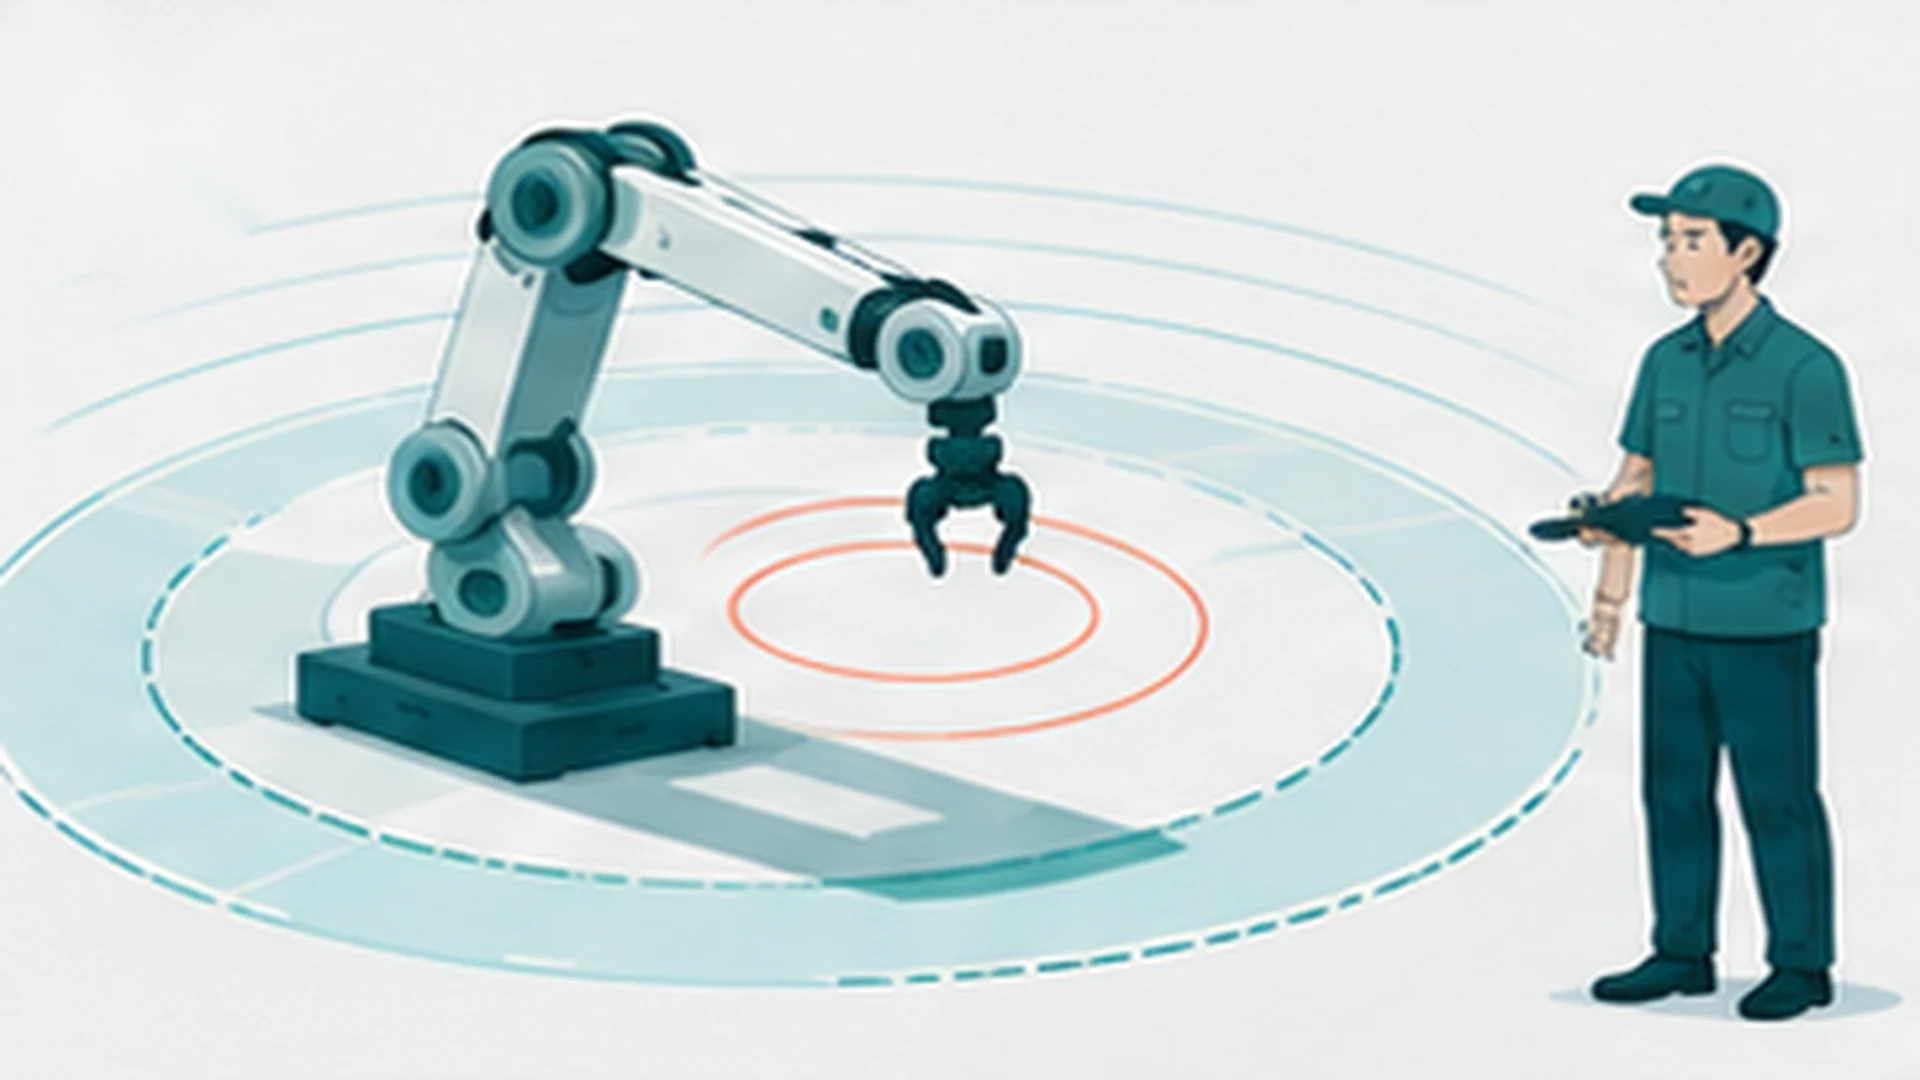
柵なしで人の隣にロボットを置いて、法的・規格的に問題ないのか。代表的な国際安全規格の概要と実務での押さえどころを解説する。
※規格は改訂されます。本稿は概要の理解を目的としたもので、実際の導入時は最新版の規格原文と専門家による評価をご確認ください。
柵なしで人の隣にロボットを置いて、本当に法的・規格的に問題ないのだろうか。
協働ロボット導入時に必ず確認すべきなのが、国際安全規格です。今回は、代表的な規格であるISO 10218とISO/TS 15066の概要と、実務での押さえどころを解説します。
1. 安全規格と国内法令は、分けて確認する
人とロボットの共存は、「メーカーが安全と言っているから大丈夫」では成立しません。安全規格は、危険源を特定し、リスクを低減するための技術的な共通基準です。国際規格そのものを国内の法律と同一視せず、設置国の法令と、現場で必要な安全対策をあわせて確認します。
2. ISO 10218、産業用ロボット安全の基本規格
ISO 10218は、産業用ロボットの安全に関する国際規格で、2部構成です。2025年2月に、ISO 10218-1:2025とISO 10218-2:2025が発行されています。第1部は主にロボット本体、第2部は産業用ロボットのアプリケーションやロボットセルへの組み込みを対象とします。設計、導入、運用など各段階で、対象と責任範囲を確認する必要があります。
ロボット本体の適合だけで、導入先の安全まで保証されるわけではありません。ハンドや工具、扱うワーク、周辺設備、人の動線を含めたシステム全体の評価と、運用中の安全管理が必要です。
3. ISO/TS 15066と2025年版ISO 10218の関係
ISO/TS 15066:2016は、産業用ロボットの協働アプリケーションに関する技術仕様書です。協働に関する要求の多くはISO 10218-2:2025へ取り込まれています。以下は、従来から協働運転の説明に使われてきた4つの考え方の概要です。2025年版の要求事項や分類を網羅した表ではありません。
| 方式 | 内容 |
|---|---|
| ①安全適合監視停止 | 人が作業領域にいる間、安全関連の停止状態を監視する考え方。再開条件はリスク評価と安全設計に基づいて定める |
| ②ハンドガイド | 所定の操作装置と安全機能を使い、人がロボットを手で導いて操作する考え方 |
| ③速度・間隔監視 | 人とロボットの間隔を監視し、必要な分離距離を保つために速度制御や停止を行う考え方 |
| ④動力・力制限 | 接触を想定する場合に、力や圧力などを制限する考え方。接触する部位、接触の形態、挟み込み、工具やワークの形状も含めて評価する |
速度・間隔監視では、検知範囲、応答時間、停止距離などを含めて必要な間隔を評価します。動力・力制限も、「痛くない」「けがをしない」と一律に保証するものではありません。採用する方式は一つに限定せず、用途に応じて組み合わせ、規格原文に沿って検証します。
4. 実務での安全評価、確認したい4ステップ
日本国内では、産業用ロボットに関する労働安全衛生規則第150条の4と関連通達なども確認します。柵や囲いを設けない運用は、「協働ロボット」という製品名やISO規格への適合表示だけで判断できません。リスクアセスメントに基づく措置と評価、記録・保管など、該当する条件を確認する必要があります。導入企業、メーカー、SIerなどの役割を整理し、現場固有の危険源と対策を共有してください。
5. ヒューマノイドへの示唆
ヒューマノイドという形状だけでは、ISO 10218の適用可否は決まりません。産業用途か、一般の人が立ち入るサービス用途かなど、使用目的と規格の適用範囲を確認します。ISO 10218-1:2025では移動プラットフォームに伴う移動の危険源などは対象外であり、同規格だけですべての危険源を評価できるわけではありません。転倒、移動、人との接触、工具やワークの落下なども含め、用途に応じた個別の安全設計が必要です。機体そのものの安全設計の考え方はロボットの安全設計もあわせてご覧ください。
規格対応で見落とされがちな論点
- 「協働ロボット」というカテゴリだけでは安全は保証されない
製品カテゴリの表記があっても、実際の設置環境やワークの組み合わせ次第でリスクの水準は変わります - 複数台・複数機種混在時の評価は個別
単体では適合していても、複数のロボットが近接して稼働する場合は、組み合わせでの再評価が必要になることがあります - 規格改訂への追従
規格の改訂が、そのまま全既設設備への遡及適用を意味するわけではありません。製造・導入時期、設備変更、法令や契約条件を確認し、再評価の要否を判断します
よくある質問
Q. 協働ロボットを導入すれば、リスクアセスメントは不要ですか。
不要ではありません。機体自体が規格に適合していても、扱うワークや作業内容によっては追加の安全対策が必要になる場合があります。
Q. ヒューマノイドにもISO 10218は適用されますか。
形状だけでは決まりません。使用目的と規格の適用範囲を確認して判断します。移動や転倒など、ISO 10218だけでは扱いきれない危険源も含めた個別の評価が必要です。
Q. リスクアセスメントは誰が実施すればよいですか。
使用する事業者が現場のリスク管理に関わり、メーカーやSIerなどと役割を分担して実施します。機体、工具、ワーク、作業手順、周辺環境を含めて危険源を洗い出します。当社でも実施支援を行っています。
まとめ
安全規格は、危険源と必要なリスク低減策を検討するための技術的な基準です。規格への適合だけで、あらゆる現場の安全や法令への適合が一律に保証されるものではありません。使用目的、国内法令、現場の評価結果をあわせて判断することが大切です。GA Roboticsでは、リスクアセスメントの実施支援から、規格を踏まえた安全設計、運用ルールの整備までご支援しています。安全面のご不安こそ、最初にご相談ください。
参考資料
- ISO 10218-1:2025:産業用ロボットの安全要求・適用範囲
- ISO 10218-2:2025:産業用ロボットのアプリケーションとロボットセル
- ISO 10218-2:2025 公開プレビュー(ANSI掲載):改訂内容
- 厚生労働省:産業用ロボットに係る労働安全衛生規則第150条の4の施行通達の一部改正について
参考情報の確認日:2026年10月16日。上記は概要説明の根拠です。個別設備の適合判定には、対象となる規格原文、法令、実際の使用条件の確認が必要です。