
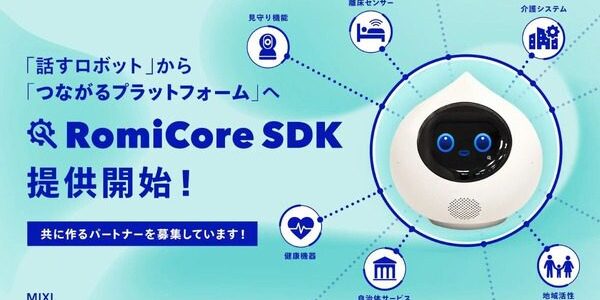
MIXI、会話AIロボットRomiを外部機器とつなぐ「RomiCore SDK」提供開始

3行解説
- MIXIがRomi向けの開発基盤「RomiCore SDK ベータ版」を提供開始しました。
- 外部機器やサービスとつなぎ、会話で案内する仕組みを作れるようにしました。
- 医療・介護、自治体、企業での活用を見込み、実証実験も進めています。
RomiCore SDK ベータ版で何ができるようになったのか
株式会社MIXIは2026年8月20日、会話AIロボット「Romi」と外部機器・サービスとの連携を可能にする開発基盤「RomiCore SDK ベータ版」の提供を始めたと発表しました。Romiを、会話だけを楽しむロボットから、周囲の機器やサービスと会話でつなぐ役割へ広げる狙いです。
同社は、医療・介護分野や自治体、企業での活用を想定しています。背景には、ロボットと外部サービスをつなぐには、個別の開発や提携が必要になりやすく、新しいサービスを試すまでの負担が大きかったことがあります。RomiCore SDK ベータ版は、その手間を減らすための共通の土台として用意されました。
活用例としては、ベッドセンサーとつないで離床時に声をかける使い方や、体重計・血圧計の情報をもとに健康状態に応じた会話をする使い方が挙げられています。自治体サービスと結びつければ、防災情報や地域イベントの案内にも使えます。現在は株式会社オートテクニックジャパンと連携し、地域コミュニティでのパーソナルモビリティ貸出・案内を想定した実証実験も進めています。
RomiCore SDK ベータ版が広げる「会話ロボット」の使い道
今回のポイントは、RomiCore SDK ベータ版が「話すロボット」を「案内するロボット」に近づけたことです。Romiが外部機器の情報を受け取り、それに応じて声を返せるなら、受付や見守りの現場で役割がはっきりします。たとえば、センサーの通知を人に伝えるだけでも、現場の気づきは早くなります。
ただし、こうした連携は便利な反面、つなぐ機器が増えるほど設計も複雑になります。だからこそ、最初から広く作り込むより、離床通知や健康確認のような小さな場面で試し、運用の流れを確かめる進め方が現実的です。RomiCore SDK ベータ版は、その試行をしやすくする点に価値があります。
会話ロボットの強みは、画面を見るよりも自然に情報を受け取れることです。RomiCore SDK ベータ版のような仕組みが広がれば、受付や見守りの現場で、ロボットが人とサービスの間をやわらかくつなぐ役目を担いやすくなります。
RomiCore SDK ベータ版を現場で試すなら
RomiCore SDK ベータ版は、Romi本体と「おしゃべりモード」への登録、さらにPythonプログラムを動かすデバイスがあれば開発を始められます。特設サイトから申請し、GitHubリポジトリからSDK、開発ガイド、サンプルコードを入手する流れです。
医療機器メーカーや介護システムベンダー、自治体、大学、スタートアップまで、連携先の幅は広く想定されています。会話ロボットを単体で見るのではなく、周辺機器と組み合わせて使う発想が、今後のサービスロボット活用では欠かせません。
RomiCore SDKのように、会話ロボットを外部機器やサービスと結びつける動きは、現場の使い方を広げる一歩です。こうした連携の考え方は、接客や見守りの場面でも参考になります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。
出典: ロボスタ

