
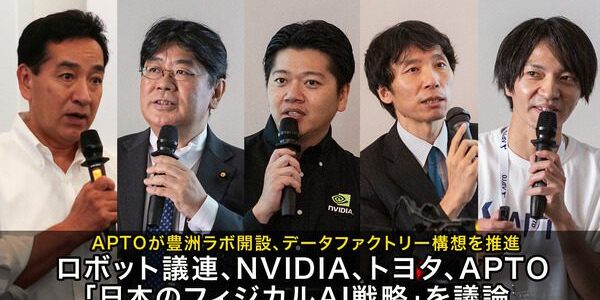
APTOが豊洲ラボ開設 日本のフィジカルAI戦略で見えた実機データ収集の論点
3行解説
- APTOが豊洲に、実機データを集めるフィジカルAI向けラボを開設した。
- ロボット議連、NVIDIA、トヨタが参加し、現場データ戦略を議論した。
- トヨタはUSE→COLLECT→LEARN→DEPLOYの循環を示し、実装重視の姿勢を示した。
ニュースの概要
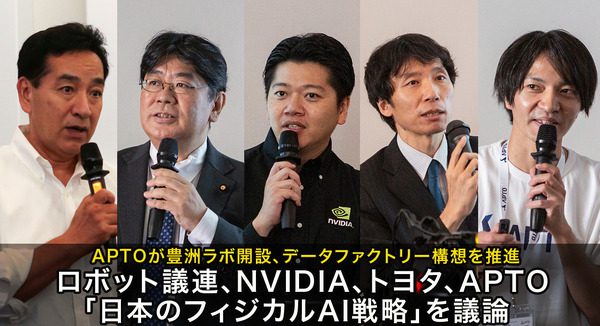
AI開発向けのデータ収集やアノテーションを手がけるAPTOは、2026年8月21日に東京都江東区・豊洲で、フィジカルAI向けの実機データを収集する「豊洲ラボ」を開設しました。発表会には、ロボット議員連盟事務局長の山田太郎氏、NVIDIAロボティクス事業部の平野一将氏、トヨタ自動車 未来創生センターの土永将慶氏らが参加し、「日本のPhysical AI戦略」をテーマに議論しました。APTOは、ロボットやセンサーを使って実世界の動作データを集め、品質管理から学習、評価までを回す仕組みを「データファクトリー」として位置づけています。
何が新しいのか
今回の新しさは、フィジカルAIを「ロボットを動かす話」ではなく、実機データを継続的に生産する仕組みとして捉えている点です。APTOは、ロボットアームを人が直接操作する装置と、実際に作業するロボットアームを組み合わせた設備を豊洲ラボに置き、動作データの収集を始めました。さらに、トヨタは自社工場での活用を見据え、テレオペレーションや操作デバイス「YUBI」を使ったデータ収集、そしてUSE→COLLECT→LEARN→DEPLOYの循環を示しています。つまり、学習用データを一度集めて終わりではなく、現場で使いながら改善を続ける前提が明確になりました。
GA Roboticsの視点
このニュースで重要なのは、APTOの豊洲ラボが「データを集める場所」として具体化されたことです。フィジカルAIでは、Web上のテキストのように大量の既存データをそのまま使えません。人がロボットをどう操作したか、カメラ映像や関節の動きがどう記録されたかが、そのまま学習品質に影響します。つまり、導入企業は機体選定だけでなく、どの操作を、どの品質で、どの頻度で記録するかまで設計しないと、後から性能が伸びにくい可能性があります。実装の難しさは、ロボット本体よりもデータ設計にあるとみるべきです。
日本の現場で考えると
日本の製造・物流現場では、まず人とロボットが近接して動く工程が論点になります。トヨタが示したように、失敗が大きな損失になりにくい作業から始める考え方は現実的です。たとえば、部品の受け渡し、搬送、単純なピッキングのように、作業条件が比較的そろう工程は検討しやすい一方、精密な組立や例外処理が多い工程は慎重に見る必要があります。また、通路幅、段差、安全柵の要否、既存のWMSやMES、PLCとの接続、通信の安定性、保守時の停止範囲など、現場側の制約が性能以上に効くことがあります。フィジカルAIは、現場の作業標準が整っているほど導入しやすい分野です。
導入・PoCで確認したいこと
- 対象作業の成功率と、失敗時に人が介入する回数
- 1サイクルあたりの処理時間と、連続稼働時のばらつき
- 人が操作したデータを学習用に使える品質で記録できるか
- レイアウトや対象物が変わったときの再設定時間
- 現場での安全確保と、停止・復旧にかかる時間
現時点で分かっていないこと
豊洲ラボでどの作業を優先的に収集しているかは、提供情報では確認できません。また、APTOのデータファクトリー構想が、どの業種・工程まで展開されるかも本文からは不明です。トヨタの取り組みについても、今回の情報だけでは量産や本格導入の時期は分かりません。
フィジカルAIは、機体そのものだけでなく、現場データの集め方で導入難易度が大きく変わります。自社の工程で何を測るべきか整理したい場合は、まずPoCの設計から考えるのが近道です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。
出典: ロボスタ

