VLAの実機オンラインRLを効率化 精密作業向け手法をarXiv発表
3行解説
- VLAモデルの実機オンラインRLを効率化する手法がarXivで公開された。
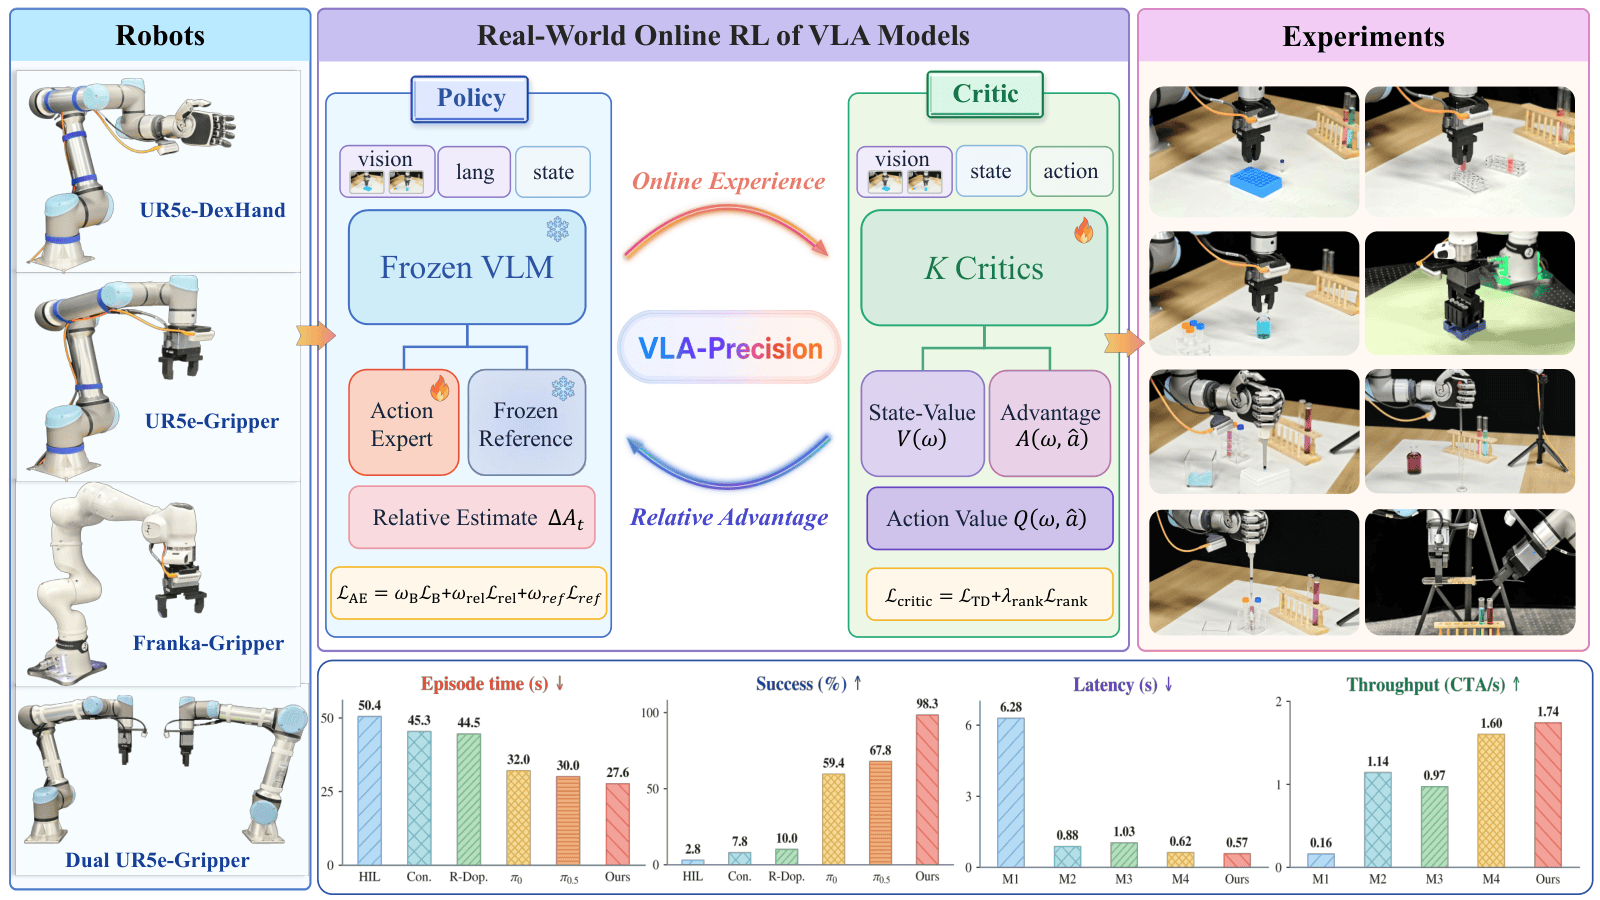
- 高精度化学タスク9件、4種類のロボット実機で平均成功率98.3%を報告した。
- 学習の不安定さと計算負荷を抑える設計が、導入検討の論点になる。
ニュースの概要
2026年9月3日、arXivのRobotics分野で「VLA-Precision: Asymmetric Co-Bootstrapping for Efficient Real-World Online RL of Vision-Language-Action Models」という論文が公開されました。著者らは、事前学習済みのVision-Language-Action(VLA)モデルに対して、実機でのオンライン強化学習を行い、デモだけでは難しい改善を目指しています。対象は高精度が求められる化学系タスクで、9件・4カテゴリ・4種類のロボット実機で評価したとしています。
何が新しいのか
この論文の新しさは、VLAモデルを「実機で試行錯誤しながら改善する」前提で、学習の不安定さと計算負荷の両方に対処しようとしている点です。著者らは、初期は人の介入を使って行動学習を進め、経験がたまるにつれて価値推定を整えていく「Asymmetric Co-Bootstrapping(ACoB)」を提案しています。さらに、閉ループの経験・方策アーキテクチャ「ACoB-Stream」により、スループットと計算効率を最大10.9倍改善したとしています。評価結果としては、45.8分/タスクで平均成功率98.3%、27.6秒のエピソードでVLAおよびRLベースラインより1.2倍、1.8倍の速度を示したと報告されています。
GA Roboticsの視点
注目すべきは、単に精度を上げたのではなく、実機オンラインRLを回せる条件を前面に出している点です。VLAは汎用性が高い一方で、論文でも「精密さと再現性が必要なタスクでは不安定」とされており、現場導入ではモデル性能よりも、学習中の方策ドリフトや介入頻度がボトルネックになりやすいと考えられます。今回のように、経験の蓄積に応じて価値推定を調整し、計算効率も改善する設計は、研究段階から実運用へ近づける一歩です。ただし、化学系の高精度タスクでの結果であり、他の工程にそのまま当てはまるとは限りません。
日本の現場で考えると
日本の製造・物流・研究現場で見ると、この手法は、位置合わせや微小な操作が必要な工程、たとえば試薬の取り扱い、精密なピッキング、治具への挿入のような作業と相性がありそうです。一方で、通路が狭い、対象物のばらつきが大きい、周囲に人が多いといった環境では、オンライン学習中の安全確保が難しくなります。既存設備との連携も重要で、カメラやセンサーだけでなく、停止条件、権限管理、ログ取得、必要ならWMSやMESとの接続方針まで含めて考える必要があります。特に「学習しながら使う」運用は、通常の固定動作ロボットよりも保守と責任分界が複雑になりやすいです。
導入・PoCで確認したいこと
- 対象タスクでの作業成功率が、学習初期と安定後でどこまで変わるか。
- 1サイクル時間が、介入あり・介入なしでどの程度変動するか。
- 人の介入回数と、その介入が減るまでに必要な試行回数。
- 連続稼働時に方策が崩れないか、エラー後の復旧時間はどれくらいか。
- レイアウトや対象物が変わったときの再学習・再設定に要する時間。
現時点で分かっていないこと
この情報だけでは、どのロボット機種にどの程度一般化できるかは確認できません。また、日本の現場で必要になる安全認証、運用ルール、通信要件、保守体制についても記載はありません。さらに、化学タスク以外の工程で同じ成功率や効率が出るかは、提供情報では判断できません。
精密作業の自動化では、モデルの賢さだけでなく、現場でどれだけ安定して学習・運用できるかが重要です。導入検討では、作業内容に対して何を測るべきかを整理しておくと判断しやすくなります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。