
分散マルチロボット探索を改善する新手法、通信制約下の監視計画に示唆
3行解説
- 複数ロボットで対象を探す経路計画の新手法がarXivで公開された。
- 空間だけでなく時間変化も扱い、通信制約下で分散更新できる。
- 実験では、広い屋外で2機のUAVによる探索に転用できたと報告した。
ニュースの概要
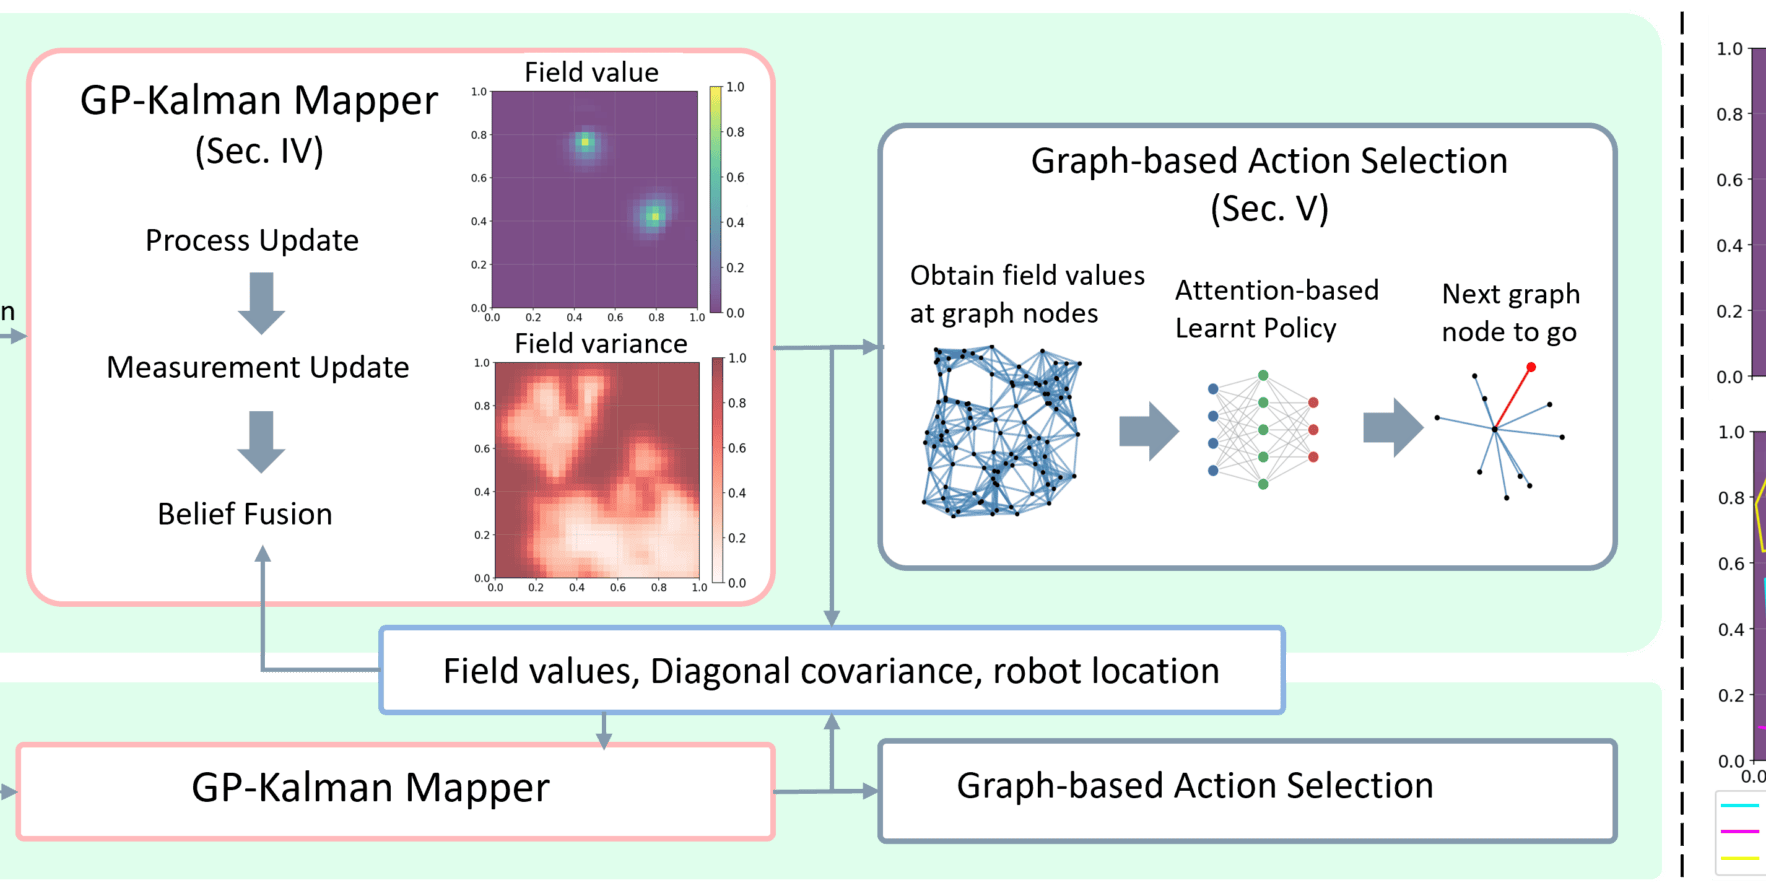
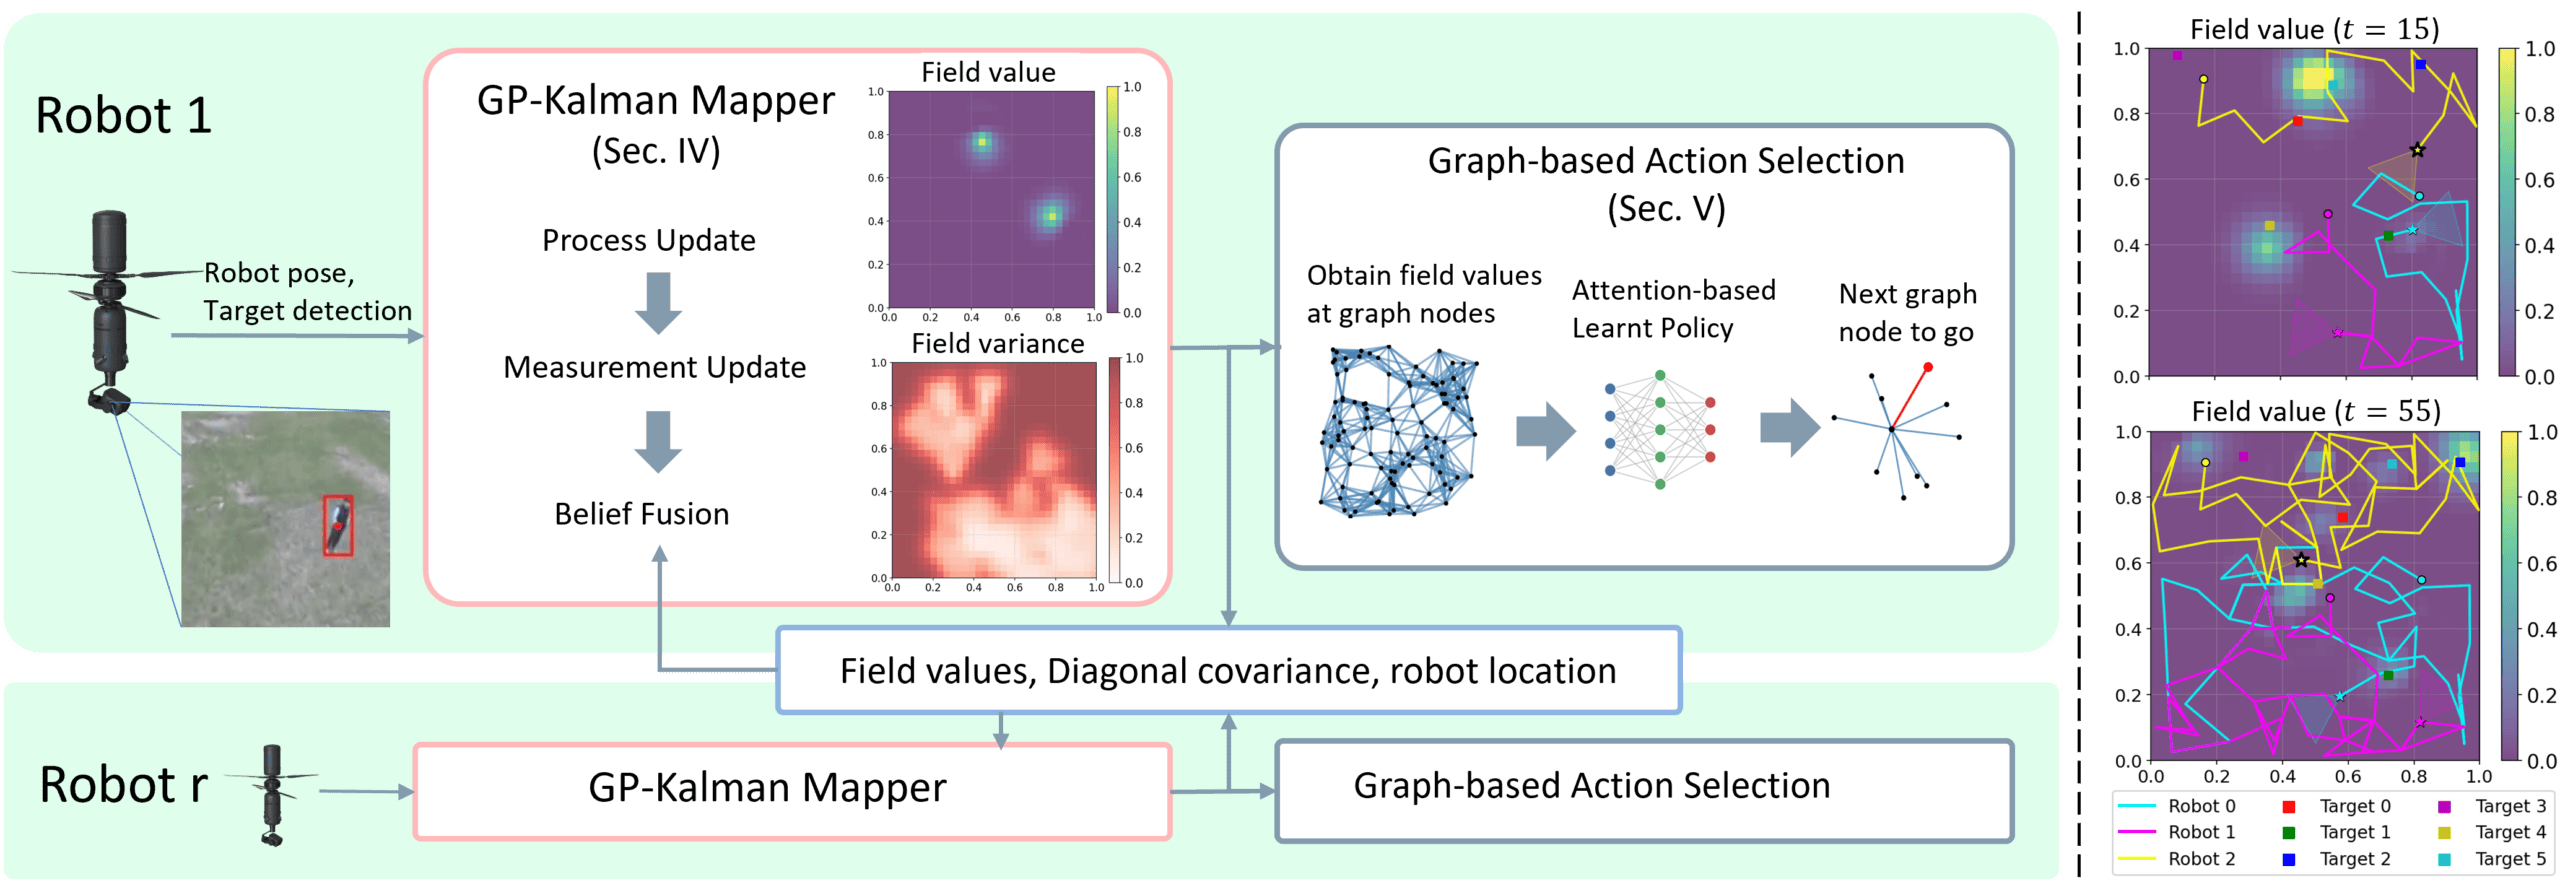
米国時間2026年8月31日、Muqing Cao氏ら5人の研究チームが、複数ロボット向けの情報収集経路計画手法「Multi-robot Learning-based Informative Path Planning Using Spatio-Temporal Gaussian Process Kalman Filter」をarXivに投稿した。対象は、動く対象を継続的に監視・探索する場面で、空間の不確実性と時間変化、さらに実運用上の通信制約を同時に扱うことを狙っている。論文では、各ロボットが個別に地図を持ち、詳細な生データではなく要約した信念情報を交換する分散型の枠組みを提案している。
何が新しいのか
この研究の新しさは、対象ごとに別々のモデルを持つのではなく、ワークスペース全体を離散グリッドで表し、匿名の対象存在を1つの潜在場として扱う点にある。さらに、カメラの視野内にあるセルをまとめて更新でき、視野角が固定でない場合や、距離によってノイズが変わる場合にも対応する。時間がたつと情報が古くなることを前提に、不確実性を増やす更新も入れている。
分散運用では、ロボット同士が生測定値をそのまま送らず、コンパクトな信念要約だけを交換する。相関が不明なロボット間の情報を扱うため、対角共分散交差法で保守的に融合する設計だ。シミュレーションでは、学習ベースや従来のオークション・カバレッジ手法より、平均的な対象不確実性が約20%低く、対象訪問も改善したとしている。
GA Roboticsの視点
注目すべきは、中央集約ではなく各ロボットが独自に地図を持つ設計と、生データではなく要約情報を交換する点です。これは、通信帯域が限られる現場や、複数台を広域に分散配置する運用で意味があります。一方で、相関が不明な情報を保守的に融合するため、理論上は安全側でも、現場では「どこまで攻めた経路を選べるか」が課題になりやすいとみられます。精度向上だけでなく、通信遅延や更新頻度が運用価値を左右するタイプの技術です。
日本の現場で考えると
日本での適用先としては、屋外の広域巡回、工場敷地の夜間監視、倉庫やヤードでの探索などが考えやすいです。特に、対象が移動する、見失う、情報がすぐ古くなる、といった条件がある現場では相性があります。逆に、通路が狭く人が多い屋内で、ロボット同士が頻繁にすれ違う環境では、通信の安定性や安全停止の設計が先に必要です。既存のWMSやMESと直接つなぐというより、まずは監視・探索の局所タスクで成立するかを見るのが現実的です。
導入・PoCで確認したいこと
- 対象の発見率と見失い率が、単独ロボット運用よりどれだけ改善するか。
- 通信遅延や帯域制限がある条件で、信念要約の交換が何秒周期まで成立するか。
- 2台以上に増やしたとき、平均対象不確実性と訪問頻度がどう変わるか。
- 地図更新後に、再計画まで何秒かかるか、介入回数はどれだけ発生するか。
- 屋外や広域で、移動対象に対する追従性能が時間経過でどの程度落ちるか。
現時点で分かっていないこと
論文要約からは、日本の特定業界での実証や商用導入の有無は確認できません。また、実機実験は2機のUAVと7000平方メートル超の屋外フィールドで行ったとありますが、地形や障害物条件の詳細は本文要約だけでは分かりません。日本の屋内現場で同じ性能が出るかも、提供情報だけでは判断できません。
複数台ロボットの監視や探索を現場で検討する場合は、通信や更新方式の違いが運用設計に直結します。自社の用途で何をPoCで確かめるべきか、整理しておく価値があります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

