
MoPAが示す移動+把持の協調制御 実機成功率76.3%の意味
3行解説
- MoPAは、移動用と腕用で知覚を分けて協調させる研究です。
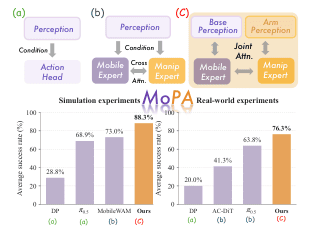
- 実機4タスクで平均フルタスク成功率76.3%を示しました。
- 移動しながら作業するロボットのPoC設計に関係します。
ニュースの概要
arXivのcs.ROに、Guangyu Chen氏らによる論文「MoPA: Coordinated Mobile Manipulation via Subsystem-Specific Perception Alignment」が2026年9月10日に投稿されました。論文は、移動ベースの動作とアーム制御では必要な知覚情報の空間スケールが異なる一方で、両者は運動学的に結びついていると整理しています。そのうえで、移動と把持を別々に扱いながら、動作レベルでは協調させる枠組みを提案しています。
何が新しいのか
MoPAの新しさは、共有した視覚・言語コンテキストから、移動用と操作用の知覚表現を別々に取り出す点にあります。Dual Perceptual Streamsで2つのクエリバンクを使い、Perception2Action Adaptationで各ストリームを対応する動作ストリームと層ごとに更新します。さらに、Coupled conditional flow matchingで移動と把持の動作チャンクを同時に生成し、片方だけを独立最適化しない設計にしています。評価では、ManiSkill-HABで3つのタスクスイートすべてで最先端性能を示し、実機4タスクでは平均フルタスク成功率76.3%でした。
GA Roboticsの視点
この論文で注目すべきなのは、移動と把持を別の知覚で扱いながら、最後は一つの行動としてまとめている点です。モバイルマニピュレーションでは、ベースが少しずれるだけで腕の到達位置や把持姿勢が崩れます。逆に腕側の認識だけが良くても、ロボット本体の停止位置が合わなければ作業は成立しません。MoPAは、その失敗要因を「知覚の分離」と「動作の協調」の両方から抑えようとしており、研究段階としては実機4タスクの76.3%という数字が、単なる机上提案より一歩進んだ材料といえます。
日本の現場で考えると
日本の製造・物流・サービス現場では、棚前での取り出し、台車やラックへの受け渡し、通路を移動して複数地点を回る巡回作業などが対象になりやすいです。こうした作業では、通路幅、段差、床の滑りやすさ、人とのすれ違い、既存の棚配置が成功率に直結します。MoPAのような方式は、固定位置での単純な把持よりも、移動しながら位置合わせが必要な作業に向きます。一方で、対象物の位置が毎回大きく変わる、周囲の人流が多い、停止位置の再現性が低い現場では、知覚分離だけでは不十分で、現場側の整流化も必要とみられます。
導入・PoCで確認したいこと
- 移動から把持完了までのフルタスク成功率が、対象物や設置場所を変えても維持できるか。
- ベース移動とアーム動作を合わせた1サイクル時間が、手作業や既存設備より実用的か。
- 途中で人が介入した回数、再試行回数、復旧に要した時間がどの程度か。
- 棚位置や受け渡し位置が少し変わったときに、再設定や再学習がどれだけ必要か。
- 連続稼働時に、認識ずれや停止位置の誤差が累積しないか。
現時点で分かっていないこと
論文本文の要約からは、日本の現場での実装条件は確認できません。たとえば、必要なセンサー構成、計算資源、学習データの量、既存のWMSやPLCとの接続方法は不明です。また、実機4タスクの詳細な作業内容や、失敗時の原因内訳も本文要約だけでは分かりません。
移動しながら作業するロボットのPoCでは、知覚と動作のどこで失敗するかを切り分けることが重要です。GA Roboticsでは、現場要件の整理から導入相談までご案内できます。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

