
DITTOが示す、器用な手の遠隔操作研究の新しい設計
3行解説
- 7自由度のロボットハンドと外骨格を1対1で対応させた研究です。
- 手元でのデータ収集と、双方向の遠隔操作を同じ仕組みで扱います。
- 接触の多い器用作業で、学習ポリシーのデモを示しています。
ニュースの概要
米国時間2026年9月16日、arXivのRobotics分野に「DITTO: Dexterous Interface for Transparent TeleOperation」という論文が公開されました。著者はJoaquin Palacios氏ら5名です。論文は、器用な手のデータ収集と遠隔操作の両方を扱うための新しいインターフェースを提案しています。
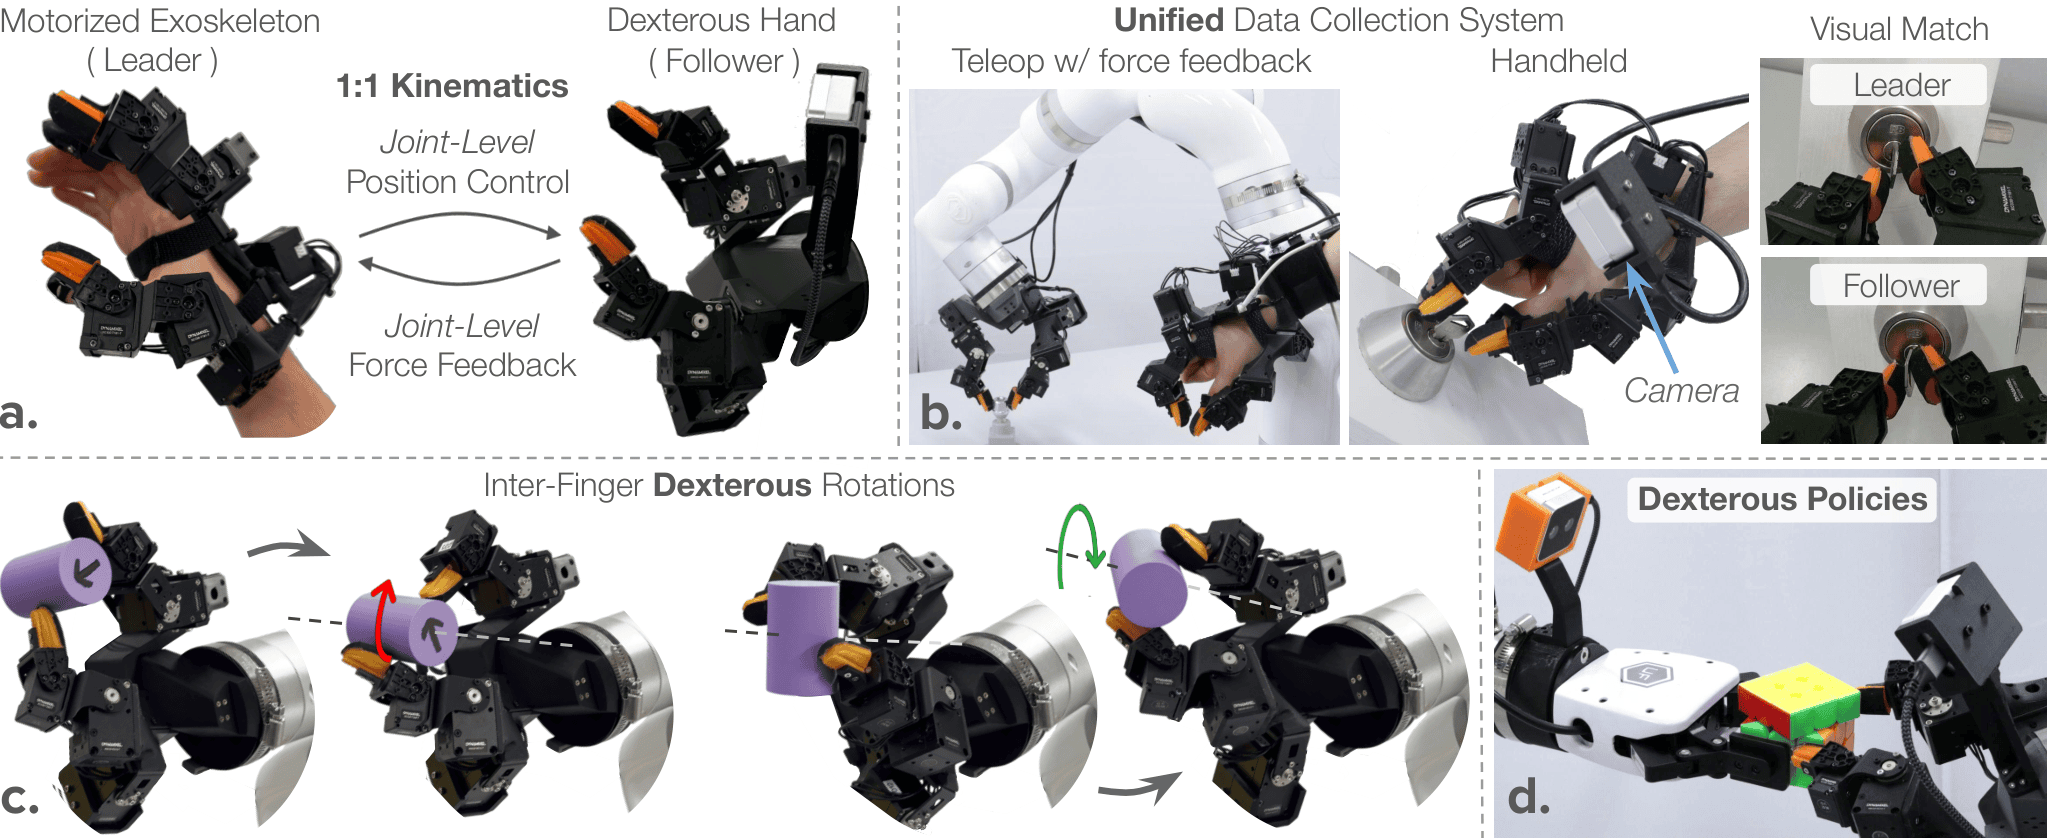
提案の中心は、7自由度のロボットハンドと、運動学的に等価なモータ駆動外骨格を組み合わせた点です。外骨格とロボットハンドのアクチュエータを1対1で対応させることで、手元での自然な操作と、関節レベルの力フィードバックを同じプラットフォームで実現するとしています。
何が新しいのか
この論文の新しさは、従来は分かれていた2つの課題を一体化した点にあります。1つは、現場で自然に手を動かしながらデータを集めること。もう1つは、遠隔操作で接触の感覚を返すことです。DITTOは、解剖学に基づいて設計した外骨格とロボットハンドを組み合わせ、両方を単一の仕組みで扱うとしています。
また、外骨格が操作者の人差し指から親指までの自然な作業空間をカバーすると示している点も特徴です。さらに、接触の多いタスクで学習ポリシーのデモを行っており、単なる操作入力装置ではなく、器用な操作の学習基盤として位置づけていることが分かります。
GA Robotics編集部注目のポイント
注目すべきは、1対1のアクチュエータ対応で外骨格とロボットハンドを結び、関節レベルの力フィードバックまで統合している点です。これは、遠隔操作でありがちな「動かせるが、接触の手応えが弱い」という課題に対する設計思想として重要です。
一方で、論文本文からは実運用での遅延、装着のしやすさ、長時間使用時の負荷は分かりません。研究としての完成度と、現場導入に必要な使い勝手は別問題です。導入判断では、器用さそのものよりも、オペレータが安定して使い続けられるかを見極める必要があります。
日本の現場で考えると
この研究は、製造や物流での細かな把持、部品の受け渡し、接触を伴う組立補助のような作業と相性がありそうです。特に、人の手の動きをそのまま学習データにしたい場面では、遠隔操作とデータ収集を同じ仕組みで扱える点が意味を持ちます。
ただし、日本の現場では通路幅や作業台の高さ、段差、周囲の安全確保が先に効いてきます。外骨格を装着した操作者が長時間作業できるか、既存の治具や設備に対して手先の可動域が足りるかも重要です。WMSやMESとの連携以前に、まずは人の姿勢と接触作業の再現性を確認する必要があります。
導入・PoCで確認したいこと
- 接触を伴う作業の成功率がどこまで安定するか
- 1サイクルあたりの操作時間が人手と比べてどうか
- 連続稼働時に操作者の負荷が増えないか
- 力フィードバックの再現性が作業品質に効くか
- 姿勢変更や対象物変更時の再設定時間が短いか
現時点で分かっていないこと
論文要約では、実機の耐久性や長時間運用の結果は確認できません。また、日本の現場で必要になる安全認証、量産計画、販売形態も示されていません。
さらに、どの程度の遅延まで許容できるか、既存のロボットアームやヒューマノイド手先とどう接続するかも、提供情報だけでは不明です。PoCでは、研究デモと現場運用の差を埋める確認が必要です。
こうした研究は、将来の遠隔操作や器用作業の設計に影響します。自社の現場でどこまで人の手作業を置き換えられるかを考える際の材料として、PoCの見方を整理しておくと役立ちます。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

