DRLで伴走位置を動的に変える人追従ロボット研究
3行解説
- 人の横や後ろに固定せず、状況に応じて追従位置を変える研究です。
- 深層強化学習と安全制御を組み合わせ、屋内外の実環境で評価しました。
- 成功率は少なくとも24%、追跡精度は少なくとも47%改善したとしています。
ニュースの概要
arXivのロボティクス分野で、Cong-Thanh Vu氏とYen-Chen Liu氏による論文「Towards Adaptive Interaction Strategies for Human Companion Robot via Deep Reinforcement Learning」が公開されました。投稿日は2026年8月20日です。論文は、人に付き添う移動ロボットの追従戦略を、深層強化学習(DRL)で適応化する方法を提案しています。
従来は、ロボットが人の後ろ、前、横などの固定位置を保つ設計が多く、動的な環境では柔軟性に限界があるとしています。提案手法では、環境を含めた人とロボットの関係を表すinteraction spaceを定義し、DRLの状態空間として使います。さらに、MPPI制御とCBFを統合し、障害物回避と安全性も確保すると説明しています。
何が新しいのか
新しい点は、単に人を追いかけるのではなく、環境条件に応じて追従位置を動的に変えるところです。論文では、固定位置追従の制約を課題として挙げ、DRLでその都度ふるまいを変える枠組みを提案しています。加えて、位置だけでなく向きも合わせながら、障害物を避ける制御を組み込んでいる点が特徴です。
評価は屋内外の実環境で行われ、他研究と比較して成功率が少なくとも24%、追跡精度が少なくとも47%改善したとしています。また、人の歩行速度が最大1.7m/sでも柔軟に伴走できたと記載されています。人との距離についても、intimate spaceを尊重するとしており、安全性と快適性を同時に扱っている点が研究上の新しさです。
GA Robotics編集部注目のポイント
注目したいのは、成功率24%以上、追跡精度47%以上の改善をうたっている点です。人追従ロボットは、見た目の動きが自然でも、実運用では追従の途切れや位置ずれが起きると使いにくくなります。今回の結果は、案内や伴走の用途で「どの程度安定して人に付いていけるか」を定量で見られる材料になります。
一方で、論文の数値だけで現場導入を判断するのは早いです。屋内外の実環境で評価したとはいえ、日本の施設で必要になる通路幅、混雑度、床材、歩行者との交錯条件は別に確認する必要があります。特に、追従位置を動的に変える方式は、うまく動けば柔軟ですが、現場ごとのルール設定や安全確認が増える可能性があります。
日本の現場で考えると
この研究は、工場や物流倉庫での人の伴走、施設内の案内、巡回支援のような用途と相性があります。人の歩く速度に合わせて位置を変えられるなら、広い通路では横並び、狭い場所では後方追従に切り替える、といった運用が考えやすくなります。人の近くを動くため、安全距離の取り方は重要です。
ただし、日本の現場では、狭い通路や曲がり角、台車やフォークリフトが混在する環境での安定性を慎重に見る必要があります。屋内外をまたぐ運用なら、床面の段差や照明差、出入口付近の混雑も影響します。既存の案内システムや入退場ルールとどう連携するかも、実装時の論点になります。
導入・PoCで確認したいこと
- 人の歩行速度が変わったときの追従成功率
- 追従位置の切替にかかる時間
- 障害物がある環境での回避成功率
- 人との距離が安全基準内に収まる割合
- 屋内外の切替時に介入が必要な回数
現時点で分かっていないこと
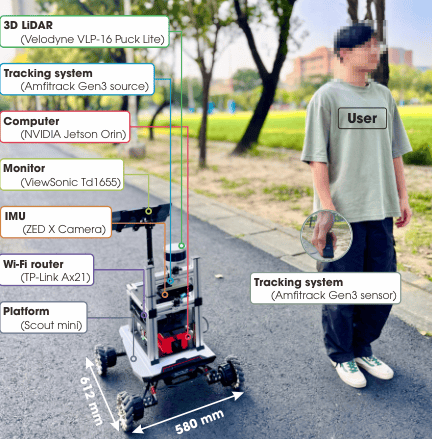
論文要約では、実機の機種名や搭載センサーの詳細は確認できません。また、日本の施設での試験結果や、特定の業務への適用実績も示されていません。導入判断には、現場条件に近いPoCが別途必要です。
人追従や案内のロボットを検討する企業にとっては、速度や距離感、安全性をどう評価するかが重要です。現場条件に合わせたPoC設計の考え方を整理したい場合は、導入相談の前に論点を洗い出しておくと進めやすくなります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。