
Cosseratモデルで見る分離ヘリコイド型ソフトアームの制御研究
3行解説
- 分離されたヘリコイド型ソフトアーム向けに、新しい構成則を定式化した研究です。
- 曲げと伸長は約1桁低下し、ねじりは比較的保たれる異方性が示されました。
- 103構成で検証し、1コアCPUで約0.3秒の計算時間を報告しています。
ニュースの概要
arXivのRobotics分野で、2026年9月21日に「Cosserat Modeling of Trimmed Helicoid Soft Arms with a Separated-Section Constitutive Law」という論文が公開されました。著者らは、分離されたヘリコイド構造を持つソフトアームを対象に、Cosserat rod modelの構成則を見直しています。
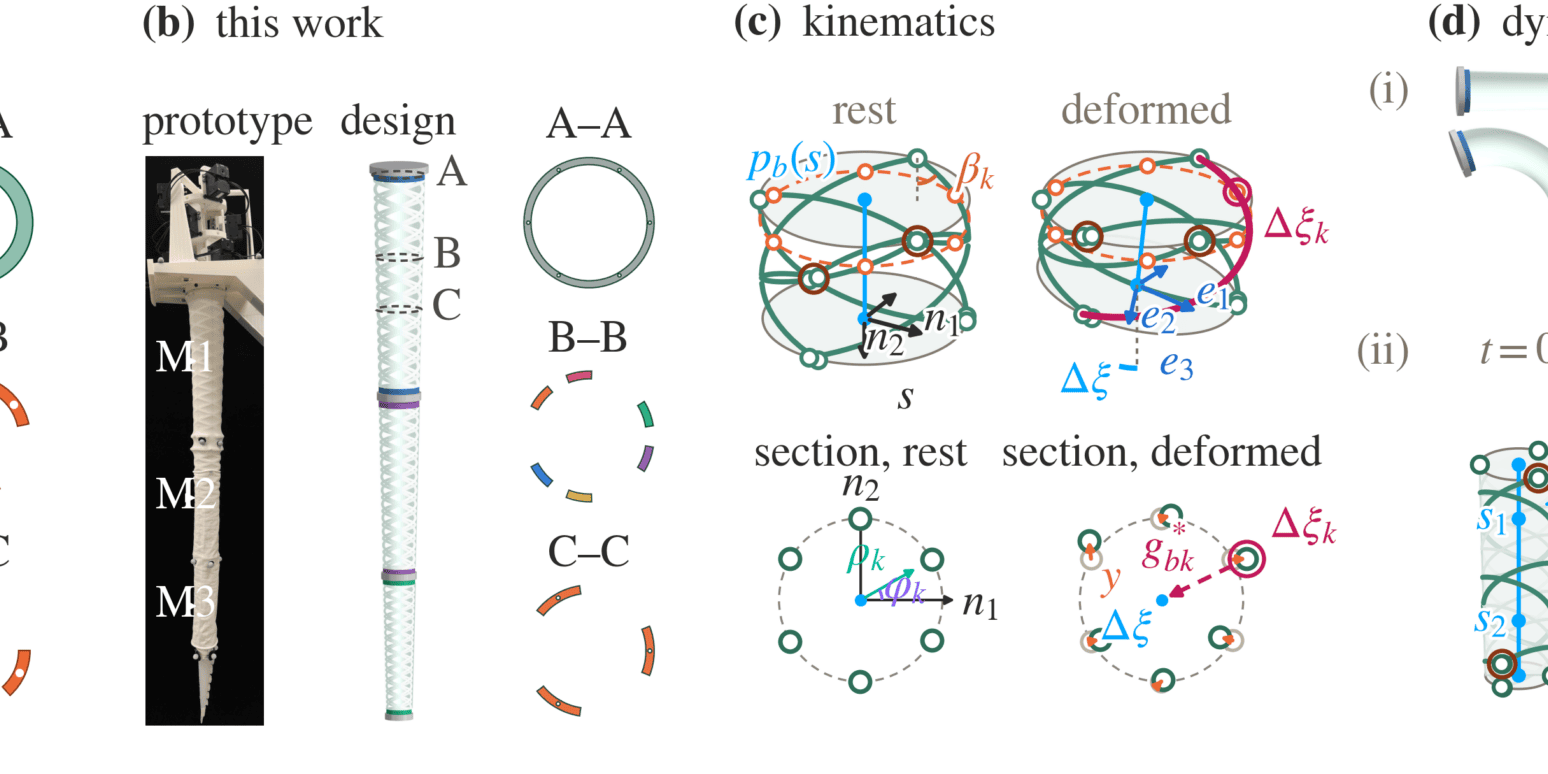
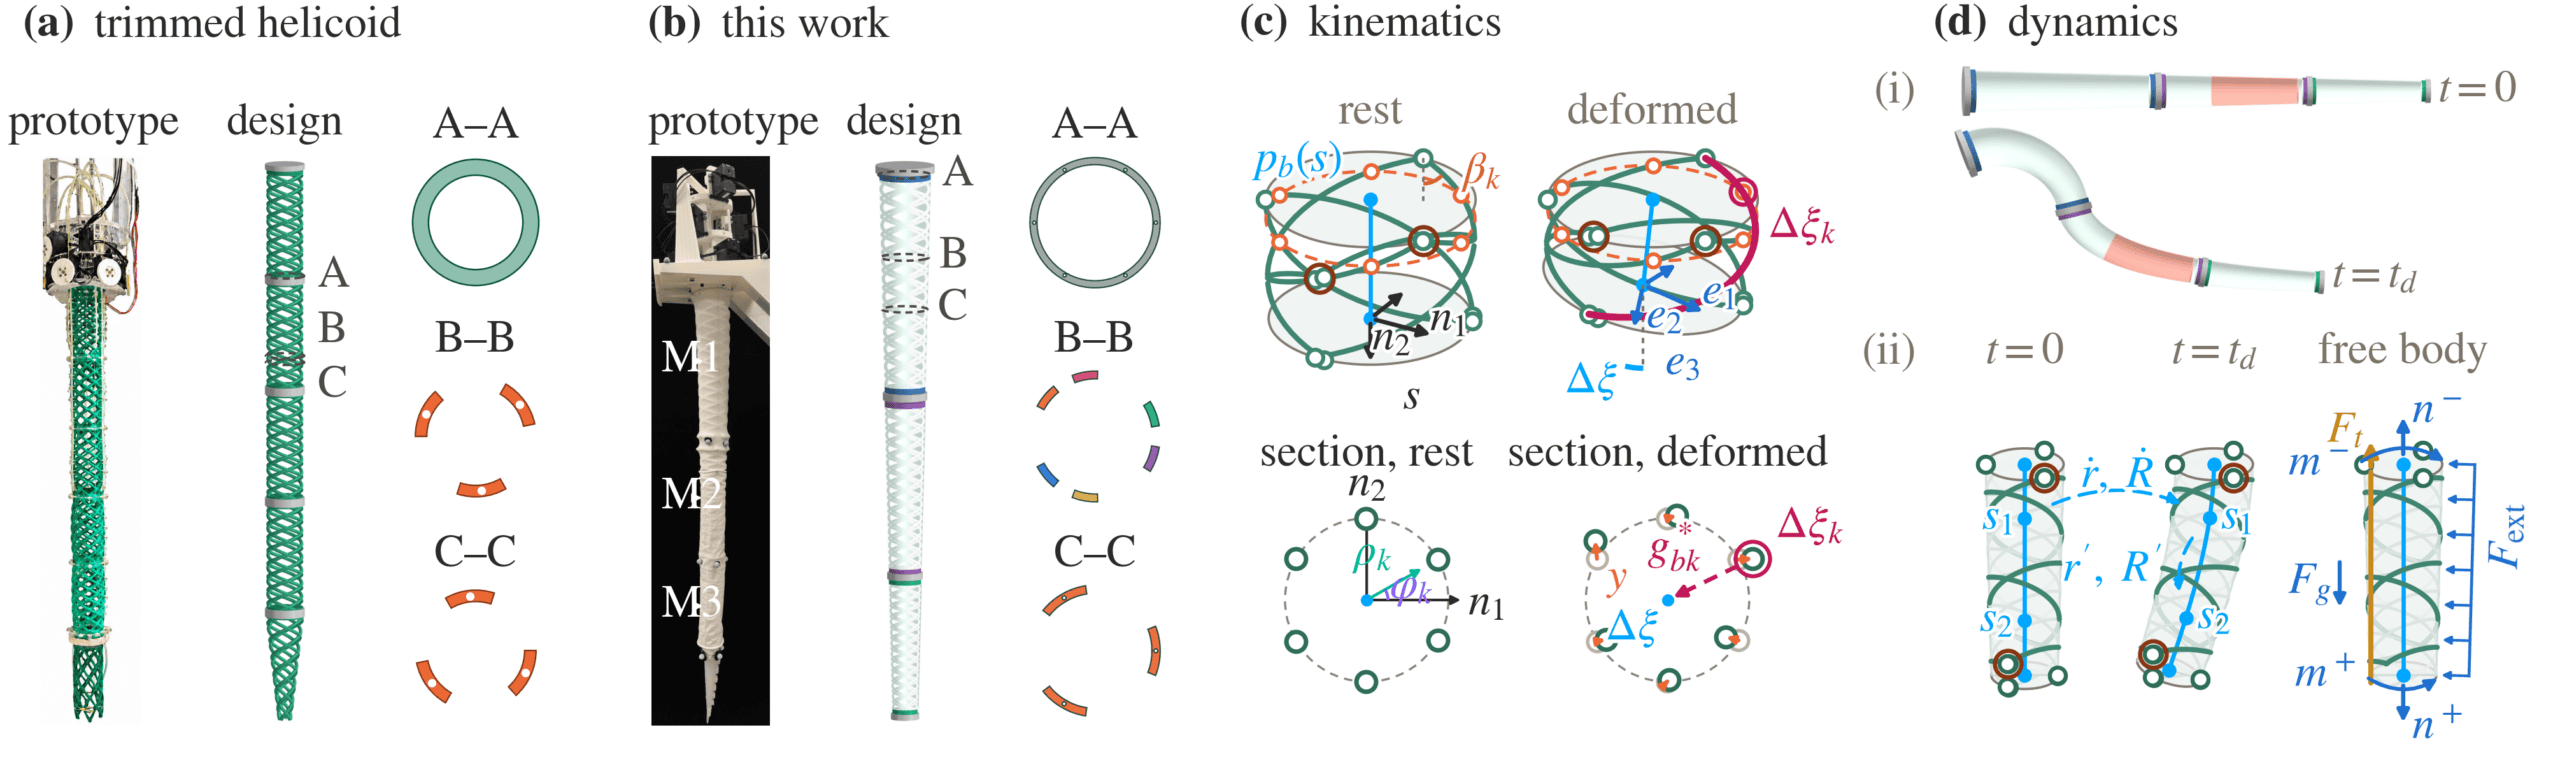
論文では、各ヘリックス領域を局所座標で評価し、その応答をバックボーンに戻すことで有効剛性を求めています。さらに、疎な融合部による追加の柔らかさを扱い、曲げ・ねじり・伸長ごとの低減プロファイルを導いています。
何が新しいのか
従来のCosseratモデルは、断面内の材料特性を足し合わせて剛性を作る考え方が中心でした。今回の研究は、load-bearingなヘリックス領域が分離し、少数の融合部だけでつながる構造では、その前提が合わないと整理しています。
新しい点は、分離セクションごとに構成応答を計算し、バックボーンへ写像することで、実際の形状に近い有効剛性を得ていることです。結果として、曲げと伸長は約1桁低下し、ねじりは有効バックボーン剛性に近いままという、強い異方性が示されました。103件の計測構成で、3つのデータセットの正規化位置誤差はそれぞれ7.7%、6.7%、7.8%でした。
GA Robotics編集部注目のポイント
注目すべきは、103構成で検証し、1コアCPUで約0.3秒という点です。ソフトアームの研究は、精度が高くても計算が重いと現場の制御に載せにくいのですが、この論文はモデルベース計画や状態推定に使える速度感を示しています。
一方で、これはあくまで論文上の計算条件です。実機導入では、センサ構成や制御周期、個体差を含めた再同定の手間が効いてくるため、研究成果をそのまま現場適用できるとは限りません。導入判断では、精度だけでなく、現場で何回再調整が必要かを見るべきです。
日本の現場で考えると
この研究は、柔らかい接触を活かす把持、軽い押し当て、形状に追従する作業で意味が出やすい内容です。特に、対象物の位置ずれがあり、硬いロボットでは接触リスクが高い工程では、曲げや伸長の柔らかさが利点になり得ます。
ただし、ねじり剛性が比較的保たれるとはいえ、実際の現場では通路幅や周辺治具との干渉、安全柵の要否、人との協働条件を見なければなりません。さらに、既存のPLCや制御周期に合わせて0.3秒級の計算が十分か、センサで荷重や姿勢をどこまで取れるかも重要です。重い荷重を伴う作業や、高速で繰り返す工程では慎重に見る必要があります。
導入・PoCで確認したいこと
- 作業成功率が対象物のばらつきに対してどこまで維持できるか
- 1サイクルあたりの計算時間が制御周期に収まるか
- 姿勢推定・荷重推定の誤差が許容範囲に入るか
- 連続稼働時に再調整や介入が何回必要か
- レイアウトや対象物が変わったときの再同定時間
現時点で分かっていないこと
論文本文の要約からは、日本での製品化や販売時期は確認できません。また、どの実機サイズや材料条件まで同じ傾向が出るかも、この情報だけでは分かりません。
さらに、現場導入で重要な保守条件、センサ構成、制御器との接続方法は示されていません。PoCでは、論文の精度と実機運用の差を別途確認する必要があります。
ソフトアームのような研究段階の技術は、実機での再現性や計算速度の見極めが重要です。導入検討では、現場条件に近いPoCで何を測るかを先に整理しておくと判断しやすくなります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

