
POILが示す1回デモ学習の実用性と導入論点
3行解説
- POILは、1回のデモから把持・移載動作を別対象へ転移する研究です。
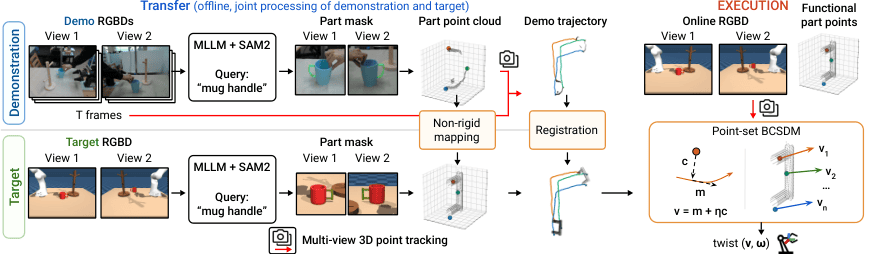
- 対象物の機能部位を3D点で表し、軌道転移と閉ループ実行を共通化しました。
- 未知の物体種別や把持姿勢、目標形状の変化、外乱への回復も扱っています。
ニュースの概要
arXivのcs.ROで、Sang Min Kim氏ら6名による論文「POIL: Point-based One-Shot Imitation Learning with Stable Dynamical Systems」が2026年9月24日に公開されました。研究の主題は、1回のデモだけでロボットの操作を学習し、未知の対象物に転移させることです。
著者らは、対象物の機能部位に置いた3D点の集合を共通表現として使い、デモ軌道の転移と実行時の制御をつなげています。シミュレーションと実機の両方で、物体カテゴリ、把持姿勢、目標形状をまたいだ転移と、実行中の外乱からの回復を示したとしています。
何が新しいのか
この研究の新しさは、「1回のデモで終わらせる」だけでなく、「実行中に崩れても戻せる」点を同時に狙っていることです。POILは、対象物の機能部位を表す3D点を共有表現にし、デモからの軌道転移と、実行時の閉ループ制御を同じ枠組みで扱います。
さらに、既知の3Dモデルや姿勢推定器を前提にせず、マルチビュー追跡で点を追いながら制御する設計です。論文要旨では、視点、姿勢、物体カテゴリの変化に加え、外乱が入った場面でも回復できるとされており、単なる模倣学習よりも現場寄りの課題に踏み込んでいます。
GA Robotics編集部注目のポイント
注目すべきは、「機能部位の3D点」を共通表現にした点です。これは、対象物全体の形を厳密にモデル化しなくても、作業に必要な部分だけを見て動かす発想に近く、単品多品種の把持・移載でティーチング工数を抑えられる可能性があります。
一方で、点を安定して追うには、機能部位が見え続けることと、多視点での追跡が成立することが前提になります。つまり、理論上の汎用性が高く見えても、現場では対象物の見え方、治具、カメラ配置、遮蔽の有無が成否を左右するとみられます。
日本の現場で考えると
日本の製造・物流現場では、同じ品目を大量に扱うより、品種切り替えが多い工程で意味が出やすい研究です。たとえば、箱詰め前の把持、部品の取り出し、簡単な移載のように、対象物の「どこをつかむか」が比較的はっきりしている作業は相性がよいと考えられます。
ただし、実際の導入では、通路幅や作業台の配置よりも、対象物の機能部位がカメラから安定して見えるかが重要です。遮蔽が多い、反射が強い、姿勢が毎回大きく変わる、既存のWMSやPLCと連携して止める・再開する条件が厳しい、といった現場では慎重な評価が必要です。
導入・PoCで確認したいこと
- 1回のデモで、何種類の対象物まで転移できるか
- 把持姿勢や目標形状が変わったときの成功率
- 外乱を与えた際の復帰時間と復帰成功率
- 多視点追跡が崩れたときの介入回数
- 実機での連続稼働時に再学習が必要か
現時点で分かっていないこと
論文要旨だけでは、日本の現場でそのまま使えるかは判断できません。たとえば、対象物の大きさや材質、カメラ構成、処理速度、実機での具体的な成功率は確認できません。
また、どのロボットアームやハンドで検証したか、既存設備との接続方法、現場での再設定時間も本文情報では不明です。導入判断には、実機条件をそろえた追加検証が必要です。
1回のデモでどこまで作業を移せるかは、現場の立ち上げ工数に直結します。自社の対象物や作業条件で何を確認すべきか整理したい場合は、導入検討の観点から見直す価値があります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

