
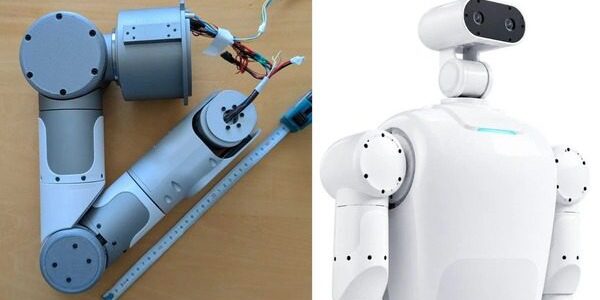
AGIRobotsが7軸アームHA1を販売開始 ヒューマノイド開発の前段を支える設計
3行解説
- AGIRobotsが、ヒューマノイド開発向け7軸ロボットアーム「HA1」の販売を開始した。
- 内部配線と手先24V電源を備え、カメラやハンド、各種センサーを載せやすい。
- 模倣学習やテレオペレーションなど、実機でのフィジカルAI検証を想定している。
ニュースの概要
AGIRobots株式会社は、ヒューマノイドロボットやフィジカルAIの研究開発向けに、7軸ロボットアーム「HA1」の販売を開始したと発表した。記事は2026年9月30日に公開されている。
HA1は、主要構造を金属で構成し、手先デバイスへの接続を想定した内部信号配線と、手先で使える24V電源供給機能を備える。用途としては、フィジカルAIの研究開発、テレオペレーション、模倣学習、VLAモデルの実機検証、ロボットハンドやセンサーの評価、自社ロボットへの組み込みなどが挙げられている。
何が新しいのか
このニュースの新しさは、ヒューマノイド本体ではなく、まず腕単体から実機研究を始められる点にある。HA1は7軸構成で、手先の位置だけでなく肘の位置や腕全体の姿勢も含めた動作生成を想定している。さらに、内部に4本線を通し、USB 2.0通信やRS485などに使える設計とされる。
加えて、手先へ24Vを供給できるため、リストカメラやロボットハンド、各種センサーを外部ケーブルを抑えてまとめやすい。QDD方式のアクチュエーターを採用し、バックドライバビリティを活かした柔軟な動作も特徴としている。研究用の試作機というより、継続的な実機評価やシステム組み込みを意識した製品として位置づけられている。
GA Robotics編集部注目のポイント
注目したいのは、HA1が「まず腕からフィジカルAIを始めたい」企業や研究機関を明確に狙っている点です。ヒューマノイドは本体全体をそろえる前に、手先の認識、配線、電源、制御、学習データ収集を詰める必要があります。HA1はその前段を切り出しているため、開発初期のハードルを下げる可能性があります。
一方で、記事にあるペイロードは肘を90度に曲げた一般的な搬送姿勢での参考値で、姿勢や速度、加速度、使用条件で変わるとされています。つまり、導入時は「何kg持てるか」だけでなく、どの姿勢で、どの速度域で、どれだけ安定して動かせるかを見ないと判断を誤りやすい製品です。
日本の現場で考えると
日本の製造・物流現場では、ヒューマノイド本体をいきなり入れるより、まず腕まわりの実証から始める方が現実的な場面があります。HA1は、物をつかむ、持ち上げる、扉を開ける、機器を操作するといった作業の検証に向きます。特に、カメラや触覚・力覚センサーを手先に載せるPoCでは、内部配線と24V供給が効いてきます。
ただし、現場導入では通路幅や設備との干渉、既存治具との相性、安全柵や人協働の条件を詰める必要があります。QDD方式の柔軟さは接触を伴う研究に向きますが、産業用の高剛性アームと同じ感覚で高速搬送を任せる用途は慎重に見るべきです。WMSやMES、PLCとの接続も、腕単体の性能とは別に確認が必要です。
導入・PoCで確認したいこと
- 手先に載せたカメラ・ハンド・センサーの配線が、干渉なく収まるか
- 24V給電を使った状態での連続稼働時間と発熱の変化
- 模倣学習やテレオペレーション時の作業成功率と再現性
- 姿勢や速度を変えたときのペイロードの安定性
- 人が外力を加えた際の追従性と介入回数
現時点で分かっていないこと
記事では、HA1の日本での販売条件や納期、価格は確認できない。また、どの制御系やソフトウェア環境に標準対応するかも本文では明示されていない。
さらに、製造・物流の現場PoCについては用途として挙げられているものの、具体的な導入実績や評価結果は本文にない。実際の現場適用を判断するには、個別条件での検証が必要になる。
ヒューマノイド開発では、本体を入れる前に腕まわりの配線やセンサー構成を詰める段階が重要です。既存設備とのつなぎ方やPoCの進め方を整理したい場合は、まず現場要件から検討すると判断しやすくなります。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。
出典: ロボスタ

