オリエンタル白石と燈、吊り足場で四足歩行ロボットの自律巡回を実証
3行解説
- オリエンタル白石と燈が、吊り足場上で四足歩行ロボットの自律歩行を実証した。
- LiDARで障害物を認識し、姿勢制御しながら転倒せずに歩行できることを確認した。
- シートやケーブルへの引っかかりを検知し、自律的に解消する挙動も確かめた。
ニュースの概要
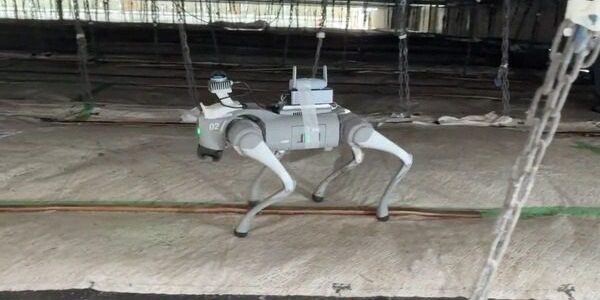
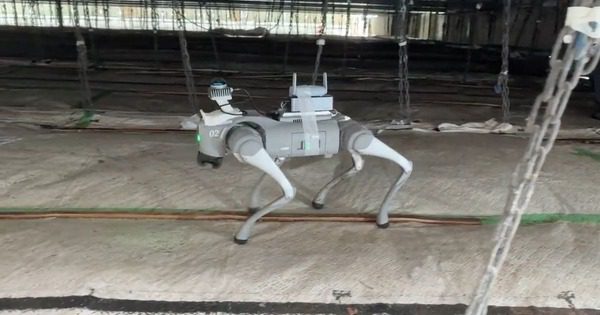
オリエンタル白石株式会社は、燈株式会社と共同で、2026年9月8日に吊り足場上で四足歩行ロボットの歩行AIに関する実証実験を行ったと発表しました。実証の場は、橋梁や高速道路などのインフラ建設・補修工事で使われる吊り足場です。
発表によると、障害物や細かな段差がある環境で、四足歩行ロボットが歩行AIを用いて自律歩行できることを確認しました。オリエンタル白石は、建設現場や工場での生産性向上とウェルビーイングの実現に向け、現場内を巡回する四足歩行ロボットの開発を進めるとしています。
何が新しいのか
今回の新しさは、平坦な床ではなく、低い天井やチェーン、ワイヤー、開口部がある吊り足場で検証した点です。単に歩けるかではなく、現場備品やシート、ケーブルがある状況で、障害物回避と引っかかりの解消まで確認しています。
実証では、LiDARによる障害物感知、歩行AIによる姿勢制御と自律歩行、引っかかりの自律解消という3点を検証しました。つまり、巡回ロボットに必要な「見つける」「避ける」「止まらずに戻る」の基本動作を、制約の多い現場で確かめた形です。
GA Robotics編集部注目のポイント
注目すべきは、吊りチェーンや現場備品をLiDARで認識し、回避経路を計画したことです。四足歩行ロボットの導入では、歩行性能そのものよりも、現場の障害物をどこまで安定して認識できるかが実用性を左右します。
また、シートやケーブルへの引っかかりを検知して自律的に解消した点は、巡回の継続性に直結します。人が毎回介入しなくても復帰できるなら運用負荷は下がりますが、逆にここが不安定だと、現場では結局「見守り前提」の運用になりやすいとみられます。
日本の現場で考えると
この実証は、橋梁補修や高速道路の保全、工場内の高所巡回のように、人が頻繁に歩き回るには危険や負担がある場所と相性がよいです。特に、定期巡回で異常の早期発見を狙う用途では、四足歩行ロボットの役割が見えやすいです。
一方で、日本の現場では足場幅、段差、開口部、低天井、ワイヤー類の配置が現場ごとに違います。さらに、巡回結果をどう記録し、既存の点検手順や安全管理とどうつなぐかも重要です。WMSやMESのような基幹連携より、まずは現場の通路条件と安全ルールに合うかを先に見るべきです。
導入・PoCで確認したいこと
- 障害物認識率と見落とし率
- 狭い足場での自律走行成功率
- 引っかかり発生時の復帰時間
- 連続巡回できる時間と介入回数
- 段差や起伏がある場所での姿勢安定性
現時点で分かっていないこと
今回の情報では、日本の実運用での導入時期や量産計画は確認できません。また、実証で使った環境の詳細な寸法や、どの程度の障害物密度まで対応できるかも明示されていません。
さらに、現場巡回の実用化に向けた具体的な運用フローや、既存の点検業務との役割分担も提供情報では不明です。今回は「自律歩行の実証」が中心であり、商用導入の条件はまだ見えていないといえます。
四足歩行ロボットの実証は、現場条件の見極めが導入可否を左右します。自社の巡回・点検に何が必要かを整理したい場合は、まず現場要件の棚卸しから始めるのが近道です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。
出典: ロボスタ