
低テクスチャ環境でのORB-SLAM2比較研究、動的点除去はいつ有効か
3行解説
- ORB-SLAM2の前段で動的点を除去する効果を、低テクスチャ屋内条件で比較した研究です。
- 結果は主に動きの多い場面で有効でしたが、最も低テクスチャでは追従継続率が下がりました。
- RGB-Dとステレオで差が出ており、センサー選定の検討材料になります。
ニュースの概要
arXivのRobotics分野で、Zekui Xue氏が「Does Dynamic-Point Filtering Help When Texture Is Scarce? A Controlled Study of ORB-SLAM2 Front-Ends in Synthetic Indoor Scenes」を2026年10月2日に公開しました。対象は、特徴点ベースの視覚SLAMであるORB-SLAM2の前段処理です。
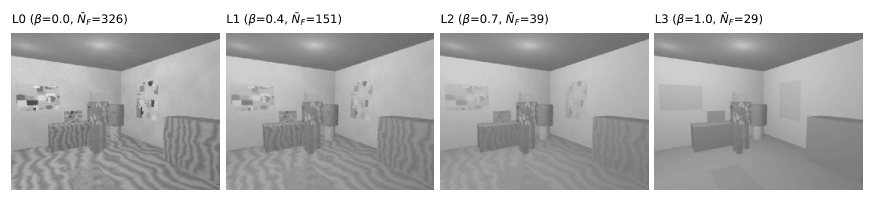
研究では、合成した屋内シーンを使い、表面テクスチャを4段階、シーンの動きを3段階に変えながら、同じカメラ軌跡で比較しました。ORB-SLAM2は、無フィルタ、光学フローとエピポーラ残差を使うFLOW、複数視点の深度整合性を使うGEOMの3条件で評価されています。
評価項目は、軌跡誤差、追従の継続性、残った静的特徴点の数に加え、動的点の精度・再現率、静的特徴点の誤除去率です。5回ずつの試行で、合計720回の実験が行われました。
何が新しいのか
この研究の新しさは、動的点フィルタが「低テクスチャでは静的特徴点を減らしすぎるのではないか」という論点を、条件をそろえた合成環境で切り分けた点にあります。従来は、こうした手法が主にテクスチャの豊富なベンチマークで評価されてきました。
結果として、フィルタの効果は最も動きの多い条件で主に現れました。一方で、最も低いテクスチャ条件では追従継続率が下がり、静的L3シーンではORB-SLAM2が初期化しませんでした。つまり、動的点除去は常に有利ではなく、現場の見え方次第で逆効果にもなり得ることが示されています。
さらに、GEOMはFLOWより多くの静的キーポイントを誤って除去しました。静的特徴の誤除去率は、RGB-Dで中央値6.8%対1.5%、ステレオで19.6%対1.5%でした。RGB-Dで見えた優位性は動的点の再現率に連動し、ステレオでは消えています。
GA Robotics編集部注目のポイント
注目すべきは、GEOMがFLOWより静的キーポイントを多く誤除去したうえ、RGB-Dとステレオで結果が変わった点です。これは、前段フィルタを強くすればよいわけではなく、センサー構成と現場のテクスチャ条件を合わせて見ないと、SLAMの土台が弱くなることを示します。
日本の屋内ロボット導入では、通路や倉庫の壁面、床面のように特徴が少ない場所が少なくありません。そこに人の往来が重なると、動的点除去は有効になりやすい一方、静的特徴まで削ると初期化や追従が不安定になる可能性があります。PoCでは、単に精度だけでなく、初期化失敗や追従断の有無まで見る必要があります。
日本の現場で考えると
この研究は、製造・物流・サービスの屋内移動ロボットに関係します。特に、棚や壁が単調で、床面の模様も少ない通路では、低テクスチャ条件が起きやすいです。そこに人や台車が入ると、動的点除去の効果が出る場面と、静的特徴の不足が問題になる場面が混在します。
一方で、通路幅が狭い、段差がある、照明変化が大きい、既存のWMSやMESと連携して止まれない、といった現場では、SLAMの安定性がより重要です。今回の結果を見ると、動的点除去は「人が多いから有利」と単純には言えず、低テクスチャ区画では慎重に見るべきです。RGB-Dとステレオのどちらを使うかでも、評価の出方が変わります。
導入・PoCで確認したいこと
- 低テクスチャ区画での追従継続率
- 初期化失敗の発生回数
- 動的点除去あり・なしでの軌跡誤差
- 静的特徴点の誤除去率
- RGB-Dとステレオでの差分
現時点で分かっていないこと
この研究は合成屋内シーンでの比較であり、実際の工場、倉庫、店舗で同じ結果になるかは本文情報だけでは確認できません。また、ORB-SLAM2以外のSLAM方式や、他のセンサー構成での再現性も示されていません。
さらに、どの程度の低テクスチャなら実運用で許容できるか、現場ごとの閾値は本文からは分かりません。日本の導入判断では、実環境での再現試験が必要です。
屋内移動ロボットや自律走行の検討では、センサー構成と現場の見え方で結果が変わります。PoCでは、実環境に近い条件で何が効くかを切り分けることが重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

