
ホンダ、AI支援のアバターロボットをCEATEC 2026で実演 遠隔ねじ締めの実用性を示す
3行解説
- ホンダがCEATEC 2026で、AI支援付きのアバターロボットを公開した。
- 多指ハンドを使い、遠隔からエンジンケースのねじ締めを実演した。
- 人の判断とロボットの精密制御を組み合わせる考え方を示した。
ニュースの概要
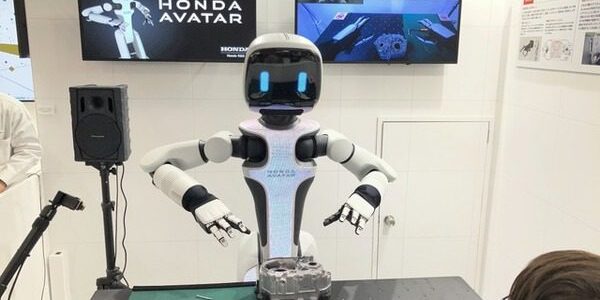
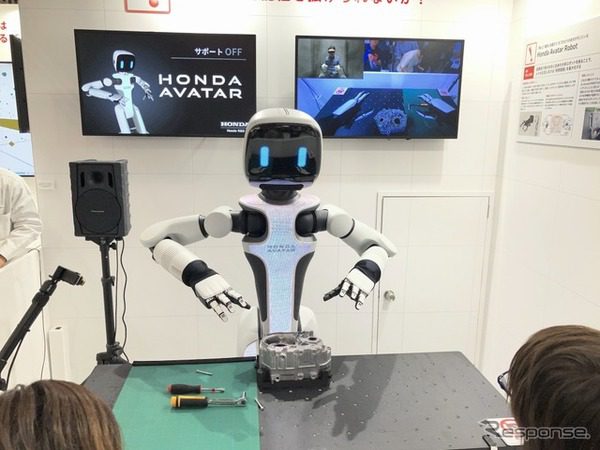
ホンダはCEATEC 2026で、遠隔地にいる操作者の分身として作業する「ホンダ・アバターロボット」を展示した。人間の手のように動く多指ハンドと、操作者を支援するAIサポートシステムを組み合わせた技術で、会場ではエンジンケースのねじ締め作業を実演した。
記事では、ホンダがこの開発をASIMOの研究の流れから進めてきたことも紹介している。目的は人間を置き換えることではなく、技能や判断力を遠隔地へ届けることにある。医療、設備保守、災害対応、宇宙開発などへの応用も想定している。
何が新しいのか
今回のポイントは、単なる遠隔操作ロボットではなく、AIが操作の難しい部分を補う点にある。実演では、AI支援の有無で、ねじの持ち替え、ナットドライバーの回転、トルクレンチでの仕上げに差が出た。つまり、同じロボットでも、作業の種類によって支援の効き方が違うことを示した。
また、ホンダは「完全自律」ではなく、人の判断とロボットの精密制御を組み合わせる方針を明確にした。遠隔操作の弱点である視覚・触覚・力覚の不足を、AI補正でどこまで埋められるかが焦点になっている。工場のトラブル対応のように、現場判断が必要な作業を狙っている点も特徴だ。
GA Robotics編集部注目のポイント
注目すべきは、会場実演でAI支援の有無を比較したことです。ねじをつかむだけでなく、持ち替えや工具の回転、一定軌道での締め付けまで見せたため、遠隔作業の中でも「どこからAI補正が必要か」を具体的に考えやすくなりました。
一方で、大きなトルクレンチの持ち替えはAIなしでもできたとされており、すべての工程に同じ価値があるわけではありません。導入判断では、難しい微細作業に投資するのか、既存の遠隔操作で足りるのかを切り分ける必要があります。ここを曖昧にすると、過剰なシステム化につながる可能性があります。
日本の現場で考えると
日本の製造現場では、設備保守や試作ラインの調整、工場内のトラブル対応のように、現場判断と手先の器用さが同時に必要な作業と相性がよさそうです。特に、ねじ締めや工具の持ち替えのような工程は、遠隔地の熟練者が対応する場面を想定しやすいです。
ただし、実装では通信遅延、操作席の作り方、現場側のカメラ配置、対象物の固定方法が重要になります。通路幅や段差そのものより、作業対象の見え方と工具の再現性が成否を左右します。人が現場に行かずに済む価値は大きい一方、全工程を置き換えるのではなく、遠隔でしか対応しにくい作業から始めるのが現実的です。
導入・PoCで確認したいこと
- ねじの把持・持ち替え成功率
- ナットドライバー回転の成功率
- トルクレンチ作業の1サイクル時間
- AI支援あり/なしでの介入回数
- 通信遅延がある条件での作業継続性
現時点で分かっていないこと
記事では、実機の販売時期や一般向け提供時期は確認できません。また、工場導入時の必要設備や、どの程度の通信環境で安定するかも、提供情報だけでは分かりません。
多指ハンド単体の活用については検討中とされていますが、対応作業の範囲や導入条件は明示されていません。月面作業も視野にある一方で、地上の現場でどこまで再現できるかは今後の検証が必要です。
遠隔作業ロボットは、現場の人手不足対策だけでなく、技能をどこまで離れた場所へ届けられるかが重要です。導入を考える際は、作業内容ごとの向き不向きを整理して見るのが近道です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。
出典: ロボスタ

