
Ekaが1.45億ドル調達、力覚重視の物理AI把持モデルが示す導入論点
3行解説
- Eka RoboticsがシリーズAで1.5億ドルを調達し、評価額は14.5億ドルになった。
- 同社は視覚より力覚を重視する物理AIモデルで、把持の精度と速度を訴求している。
- 1時間に約1,500個、成功率95%以上という数値が、導入判断の焦点になりそうだ。
ニュースの概要
Eka Roboticsは2026年10月20日、シリーズAで1億5,000万ドルを調達したと発表した。今回のラウンドはa16zとF-Primeが主導し、同社の評価額は14億5,000万ドルに達した。TechCrunchは、同社の把持技術がロボット業界の専門家から強い関心を集めていると報じた。
同社は、MIT教授のPulkit Agrawal氏と元Google DeepMind研究者のTuomas Haarnoja氏が創業した。記事では、Ekaのロボットが力覚センサー付きの把持機構と新しい深層学習モデルを組み合わせていると説明している。単なる資金調達ではなく、物理AIの学習設計そのものが評価された点が特徴だ。
何が新しいのか
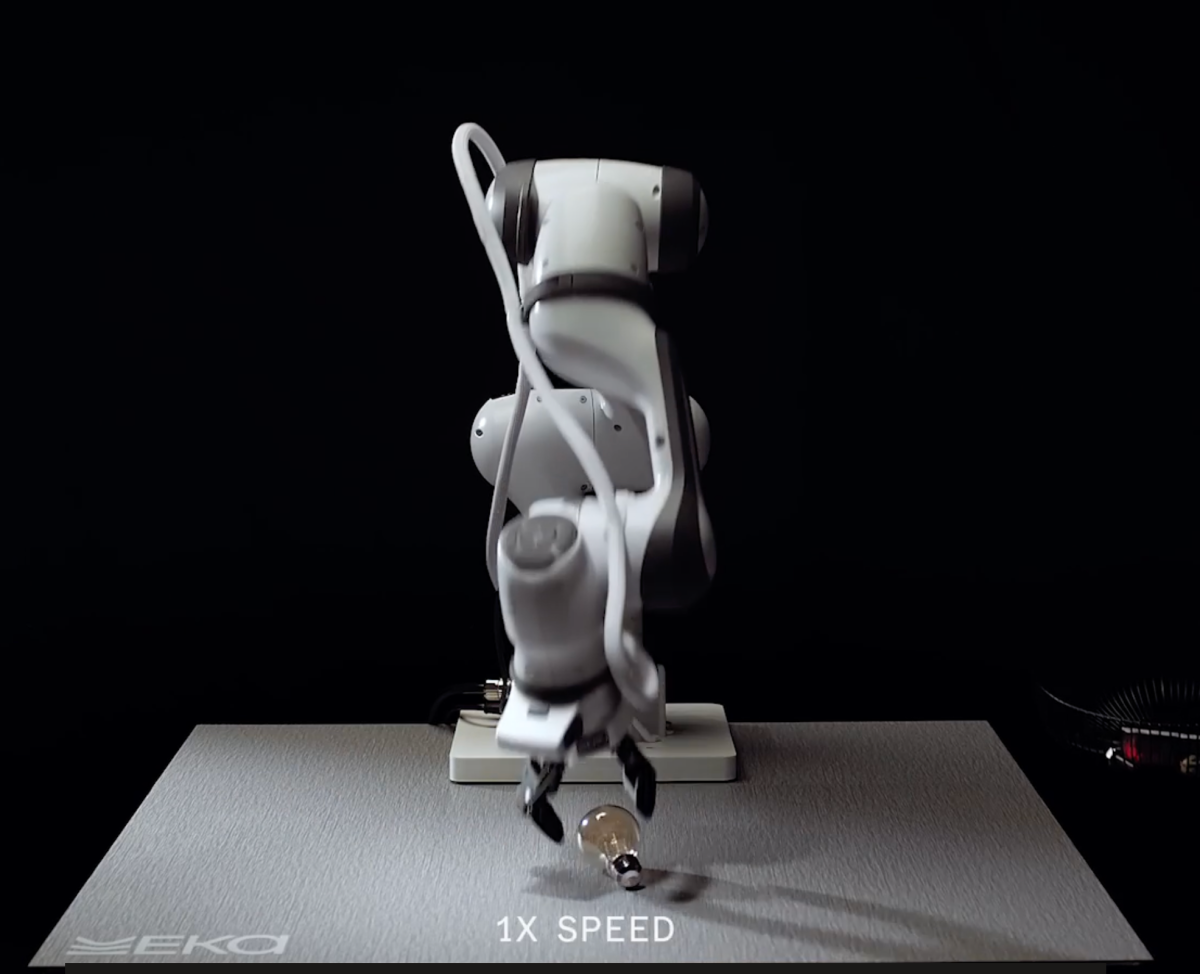
新しさは、Ekaがvision-language-actionではなく、vision-force-actionを採っている点にある。視覚で位置や姿勢を把握しつつ、実際の把持や微調整は力覚で行う考え方だ。記事では、柔軟なハンドと多数の力センサーを使い、ラズベリーを潰さずに扱える例が示されている。
性能面では、1時間に約1,500個、最大1kgの物体を把持でき、成功率は95%以上とされる。人手の約600個と比べると処理量は大きく、しかも再学習なしで多様な物体に適応できたと専門家は述べている。さらに、物理シミュレーターで複数の力をモデル化し、強化学習環境を大規模に回すことで、数千時間分の経験を数分で生成できるとしている。
GA Robotics編集部注目のポイント
注目すべきは、Ekaが「見てつかむ」だけでなく、触って調整することを前提にモデルを組んでいる点です。把持成功率95%以上や、1kgまでの対象物を1時間に約1,500個扱うという数値は、単なるデモではなく、仕分けや軽量部品のピッキングに近い実務を意識させます。
一方で、記事から分かるのは高い把持性能であって、現場での連続稼働や例外処理の強さまでは見えません。日本の導入現場では、対象物のばらつき、置き姿勢の乱れ、ライン停止時の復旧などで性能が落ちる可能性があります。数値が高いほど、PoCでは「どの条件で崩れるか」を見る必要があります。
日本の現場で考えると
この技術は、物流の仕分け、軽量部品のピッキング、柔らかい物体を含むハンドリングに向いている可能性があります。特に、形状が一定でない物体や、接触時の力加減が重要な作業では、視覚中心の方式より適性が出やすいとみられます。
一方で、日本の現場では通路幅や作業台の高さ、対象物の供給姿勢が安定しているかが重要です。力覚を使う方式でも、供給位置が大きくずれる、対象物が重すぎる、周囲に人が多くて速度を落とす必要がある、といった条件では性能を出しにくい可能性があります。既存のWMSやライン制御との連携も、実運用では確認が必要です。
導入・PoCで確認したいこと
- 1時間あたりの把持個数が、現場の対象物でどこまで出るか
- 把持成功率が95%前後を維持できるか
- 1kg以下の対象物で、重量や形状が変わっても安定するか
- 再学習なしで、対象物の種類変更にどこまで対応できるか
- 失敗時の再試行回数と、人の介入回数がどの程度か
現時点で分かっていないこと
記事では、実際の製品構成や日本での提供時期は確認できない。また、どの業種・工程で量産導入が進んでいるかも、本文だけでは分からない。
さらに、連続稼働時間、保守体制、現場での安全認証や周辺設備との接続条件も不明だ。導入判断では、性能数値だけでなく、運用面の情報を別途確認する必要がある。
こうした物理AIの進化は、日本の物流や製造で「何を任せられるか」を見直すきっかけになります。導入可否を考える際は、現場条件に合うかをPoCで丁寧に確かめることが重要です。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

