
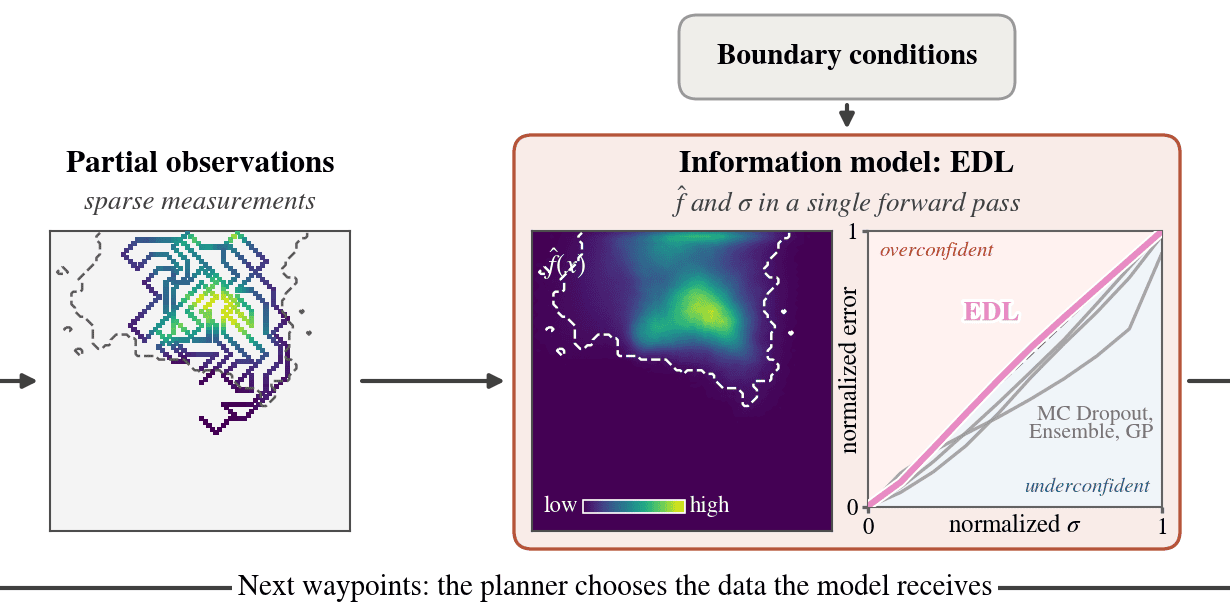
油流出監視の多艇経路計画、誤差を左右する不確実性推定の比較結果
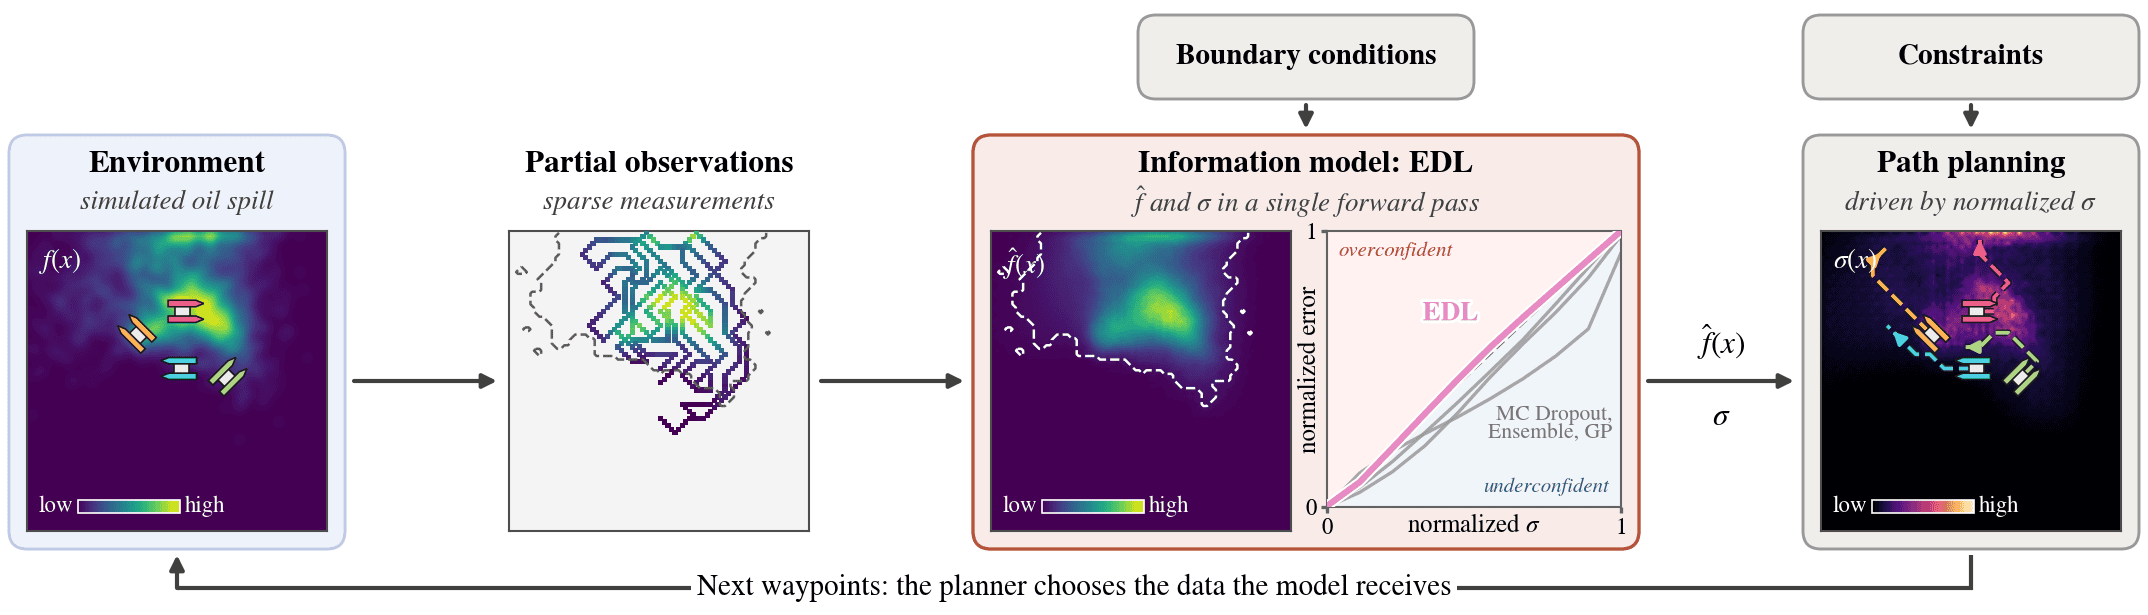
3行解説
- 油流出監視向けに、複数の自律水上艇で情報収集する経路計画を比較した研究です。
- 5つのplannerよりも、不確実性推定モデルの選び方が最終誤差に強く効くと示しました。
- EDLは最良の校正と低誤差を示し、3.9ms/stepで動作したと報告されています。
ニュースの概要
arXivのロボティクス分野に、油流出監視を対象にした研究論文が掲載されました。題名は「Better Calibrated, Better Planned: Uncertainty-Aware Multi-ASV Informative Path Planning for Oil Spill Monitoring」です。著者はAlejandro Casado-Pérez氏ら5名で、2026年11月16日に投稿されています。
論文は、複数のAutonomous Surface Vehicles(ASV、自律水上艇)が、限られた時間とエネルギーの中で油膜の広がりを観測する場面を扱います。疎でノイズのある計測から汚染分布を再構成し、次にどこを観測するかを決める情報収集型の経路計画を、物理ベースの油流出シミュレーション上で検証しています。
何が新しいのか
この研究の新しさは、経路計画そのものだけでなく、不確実性推定の校正精度が多艇協調の結果を大きく左右すると示した点です。従来はGaussian Process(GP)を中心に計画手法が議論されてきましたが、今回はEvidential Deep Learning(EDL)、Monte Carlo Dropout、Deep Ensembles、GPを、5つのplannerと組み合わせて閉ループ比較しています。
60枚の地図で評価した結果、モデル選択が最終再構成誤差の分散の80%を説明し、planner側の寄与は深層モデル同士では1%だったと報告されています。EDLは全plannerで最小誤差と最高IoU、最良の校正を示し、1ステップあたり3.9msで動作しました。さらに、1艇あたり50セルの観測で、MC DropoutやDeep Ensemblesの150セルより良い再構成を達成しています。
GA Robotics編集部注目のポイント
注目すべきは、「どの経路を選ぶか」より「どの不確実性モデルを使うか」が結果を左右した点です。海上監視のPoCでは、経路計画アルゴリズムの比較だけでは不十分で、観測値のばらつきをどう見積もるかを先に確認しないと、良い計画器でも誤差が残る可能性があります。
また、EDLが3.9ms/stepで動作したことは、オンボード計算機でのリアルタイム運用を考えるうえで重要です。ただし、これは物理ベースのシミュレーション上の結果であり、実海域で同じ性能が出るとは限りません。日本の港湾や沿岸で使うなら、潮流や波浪、通信遅延を含めた再評価が必要です。
日本の現場で考えると
この研究は、港湾、沿岸、工業地帯の海面監視や、油膜の拡散状況を早く把握したい場面に関係します。複数艇で広い範囲を分担しながら観測するため、航行ルートの最適化だけでなく、観測点の密度や再訪の頻度が実務上の論点になります。日本では岸壁、航路、養殖施設など障害物が多く、単純な格子状の探索では運用しにくい可能性があります。
一方で、慎重に見るべきなのは、実海域でのセンサノイズ、潮流、風、通信断です。論文はシミュレーション評価であり、現場では艇同士の共有マップ更新が遅れると、協調の前提が崩れます。したがって、導入時は自律航行の精度だけでなく、通信が不安定な状況でもどこまで再構成精度を保てるかを確認する必要があります。
導入・PoCで確認したいこと
- 再構成誤差が、観測点数を変えたときにどう変化するか
- IoUと最終誤差が、EDLと他手法でどれだけ差が出るか
- 1ステップあたりの処理時間が、艇上計算機で維持できるか
- 通信遅延や断続時に、共有不確実性マップがどこまで崩れるか
- 実海域条件で、planner変更時の再設定負荷がどれだけあるか
現時点で分かっていないこと
論文本文からは、実海域での実証結果は確認できません。評価は物理ベースの油流出シミュレーションで行われており、港湾や沿岸の実環境で同じ傾向が出るかは不明です。
また、日本での運用を想定した艇数、センサ構成、通信方式、耐候性は示されていません。どの程度の海象条件まで想定しているかも、提供情報だけでは確認できません。
海上監視や環境対応で自律艇の活用を考えるなら、経路計画だけでなく不確実性推定の見方も重要です。実証設計の論点整理に、GA Roboticsへご相談ください。
ロボット導入・自動化をご検討の方へ
「自社にはどんなロボットが合うのか」お悩みではありませんか。貴社の現場課題に合わせた最適な活用方法をご提案します。まずはご相談・資料請求からお気軽にどうぞ。

