コラム

フィジカルAI入門ガイド

ロボット導入、はじめの一歩。

「ロボットって、話しかければ何でもやってくれるの?」——お客様からよくいただくご質問に、記事でお答えします。基礎から選び方まで、気になるテーマからお読みください。

成長グラフとともに歩む複数のヒューマノイドロボット

コラム

  • 選び方
研究用ヒューマノイドロボットの選定チェックリストを示すイラスト

研究用ヒューマノイド、機体選定で後悔しないための10項目チェックリスト

研究機選定は「研究テーマが先、機体が後」が大原則。ハードウェア5項目・ソフトウェア5項目、計10項目のチェックリストで選定の抜け漏れを防ぐ。
  • 選び方
研究用ヒューマノイドロボットのSDK・ROS2・シミュレーション環境を模式的に示したイラスト

研究用ヒューマノイドロボット、機体選定で外せない6つの評価軸

研究用ヒューマノイドの機体選定は、カタログスペックではなく「どこまで手を入れられるか」で決まる。SDK・ROS2・URDFなど6つの評価軸を整理する。
  • 選び方
ヒューマノイドロボットの相談先4タイプ(日本法人・代理店・SIer・保守系代理店)を示すイラスト

ヒューマノイド導入、どこに相談すればいい?国内相談先4タイプの比較

ヒューマノイドの相談先は、海外メーカー日本法人・商社代理店・SIer・保守系代理店の4タイプに分かれる。比較の軸となる7つの観点を整理する。
  • 業種別活用
物流倉庫でヒューマノイドロボットが棚から商品をピッキングしている様子のイラスト

物流倉庫のヒューマノイド活用、作業別に見る比較の視点

「物流向けヒューマノイド」を一括りにすると選定を誤る。搬送・仕分け・ピッキング・棚作業の4大作業ごとに求められる能力を整理する。
  • 手法
Walker Tienkung DEXがコードエディターとROS2の画面に囲まれて研究環境で動作している様子のイラスト

Walker Tienkung DEXでできる研究開発、SDK・ROS2・URDF・シミュレーション

Walker Tienkung DEXは「動くデモ機」ではなく「改造・実験してよい研究基盤」。SDK・ROS2・URDF・マニピュレーション研究での活用を整理する。
  • 手法
ロボット導入プロジェクトの失敗パターンをチェックリストで確認している様子のイラスト

ロボット導入で失敗する典型パターン5選、先人の転び方から学ぶ

ロボット導入の失敗パターンは驚くほど共通している。目的の曖昧さから欲張りすぎまで、5つの典型パターンと防止策を紹介する。

3分で読めるロボット業界解説

業界の「今」を短くわかりやすく。

ボティクス業界の最新動向・技術トレンド・導入事例を、初心者の方にも分かりやすいよう編集部が噛み砕いて解説します。
図解や比較表も交えてお届けするので、気になるトピックからぜひチェックしてみてください。
  • 案内・搬送
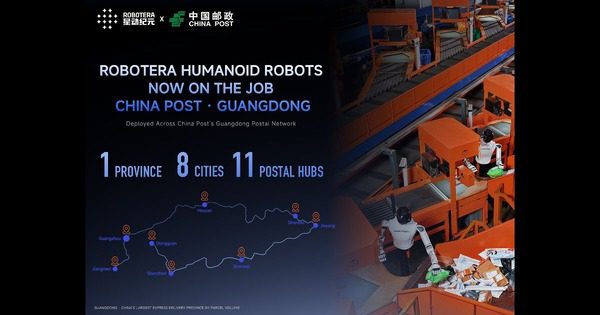
中国郵政広東支店にROBOTERAヒューマノイド導入 8都市11拠点で仕分け実証

中国郵政広東支店にROBOTERAヒューマノイド導入 8都市11拠点で仕分け実証

  • 研究・技術開発
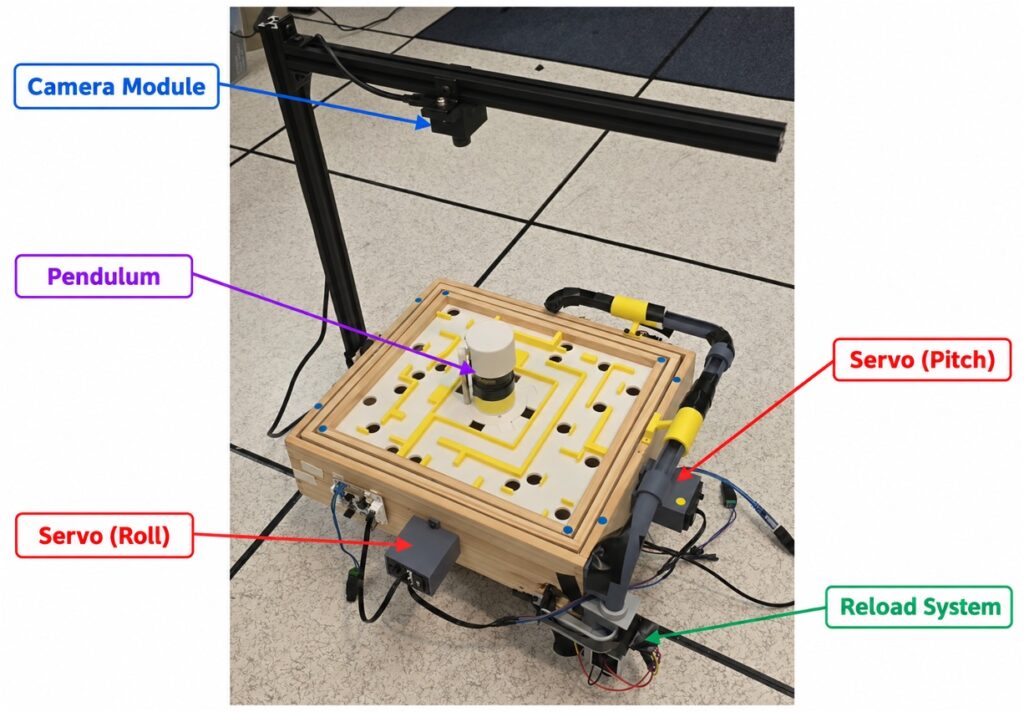
物理結合下の学習制御を検証するTAG研究、導入PoCの見方

物理結合下の学習制御を検証するTAG研究、導入PoCの見方

  • 業界動向・市場ニュース
丸文がRealMan製品を国内販売開始 超軽量アームとヒューマノイドが注目点

丸文がRealMan製品を国内販売開始 超軽量アームとヒューマノイドが注目点

  • 研究・技術開発
双腕協調を学習するBiCAT、実機6タスクで有効性を確認

双腕協調を学習するBiCAT、実機6タスクで有効性を確認

  • 研究・技術開発
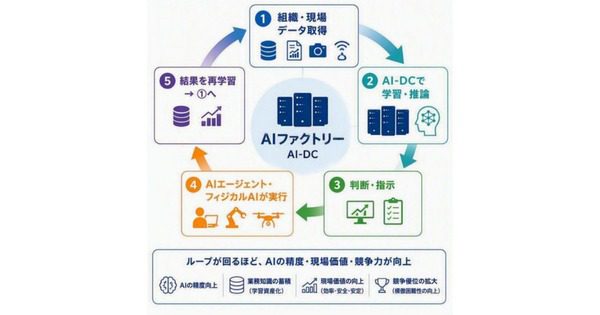
Jパワー・日立・マクニカが重要インフラ向けフィジカルAI基盤を共同検討 送電線点検ドローンで実証へ

Jパワー・日立・マクニカが重要インフラ向けフィジカルAI基盤を共同検討 送電線点検ドローンで実証へ

  • 研究・技術開発
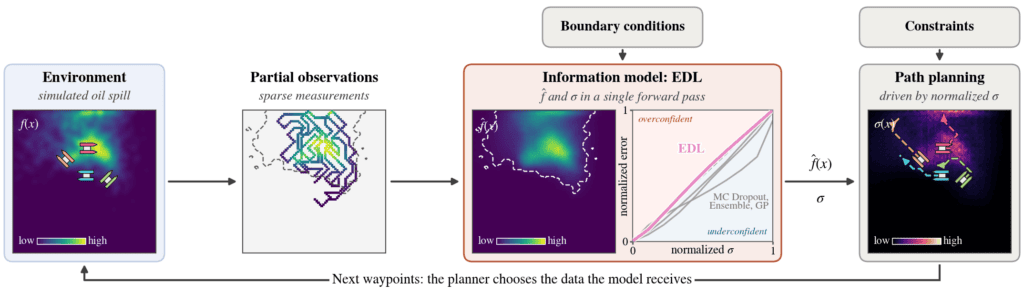
油流出監視の多艇経路計画、誤差を左右する不確実性推定の比較結果

油流出監視の多艇経路計画、誤差を左右する不確実性推定の比較結果

導入のご相談・資料請求はこちら

お客様の現場に合わせて、教示から運用・保守までまとめてご支援します。まずはお気軽にご相談ください。