コラム

フィジカルAI入門ガイド

ロボット導入、はじめの一歩。

「ロボットって、話しかければ何でもやってくれるの?」——お客様からよくいただくご質問に、記事でお答えします。基礎から選び方まで、気になるテーマからお読みください。

成長グラフとともに歩む複数のヒューマノイドロボット

コラム

  • 手法
ロボットの保守費用の内訳を示す書類とヒューマノイドロボットのイラスト

ロボットの保守・部品交換の費用感、何に、いくらかかるのか

ロボットの保守費用は、自動車の維持費と同じく4層構造。保守契約から部品交換まで、費用構造と5年TCOでの比較方法を整理する。
  • 基礎
協働ロボットと人が同じ空間で作業し、安全センサーの範囲が示されているイラスト

協働ロボットの安全規格、ISO 10218とISO/TS 15066をやさしく解説

人とロボットの共存は「メーカーが安全と言っているから大丈夫」では成立しない。国際安全規格ISO 10218とISO/TS 15066の実務ポイントを整理する。
  • 手法
ロボット導入プロジェクトの失敗パターンをチェックリストで確認している様子のイラスト

ロボット導入で失敗する典型パターン5選、先人の転び方から学ぶ

ロボット導入の失敗パターンは驚くほど共通している。目的の曖昧さから欲張りすぎまで、5つの典型パターンと防止策を紹介する。
  • 手法
ヒューマノイドロボットが充電ステーションとバッテリー交換ステーションの間に立っているイラスト

ロボットのバッテリー・稼働時間の選び方、「何時間動くか」より「どう回すか」

バッテリー選びの本質は「何時間持つか」ではなく、シフト表の上で稼働と充電・交換をどう配置するかという運用設計。充電式・交換式の違いを整理する。
  • 基礎
ヒューマノイドロボットの全身にセンサーの位置を示すアイコンが配置されているイラスト

ロボットのセンサー完全ガイド、力覚・触覚・IMU・エンコーダの役割

ロボットの感覚は視覚だけではない。IMU・エンコーダ・力覚・触覚センサーの役割を、人間の体の感覚になぞらえて解説する。
  • 基礎
協働ロボットが人と同じ作業台で並んで作業している様子のイラスト

協働ロボットとは、産業用ロボットとの違いをやさしく解説

協働ロボットは、ロボットを「柵の中の設備」から「隣の同僚」に変えた転換点。産業用ロボットとの違いが生まれる理由から解説する。

3分で読めるロボット業界解説

業界の「今」を短くわかりやすく。

ボティクス業界の最新動向・技術トレンド・導入事例を、初心者の方にも分かりやすいよう編集部が噛み砕いて解説します。
図解や比較表も交えてお届けするので、気になるトピックからぜひチェックしてみてください。
  • 研究・技術開発
PIVOTが示す、不整地走行でVLMを使う新しい経路判断

PIVOTが示す、不整地走行でVLMを使う新しい経路判断

  • 研究・技術開発
ForeTac-VLAが示す、接触作業向けVLAの新しい安定化アプローチ

ForeTac-VLAが示す、接触作業向けVLAの新しい安定化アプローチ

  • 研究・技術開発
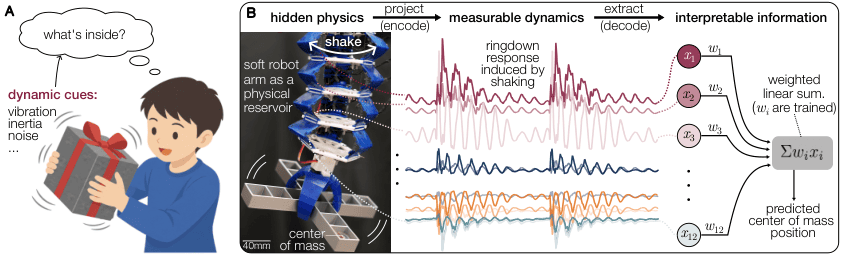
揺らして重心を推定するロボット把持研究、再把持判断に新手法

揺らして重心を推定するロボット把持研究、再把持判断に新手法

  • 点検・警備
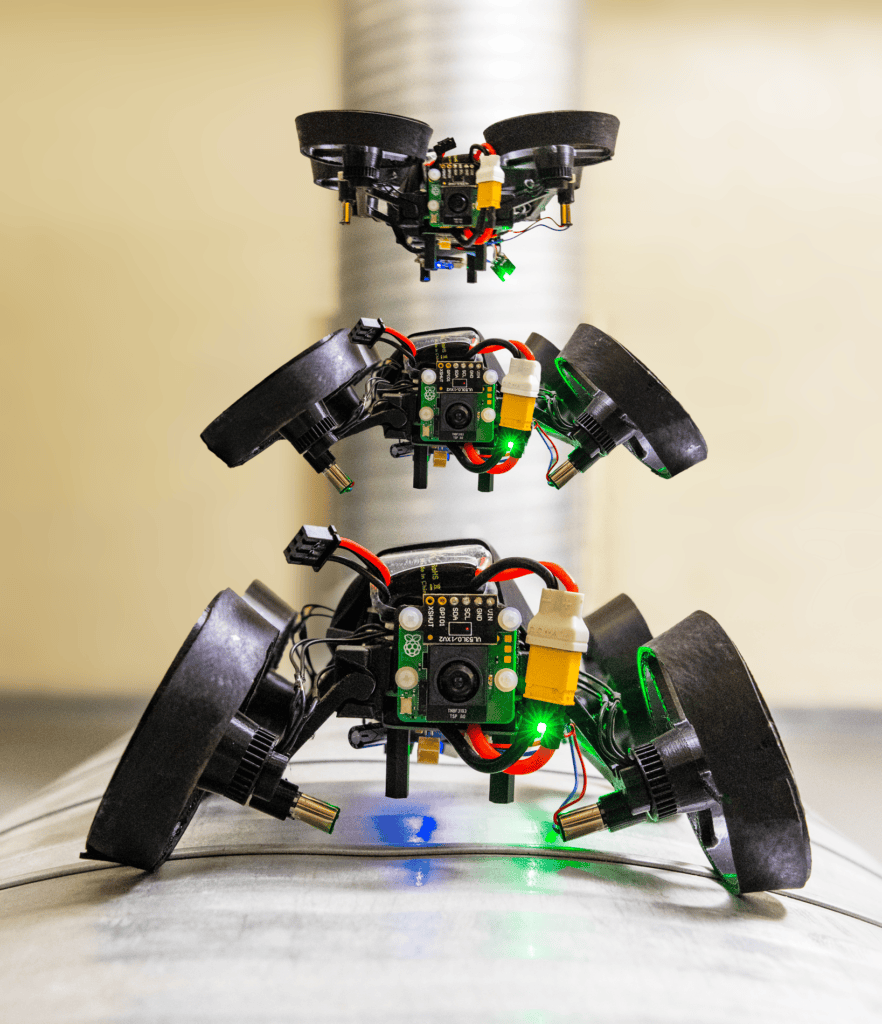
配管近接点検向け空陸両用ロボット「AeRove」研究、走行と飛行を200msで切替

配管近接点検向け空陸両用ロボット「AeRove」研究、走行と飛行を200msで切替

  • 研究・技術開発
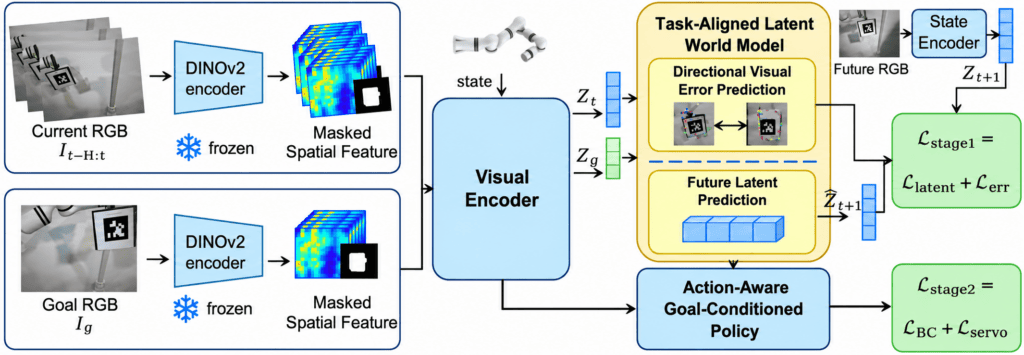
WM-VSが示す、RGBのみの閉ループ視覚サーボ研究

WM-VSが示す、RGBのみの閉ループ視覚サーボ研究

  • イベント・展示会
CyberHero始動、リヤドでT800同士が対戦 ヒューマノイド競技の実装論点

CyberHero始動、リヤドでT800同士が対戦 ヒューマノイド競技の実装論点

導入のご相談・資料請求はこちら

お客様の現場に合わせて、教示から運用・保守までまとめてご支援します。まずはお気軽にご相談ください。