コラム

フィジカルAI入門ガイド

ロボット導入、はじめの一歩。

「ロボットって、話しかければ何でもやってくれるの?」——お客様からよくいただくご質問に、記事でお答えします。基礎から選び方まで、気になるテーマからお読みください。

成長グラフとともに歩む複数のヒューマノイドロボット

コラム

  • 基礎
倉庫内でAMRが自律走行で荷物を運んでいる様子のイラスト

AMR(自律走行搬送ロボット)とは、AGVとの違いと活用シーン

AMRは自分で地図を持ち、自分でルートを考えて走る搬送ロボット。AGVとの違いと、SLAMという自律走行技術の仕組みを解説する。
  • 手法
現場のオペレーターがロボットの操作研修を受ける様子を表す抽象イラスト

導入後のオペレーター教育・運用の整え方

技術の成否は、機械の性能ではなく「人側の立ち上げ」で決まる。教育と運用立ち上げの実務を紹介します。
  • 手法
人手不足の現場でロボットが定型作業を担う様子を表す抽象イラスト

人手不足・省人化の第一歩としてのロボット導入

省人化の第一歩はカタログを開くことではなく、自社の仕事の棚卸しから始まります。
  • 基礎
カメラとセンサーで周囲を認識するヒューマノイドロボット

ロボットの目

カメラを付ければ人間と同じように見える、は本当でしょうか。距離を測るステレオカメラ、死角を補う触覚センサー、複数の目を統合するセンサーフュージョンなど、ロボットが世界を捉える仕組みを解説します。
  • 基礎
人とロボットが同じ現場で働くための安全設計

人とロボットが同じ現場で働くための安全設計

人とロボットが柵なしで共存するための安全設計とは。多層防護の仕組みと導入企業側が準備すべきことを解説します。

3分で読めるロボット業界解説

業界の「今」を短くわかりやすく。

ボティクス業界の最新動向・技術トレンド・導入事例を、初心者の方にも分かりやすいよう編集部が噛み砕いて解説します。
図解や比較表も交えてお届けするので、気になるトピックからぜひチェックしてみてください。
  • 研究・技術開発
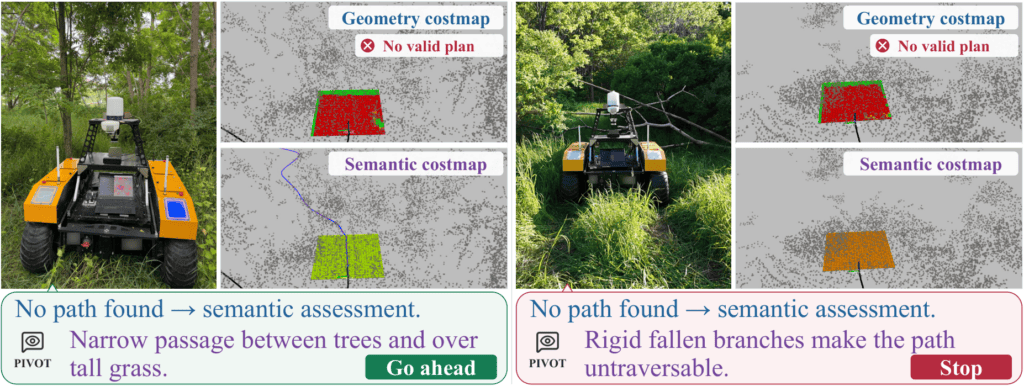
PIVOTが示す、不整地走行でVLMを使う新しい経路判断

PIVOTが示す、不整地走行でVLMを使う新しい経路判断

  • 研究・技術開発
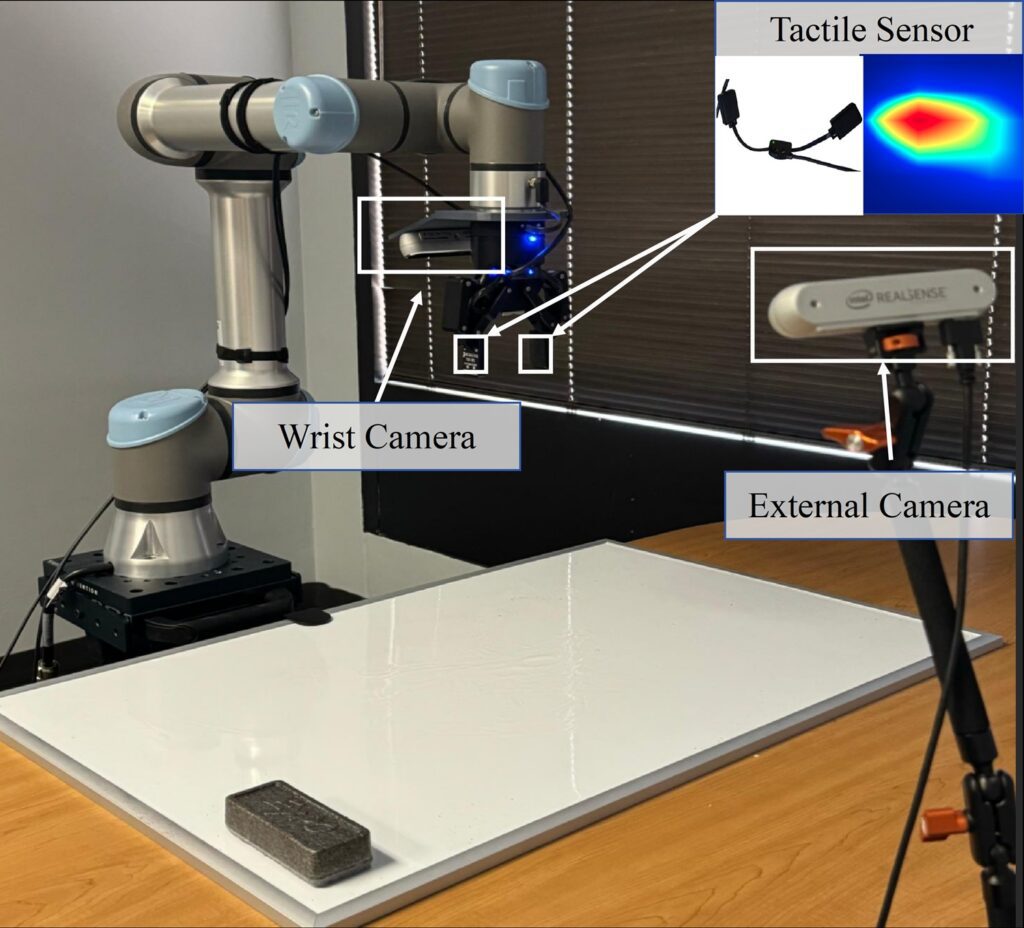
ForeTac-VLAが示す、接触作業向けVLAの新しい安定化アプローチ

ForeTac-VLAが示す、接触作業向けVLAの新しい安定化アプローチ

  • 研究・技術開発
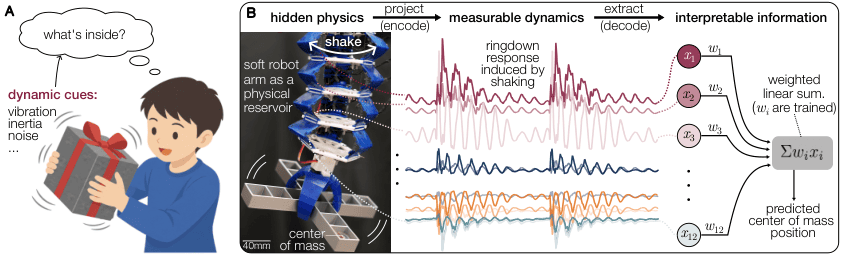
揺らして重心を推定するロボット把持研究、再把持判断に新手法

揺らして重心を推定するロボット把持研究、再把持判断に新手法

  • 点検・警備
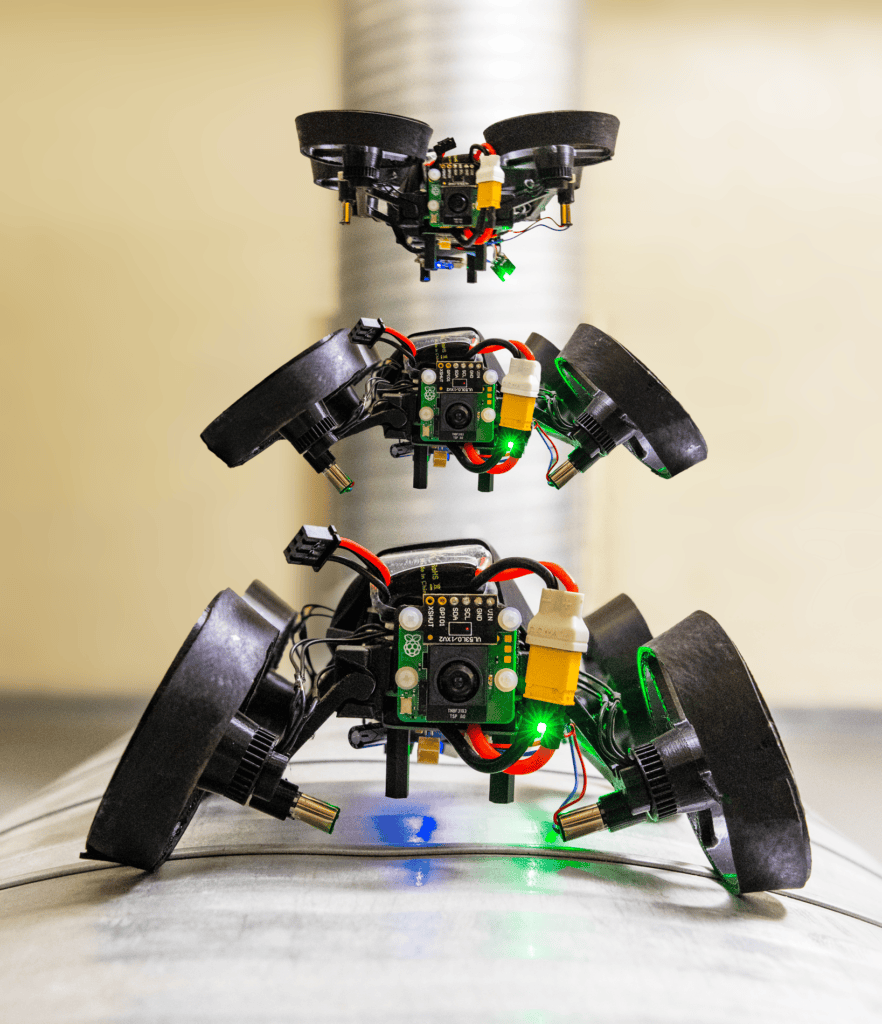
配管近接点検向け空陸両用ロボット「AeRove」研究、走行と飛行を200msで切替

配管近接点検向け空陸両用ロボット「AeRove」研究、走行と飛行を200msで切替

  • 研究・技術開発
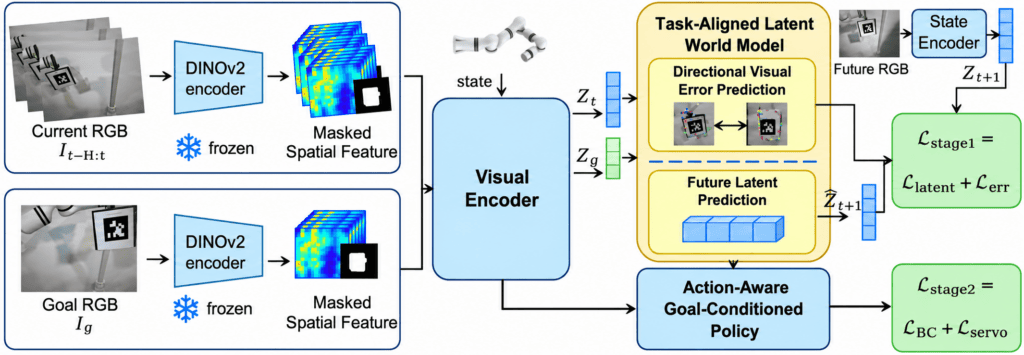
WM-VSが示す、RGBのみの閉ループ視覚サーボ研究

WM-VSが示す、RGBのみの閉ループ視覚サーボ研究

  • イベント・展示会
CyberHero始動、リヤドでT800同士が対戦 ヒューマノイド競技の実装論点

CyberHero始動、リヤドでT800同士が対戦 ヒューマノイド競技の実装論点

導入のご相談・資料請求はこちら

お客様の現場に合わせて、教示から運用・保守までまとめてご支援します。まずはお気軽にご相談ください。