ヒューマノイド・協働ロボット・AMR、結局どう違う?「職場の3人」でわかる選び方
3つの違いは、「移動できるか」と「手作業ができるか」という2つの能力の組み合わせで説明できます。作業が固定か移動か、毎日同じか変化するかによって、最適な選択も変わります。

「ロボットを導入したい」と調べ始めると、ヒューマノイド、協働ロボット、AMRといった似たような言葉が並び、何がどう違うのか分からなくなります。
以下では「職場の3人」にたとえながら判断基準を整理し、さらにヒューマノイドを選んだ場合に用途に応じてどう機種を絞り込むかまで、通して解説します。
1. 職場の3人にたとえてみる
据置型の協働アームは、持ち場で働く専門職人にたとえられます。ネジ締めや組付けなどを繰り返す用途で使われ、人との協働を支える安全機能を備えます。ただし、協働ロボットも産業用ロボットの一種で、柵を省けるかは工具や対象物も含むリスク評価によります。移動台車にアームを載せた構成もあります。
AMRは、フロアを移動する配達係にたとえられます。搬送用の台車型をはじめ、アームや昇降・コンベヤ機構などを組み合わせた構成もあります。自動で荷物を取る・置く作業に対応できるかは、上部機構と受け渡し設備によって異なります。
ヒューマノイドは、移動と手作業を組み合わせる作業者にたとえられます。人型の体で設備操作や搬送などを行うことを目指しますが、歩行・階段・把持・作業切替への対応は機種と条件によって異なります。移動と手作業を組み合わせる選択肢には、AMR+アームもあります。
| タイプ | 移動できるか | 手作業ができるか |
|---|---|---|
| 協働ロボット | 据置が基本。移動台車との組み合わせもある | できる(専門特化) |
| AMR | できる(搬送特化) | アームなどの構成による |
| ヒューマノイド | できる | できる |
「移動」と「手作業」、2つの能力の組み合わせで見た3種類のロボットの立ち位置
2. 選び方の軸は「作業」ではなく「作業の性質」
「うちの仕事にはどれが合うのか?」を考えるための判断の軸は3つあります。
- 軸1:作業場所は固定か、移動を伴うか。 同じ場所での繰り返し作業なら協働ロボット。搬送ならAMR。移動と手作業を組み合わせるなら、AMR+アームやヒューマノイドなどを比較します。
- 定型・変化の多さだけで機種を決めず、対象物、必要な速度・精度、段取り変更や再学習の工数を確認します。作業を変更できるか、変更後も安定して動くかをPoCで確かめます。
- どの方式でも、設置、動線、安全対策、電源・通信などの準備が必要です。既存設備を使えるかは、機体の寸法、到達範囲、床や段差の条件から評価します。人型であっても、環境改修が不要とは限りません。
| 比較軸 | 協働ロボット | AMR | ヒューマノイド |
|---|---|---|---|
| 作業場所 | 固定(据え置き) | フロア内を移動 | 移動+手作業の両方 |
| 得意な作業内容 | 定型作業の大量反復 | 地点間の搬送に特化 | 移動と手作業を組み合わせる用途 |
| 環境側の準備 | 据付・安全柵/協働仕様が必要 | 走行ルート整備が必要 | 既存設備との適合を個別確認 |
3. 最適解は「組み合わせ」であることが多い
実際の現場では、1種類で全てを賄うより、適材適所の混成チームが最適解になることがよくあります。
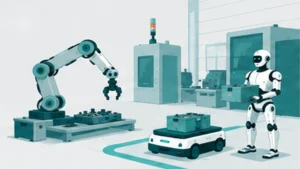
工場の仕事をチームで分担するように、組付けはアーム、工程間搬送はAMR、設備操作を伴う作業は移動マニピュレーターやヒューマノイド、といった構成を検討できます。実際の役割分担は、処理能力、受け渡し方法、費用を比較して決めます。
なお、ヒューマノイドは3者の中で最も新しい技術であり、現時点では「枯れた技術」の協働ロボットやAMRに比べ、実績の蓄積途上にある領域も残ります。だからこそ、まずPoCで自社の作業との相性を確かめる進め方をおすすめしています。
4. ヒューマノイドの中でも、目的によって選ぶ機体は変わる
「ヒューマノイドが合いそう」となった場合も、同じ人型に見えて、すべてが同じ仕事をできるわけではありません。受付や案内を行う機体、製造・物流現場で作業する機体、フィジカルAIを研究・開発するための機体では、必要な移動方式、手の機能、センサー、稼働時間、開発環境が異なります。
4-1. 用途で分ける3つのタイプ
まずは、ロボットへ何を任せたいかで分類します。複数用途に対応できる製品もありますが、主目的を決めると必要な機能を絞りやすくなります。
| タイプ | 主な用途 | 重視する機能 | 向いている導入目的 |
|---|---|---|---|
| 接客・サービス向け | 受付、案内、対話、巡回 | 音声対話、人の認識、安全な移動、親しみやすさ | 店舗・施設でのサービス支援 |
| 産業向け | 搬送、仕分け、投入・取出、設備操作 | 把持、可動範囲、稼働時間、精度、安全性 | 製造・物流工程の省人化や自動化 |
| 研究開発向け | フィジカルAI、制御、認識、動作研究 | SDK、URDF、ROS2、センサー、拡張性 | 大学・研究機関・開発部門での実証 |
4-2. 移動方式で分ける:二足歩行と車輪
ヒューマノイドに近い上半身を持つロボットでも、移動方式は二足歩行とは限りません。二足歩行は、人向けに作られた段差や通路を利用できる可能性があります。車輪型は、平坦な床での安定した移動や長距離搬送に向いています。方式ごとの特徴は、二足歩行ロボットと車輪型の違いで詳しく解説しています。
4-3. GA Roboticsの6製品を用途別に比較
GA Roboticsでは、接客、産業、研究開発まで、目的の異なる6製品を取り扱っています。
| 製品 | 主な用途 | 移動方式 | 選定時のポイント |
|---|---|---|---|
| Walker C1 | 受付・案内・接客・巡回 | 二足歩行 | AI対話と自律判断を活用したサービス業務 |
| Cruzr Y1 | 搬送・積み下ろし・仕分け | 車輪 | 交換式エンドエフェクタと昇降機構 |
| Walker Tienkung DEX | フィジカルAI研究・実証 | 二足歩行 | 全身制御、SDK、URDFなどを利用できる開発環境 |
| Walker Tienkung | 研究・教育 | 二足歩行 | 研究目的や必要機能に応じて構成を検討 |
| Walker S2 | 製造・物流などの産業用途 | 二足歩行 | 自律バッテリー交換による連続稼働への対応 |
| Cruzr S2 | 接客・産業汎用 | 車輪 | 安定した車輪移動と把持作業の組み合わせ |
※仕様・対応できる作業は製品や構成、現場条件によって異なります。詳細は各製品ページをご確認ください。
4-4. 自社に合う機体を選ぶためのチェックリスト
- 目的:接客、搬送、作業、研究のどれを優先するか
- 現場環境:床、段差、通路幅、人の動線を確認したか
- 対象物:扱う物の大きさ、重さ、形状は決まっているか
- 稼働条件:必要な連続稼働時間と充電方法は何か
- 開発範囲:既存機能を使うのか、独自開発するのか
- システム連携:既存設備や業務システムとの連携が必要か
- 安全性:人と同じ空間で運用するための要件は何か
- 導入後:教示、保守、改善を誰が担当するか
カタログだけで判断せず、候補製品を絞った後にPoC(概念実証)を行い、作業精度、稼働率、安全性、運用負荷を確認します。製品を選んだ後も、現場に合わせた教示(ティーチング)や初期設定、保守まで、導入段階に応じた対応が必要です。
5. 複数ロボットを組み合わせる際に直面しやすい論点
複数種類のロボットを同じ現場で併用する場合、機種選定そのものよりも、組み合わせ方の設計で悩むケースが多いとされます。ここでは一般的に押さえておきたい論点を整理します。
まず、ロボット同士・上位システムとの情報連携です。AMRとヒューマノイドが同じフロアで動く場合、WMS(倉庫管理システム)やWCS(倉庫制御システム)といった上位システムとの統合設計が必要になることが多く、メーカーやシステムによって対応状況が異なるため、事前確認が欠かせません。
次に、安全評価の範囲です。産業用アーム、移動ロボット、ヒューマノイドでは、用途や危険源に応じて適用する規格や保護方策を確認します。複数種類が混在する場合は、機体単体だけでなく受け渡しや交差箇所を含むシステム全体を評価します。
また、動線設計も見落とされがちな論点です。AMRの走行ルートと、人やヒューマノイドの移動経路が交差する場所では、事前にレイアウトを検討しておくことが望ましいとされています。加えて、多品種少量の作業にヒューマノイドを充てる場合は、作業を教え直す「再ティーチング」の頻度と工数が運用コストに直結するため、想定作業の変化幅をあらかじめ見積もっておくことが重要です。
よくある質問
Q. 複数のロボットを同じ現場で併用する際、最初に検討すべきことは?
各ロボットが担当する作業の境界線、つまり「どこまでを誰が担うか」という受け渡しポイントを明確にすることが出発点になることが多いとされています。
Q. ヒューマノイドと協働ロボット、AMRは同じ管理システムで制御できますか?
メーカーやシステムによって対応状況が異なります。導入前に、既存の上位システムや管理ツールとの連携可否を確認しておくことが推奨されます。
Q. 最初に1種類だけ導入し、後から他の種類を追加することはできますか?
段階的な導入は一般的なアプローチです。まずPoCで自社の作業との相性を確認し、そこから構成を広げていく進め方が現実的とされています。
Q. 産業向けと研究開発向けのヒューマノイドの違いは何ですか?
産業向けは、搬送や設備操作などの業務を現場で安定して行うことを重視します。研究開発向けは、SDK、URDF、センサーなどを使い、制御やAIを開発・検証できることを重視します。
Q. 二足歩行と車輪型は、どちらを選べばよいですか?
段差や人向け設備を含む環境では二足歩行、平坦な床での安定した搬送では車輪型が候補になります。実際には速度、作業内容、安全性、総コストも含めて比較します。
おわりに
協働ロボット・AMR・ヒューマノイドは競合ではなく、役割の異なる「同僚」です。大切なのは機種選びの前に、自社の作業を「固定/移動」「定型/変化」で棚卸しすること。そのうえでヒューマノイドが候補になった場合は、用途・移動方式・開発性からさらに絞り込みます。GA Roboticsでは、特定の機種ありきではなく、現場の作業分析から最適な組み合わせをご提案しています。